 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
En los sistemas robóticos compactos, la selección del actuador no se trata simplemente de elegir un motor con la clasificación de par más alta. Una articulación robótica debe generar suficiente fuerza para comenzar a moverse, acelerar un mecanismo conectado, manejar cambios temporales de carga y mantener un funcionamiento estable durante un período prolongado. Estos requisitos imponen exigencias diferentes al actuador, especialmente cuando el espacio de instalación y el peso son limitados.
Un desafío común en el diseño de juntas robóticas en miniatura es equilibrar el par continuo y el par máximo. Un actuador puede proporcionar un par inicial relativamente alto, pero eso no significa necesariamente que pueda mantener la misma salida durante un funcionamiento prolongado. Comprender esta distinción es importante al diseñar manos robóticas, mecanismos de múltiples grados de libertad y sistemas robóticos altamente integrados.
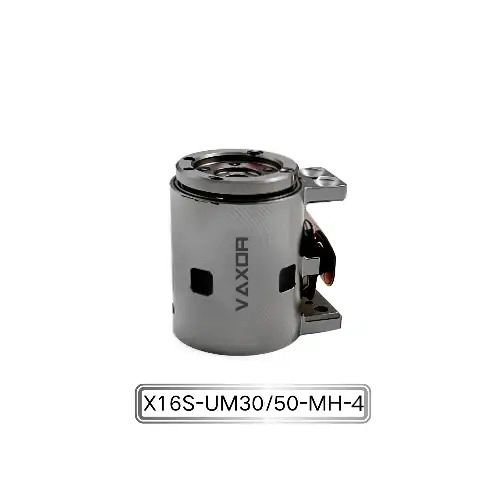
El microactuador de articulación de Φ16 mm está diseñado para aplicaciones donde las dimensiones compactas, la salida de torque y el control de movimiento preciso deben trabajar juntos. Con un par continuo de hasta 200 mNm y un par inicial de hasta 400 mNm, proporciona un ejemplo práctico de cómo se pueden abordar diferentes requisitos de par dentro de un módulo de junta en miniatura.
Par continuo frente a par máximo: ¿cuál es la diferencia?
El par continuo y el par máximo describen dos aspectos diferentes del rendimiento del actuador.
El par continuo se refiere al par que un actuador puede mantener en condiciones operativas específicas sin exceder sus límites térmicos y mecánicos permitidos. Es particularmente importante para aplicaciones que involucran movimiento sostenido, retención de cargas u operación repetida durante períodos prolongados.
El par máximo se refiere a un nivel de par más alto que un actuador puede ofrecer durante un tiempo limitado o en condiciones transitorias específicas. Es útil cuando una articulación robótica necesita fuerza adicional durante el arranque, la aceleración, la resistencia temporal o los cambios de carga de corta duración.
Por ejemplo, considere un dedo robótico que necesita cerrarse alrededor de un objeto. Inicialmente, el actuador puede requerir un torque adicional para superar la resistencia mecánica y comenzar el movimiento. Una vez que el dedo alcanza su posición objetivo, el torque requerido puede disminuir, dependiendo de la fuerza de agarre y el diseño mecánico.
En esta situación, el par máximo soporta demandas de corta duración, mientras que el par continuo determina si el actuador puede mantener el funcionamiento requerido dentro de sus límites térmicos.
Por lo tanto, estas dos especificaciones deberían evaluarse juntas en lugar de tratarse como indicadores de desempeño intercambiables.
Por qué los actuadores robóticos compactos necesitan un diseño de par equilibrado
En actuadores industriales más grandes, los diseñadores pueden tener más flexibilidad para aumentar el tamaño del motor, usar cajas de engranajes más grandes o agregar estructuras de enfriamiento cuando se requiere torque adicional.
Las articulaciones robóticas compactas tienen mucho menos espacio para estos ajustes. Sus actuadores deben caber en espacios de instalación restringidos y al mismo tiempo cumplir con los requisitos de peso, fuerza de salida, respuesta y confiabilidad operativa.
Varios factores hacen que el equilibrio del par sea particularmente importante.
Espacio de instalación limitado
Las manos robóticas y los mecanismos articulados compactos suelen contener múltiples actuadores colocados uno cerca del otro. El aumento de las dimensiones del actuador para lograr un par de torsión mayor puede interferir con las juntas adyacentes, los componentes estructurales o el cableado interno.
El desafío es generar suficiente producción dentro de la envolvente mecánica disponible.
Restricciones térmicas
Las pérdidas del motor generan calor durante el funcionamiento. El par continuo está estrechamente relacionado con la capacidad del actuador para gestionar este calor a lo largo del tiempo.
Si un actuador se opera repetidamente cerca o más allá de sus límites térmicos, la temperatura del devanado puede aumentar y afectar el rendimiento, la vida útil del aislamiento y la confiabilidad a largo plazo.
Una clasificación de par máximo más alta no elimina la necesidad de una gestión térmica adecuada.
Distribución de peso
Agregar masa a una mano robótica o una articulación móvil puede aumentar la carga que debe soportar el mecanismo general.
En sistemas multiarticulares se acumula el peso de los actuadores individuales. Las uniones más pesadas también pueden aumentar la inercia de las estructuras en movimiento, afectando los requisitos de aceleración, desaceleración y control.
Por tanto, un actuador adecuado debería proporcionar un par suficiente sin introducir masa innecesaria.
Cómo determinar el par continuo requerido
El primer paso en la selección del actuador es comprender las condiciones de carga reales del mecanismo robótico.
Los requisitos de par continuo dependen de varias variables, incluida la estructura mecánica, la distribución de carga, la relación de transmisión, el perfil de movimiento y el ciclo operativo.
Para una junta giratoria, el par requerido puede incluir contribuciones de:
Cargas externas que actúan sobre la articulación.
Gravedad que actúa sobre los componentes en movimiento.
Fricción en rodamientos y mecanismos de transmisión.
Fuerzas de inercia durante la aceleración.
Resistencia adicional de los mecanismos conectados.
Estas cargas no necesariamente permanecen constantes durante un ciclo de movimiento.
Por ejemplo, un dedo robótico puede requerir un torque relativamente pequeño durante el movimiento sin carga, pero un torque sustancialmente mayor al sostener un objeto. Un brazo robótico compacto puede experimentar diferentes cargas en las articulaciones según su posición y la distribución de la masa de carga útil.
Los ingenieros deben evaluar las condiciones operativas sostenidas más exigentes en lugar de confiar únicamente en la carga máxima encontrada durante un movimiento corto.
También es importante considerar las condiciones de salida especificadas del actuador. Las clasificaciones de par deben interpretarse junto con la velocidad, el voltaje, la temperatura, el ciclo de trabajo y las características de transmisión.
¿Cuándo se vuelve importante el par máximo?
El par máximo es particularmente relevante durante los movimientos dinámicos y los cambios temporales de carga.
Arranque y ruptura: una junta puede requerir torsión adicional para superar la fricción estática y comenzar a moverse, especialmente cuando los componentes mecánicos están bajo carga.
Aceleración: los cambios rápidos en la velocidad angular requieren un par para acelerar la masa en movimiento. La cantidad requerida depende de la inercia rotacional y de la aceleración deseada.
Agarre de objetos: en manos robóticas, el actuador puede encontrar una resistencia temporal cuando un dedo hace contacto con un objeto. Es posible que se necesite un torque adicional para lograr la fuerza de agarre deseada.
Perturbaciones externas: el contacto inesperado o los cambios en la resistencia mecánica pueden crear aumentos de corta duración en la demanda de torque.
Sin embargo, el par máximo no debe tratarse como un objetivo operativo permanente. La operación repetida de alto torque puede aumentar el calentamiento y la tensión mecánica. Los ingenieros deben verificar la duración, frecuencia y condiciones operativas permitidas asociadas con la especificación de par máximo del fabricante.
Un sistema bien diseñado utiliza el par máximo cuando es necesario mientras mantiene el funcionamiento normal dentro de la capacidad continua del actuador.
Evaluación de un microactuador de articulación de Φ16 mm para aplicaciones robóticas
El microactuador de articulación de Φ16 mm de VAXOR está desarrollado para aplicaciones robóticas altamente integradas que requieren dimensiones compactas y movimiento de articulación controlado.
Su designación de modelo es X16S/L-UM30/50-MH-4, con las siguientes especificaciones técnicas:
| Parámetro | Especificación |
|---|---|
| Modelo | X16S/L-UM30/50-MH-4 |
| Voltaje | 12V / 24V |
| Relación de engranajes | 30:1 / 50:1 |
| Torque continuo | Hasta 200 mNm |
| Torque inicial | Hasta 400 mNm |
| Codificador | Codificador magnético absoluto |
| Comunicación | SPI |
| Peso | 24,3–26,1 gramos |
| Precisión angular | Hasta 0,02° |
La combinación de clasificaciones de torsión continua e inicial proporciona flexibilidad para mecanismos robóticos que experimentan diferentes condiciones de carga durante la operación.
El par máximo continuo de 200 mNm proporciona una referencia para evaluar los requisitos de salida sostenida, mientras que el par inicial de hasta 400 mNm indica una capacidad de salida adicional bajo las condiciones operativas aplicables.
Las dos relaciones de transmisión disponibles, 30:1 y 50:1, también brindan opciones de configuración para diferentes requisitos de movimiento. La selección adecuada depende de la velocidad de salida requerida, el par, la eficiencia de la transmisión y la respuesta dinámica.
Para aplicaciones donde el peso es una limitación de diseño importante, el peso del módulo de 24,3 a 26,1 g es otra consideración importante. Permite a los diseñadores de sistemas evaluar la ubicación del actuador y la masa general de la articulación al desarrollar estructuras robóticas de múltiples ejes.
Cómo la relación de transmisión influye en el par y la respuesta de movimiento
La relación de transmisión es un factor importante a la hora de equilibrar el par continuo y máximo.
En general, una relación de reducción más alta aumenta el par disponible en la salida al tiempo que reduce la velocidad de salida, sujeto a la eficiencia de la transmisión y las características operativas del motor.
Una configuración 30:1 puede ser adecuada cuando la aplicación requiere un equilibrio de velocidad y par diferente al de una configuración 50:1. Sin embargo, la proporción más alta no debe considerarse automáticamente la mejor opción.
La elección final depende del perfil de movimiento y de la carga mecánica.
Por ejemplo, un dedo robótico diseñado para un movimiento relativamente rápido puede tener requisitos diferentes a los de una articulación destinada a proporcionar una mayor fuerza de salida a una velocidad más baja.
Los ingenieros deben considerar:
Velocidad angular articular requerida.
Cargas continuas y transitorias esperadas.
Requisitos de aceleración y desaceleración.
Eficiencia de transmisión.
Juego mecánico y requisitos de posicionamiento.
Recursos de control y potencia disponibles.
La relación de transmisión debe seleccionarse como parte del diseño completo del actuador y del mecanismo, en lugar de basarse únicamente en las cifras de torque.
El papel de la retroalimentación y el control en la gestión del par
Las especificaciones mecánicas son sólo una parte del rendimiento del actuador. El sistema de control también determina la eficacia con la que se utiliza el par disponible.
El microactuador de articulación de Φ16 mm integra un codificador magnético absoluto y admite comunicación SPI, lo que proporciona una base de interfaz y retroalimentación para sistemas de control robóticos compactos.
Un codificador absoluto proporciona información de posición referida a una posición angular definida. Esto puede respaldar la retroalimentación de la posición de las articulaciones, la coordinación del movimiento y la inicialización del sistema, según la implementación del codificador y el diseño del controlador.
Para la gestión del par, la retroalimentación de posición puede ayudar al sistema de control a monitorear el movimiento y ajustar los comandos del motor de acuerdo con la trayectoria deseada.
En una mano robótica, por ejemplo, el controlador puede utilizar retroalimentación de posición para coordinar varias articulaciones durante el movimiento de los dedos. Cuando el dedo encuentra un objeto, el sistema puede ajustar su estrategia de movimiento de acuerdo con la arquitectura de control y detección disponible.
Es importante distinguir la retroalimentación de posición de la medición directa del par. Un codificador magnético absoluto mide la posición angular; no proporciona de forma independiente una medición directa del par de salida. El control preciso del par puede requerir una estimación adicional basada en la corriente, un modelado mecánico o sensores de fuerza y par, según la aplicación.
Consideraciones prácticas de diseño para una operación confiable
Antes de integrar un actuador compacto en un sistema robótico, los ingenieros deben evaluar algo más que su índice de torsión máximo.
Primero, establezca la carga operativa normal e identifique la carga máxima de corta duración. Esto ayuda a determinar si la clasificación de par continuo es suficiente y si se necesita un par máximo durante etapas de movimiento específicas.
En segundo lugar, defina el ciclo operativo. Un actuador utilizado de forma intermitente puede experimentar condiciones térmicas diferentes a las de uno que funciona continuamente o realiza movimientos frecuentes de alto par.
En tercer lugar, evalúe la transmisión mecánica y la estructura de montaje. Una mala alineación, una fricción excesiva y una disposición de cojinetes inadecuada pueden aumentar el par requerido por el actuador.
Cuarto, verifique la fuente de alimentación y la electrónica del variador. Las configuraciones de 12 V y 24 V deben combinarse con el controlador del motor y el sistema eléctrico adecuados. También se deben considerar la capacidad actual, el cableado y las condiciones térmicas.
Finalmente, realice pruebas bajo cargas representativas. El comportamiento de arranque, el funcionamiento sostenido, la aceleración repetida y los cambios de temperatura deben evaluarse antes de finalizar la configuración del actuador.
Estos pasos ayudan a garantizar que el actuador seleccionado funcione dentro del rango de rendimiento previsto en lugar de depender únicamente de especificaciones máximas.
El enfoque de VAXOR hacia la tecnología de movimiento compacto
Fundada en 2024 y con sede en Suzhou, China, VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes.
La empresa se centra en sistemas de accionamiento compactos que combinan diseño de motor, mecanismos de transmisión en miniatura, fabricación de precisión y requisitos de control de movimiento.
Su hoja de ruta tecnológica incorpora tecnología de motor de flujo axial, devanado PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura. Estas tecnologías están destinadas a abordar los desafíos de ingeniería asociados con el espacio de instalación limitado, la alta densidad de torque, la respuesta rápida y la consistencia de fabricación.
VAXOR cuenta con el respaldo de un equipo multidisciplinario con experiencia en diseño de motores, fabricación de precisión, ingeniería estructural, control robótico y fabricación inteligente.
El equipo también tiene experiencia en validación de prototipos, producción piloto y fabricación por lotes. Esta combinación de desarrollo técnico e implementación de ingeniería es importante para los productos de microaccionamientos, donde un diseño no solo debe demostrar el rendimiento requerido sino también lograr una calidad de producción constante.
A través de su enfoque en soluciones de movimiento compactas e integradas, VAXOR presta servicios a empresas de robótica, empresas de tecnología e instituciones de investigación que desarrollan equipos inteligentes de próxima generación.
Conclusión
Equilibrar el par continuo y máximo es esencial al seleccionar actuadores para sistemas robóticos compactos. El par continuo determina la capacidad de salida sostenida del actuador, mientras que el par máximo proporciona capacidad adicional para demandas temporales como arranque, aceleración y agarre.
Ninguna especificación debe considerarse de forma independiente. La selección real debe tener en cuenta los ciclos operativos, las condiciones térmicas, la relación de transmisión, las cargas mecánicas y los requisitos de control.
El microactuador de articulación de Φ16 mm ofrece hasta 200 mNm de torque continuo y hasta 400 mNm de torque inicial en un módulo liviano de 24,3 a 26,1 g. Combinado con opciones de relación de transmisión de 30:1 y 50:1, un codificador magnético absoluto y comunicación SPI, proporciona una solución de movimiento compacta para manos diestras y sistemas robóticos altamente integrados.
Con su enfoque en la tecnología de microaccionamientos y el desarrollo orientado a la ingeniería, VAXOR continúa desarrollando soluciones de actuadores compactos para robótica y otras aplicaciones de movimiento de precisión donde los requisitos de torsión, peso e integración deben considerarse juntos.