 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
En sistemas robóticos compactos, es posible que un actuador necesite mantener una posición, moverse contra resistencia, acelerar una articulación y responder a cambios repentinos de carga dentro de un espacio de instalación muy limitado. Estas condiciones de funcionamiento imponen diferentes exigencias al sistema de accionamiento. Un actuador que puede entregar suficiente fuerza para un movimiento breve puede no ser necesariamente adecuado para mantener la misma carga continuamente.
Por eso es importante comprender la diferencia entre el par continuo y el par inicial al seleccionar un microactuador. Ambas especificaciones describen la capacidad de par de una unidad motriz, pero se refieren a diferentes condiciones de funcionamiento. Mirar solo la cifra de par más alta puede llevar a una selección inadecuada, particularmente en aplicaciones donde un actuador debe operar repetidamente o mantener una carga durante períodos prolongados.
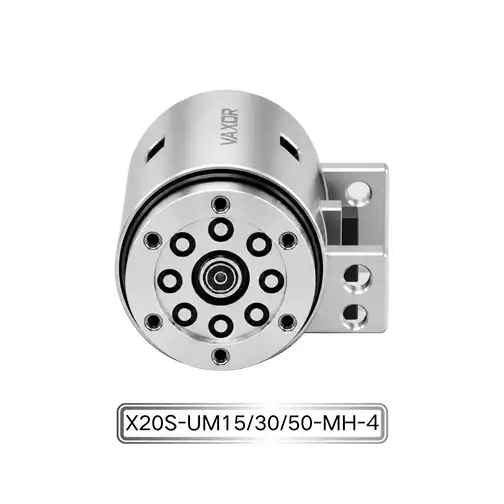
Para los diseñadores que trabajan con articulaciones robóticas compactas, el microactuador de articulación de Φ20 mm proporciona un ejemplo útil de cómo se deben considerar estas dos especificaciones juntas. Su plataforma X20 ofrece un par continuo de hasta 450 mNm y un par inicial de hasta 800 mNm en un factor de forma de Φ20 mm × 20 mm.
¿Qué es el par continuo?
El par continuo se refiere al par que un actuador puede ofrecer durante un funcionamiento sostenido en condiciones específicas. Es particularmente relevante cuando un motor debe mantener una carga o realizar movimientos repetidamente sin exceder su temperatura de funcionamiento permitida u otros límites mecánicos y eléctricos.
En una articulación robótica, puede ser necesario un torque continuo cuando un brazo sostiene un objeto, mantiene una postura particular o se mueve lentamente mientras soporta una carga externa constante. Por ejemplo, es posible que una pinza robótica necesite mantener su agarre durante una operación de montaje. El actuador debe proporcionar suficiente torque para la tarea requerida mientras permanece dentro de su rango operativo permitido.
El par continuo está influenciado por varios factores:
Condiciones térmicas: la temperatura del devanado del motor, la transferencia de calor a través de la carcasa del actuador y el entorno circundante afectan el funcionamiento sostenido.
Fuente de alimentación: el voltaje y la corriente disponibles, junto con la configuración del controlador del motor, determinan las condiciones eléctricas bajo las cuales se puede producir el torque.
Transmisión mecánica: la reducción de engranajes, la fricción, las condiciones de los rodamientos y la eficiencia de la transmisión influyen en el par entregado en la salida.
Ciclo de operación: la duración del movimiento, el tiempo de retención, los intervalos de descanso y la frecuencia de operación repetida afectan la carga térmica del actuador.
Por lo tanto, se debe evaluar una clasificación de par continuo junto con las condiciones de prueba especificadas por el fabricante. El par utilizable real en un robot terminado puede diferir según la instalación, la refrigeración, la configuración de control y la carga externa.
¿Qué significa el par inicial?
El par inicial describe un valor de par asociado con el inicio de la operación del actuador o una condición de operación inicial, de acuerdo con las especificaciones del fabricante y el método de prueba. No debería tratarse automáticamente como una capacidad operativa continua.
Cuando una articulación robótica comienza a moverse desde el reposo, puede encontrar fricción estática, una carga externa o resistencia del mecanismo conectado. Es posible que el actuador necesite generar un par adicional para iniciar el movimiento. Pueden ocurrir demandas similares durante cambios de dirección, ajustes de posicionamiento u otros eventos operativos de corta duración.
Sin embargo, el significado exacto del par inicial depende de cómo lo define y mide el fabricante. Es importante distinguir esta especificación del par máximo, el par de calado y el par máximo intermitente. Estos términos no son intercambiables.
Para la selección de ingeniería, se debe revisar la cifra de torque inicial junto con sus condiciones de prueba, duración permitida, límite de corriente y ciclo de trabajo operativo. Si estos detalles no están disponibles, el valor debe tratarse como una especificación de referencia en lugar de una indicación de que el actuador puede entregar ese par de manera segura durante cualquier período elegido.
Par continuo y par inicial: las diferencias clave
Aunque ambas especificaciones describen la salida de par, responden preguntas diferentes durante la selección del actuador.
| Factor de evaluación | Torque continuo | Torque inicial |
|---|---|---|
| Propósito principal | Capacidad operativa sostenida | Torque asociado con una condición de operación inicial |
| Relevancia típica | Retención de cargas y operación repetida. | Iniciar el movimiento o superar la resistencia inicial. |
| Consideración térmica | Particularmente importante durante el funcionamiento prolongado | Depende de la duración y condiciones del evento inicial. |
| Enfoque de selección | Requisitos operativos a largo plazo | Demanda de par de corta duración y límites definidos por el fabricante |
| Verificación de clave | Condiciones de funcionamiento y temperatura continuas. | Método de medición, duración, límite de corriente y ciclo de trabajo. |
La distinción práctica es que el par continuo ayuda a determinar si un actuador puede soportar la carga de trabajo operativa normal, mientras que el par inicial ayuda a evaluar si puede satisfacer la demanda de par inicial especificada.
Ninguno de los valores debe considerarse de forma independiente. Un diseño que depende de un valor de par inicial alto para un funcionamiento frecuente o prolongado puede imponer exigencias excesivas al motor, al controlador, a la fuente de alimentación o a la transmisión mecánica.
Comprensión de las especificaciones de torsión del microactuador de articulación X20
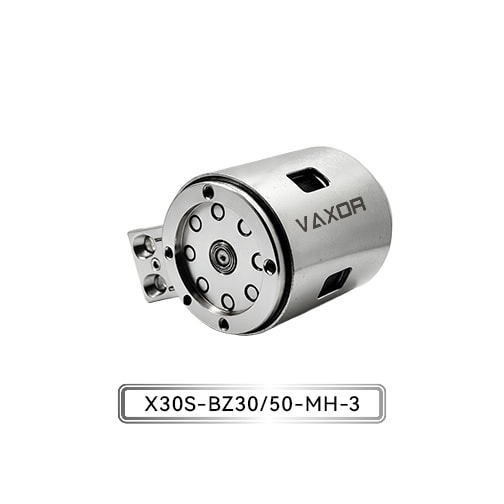
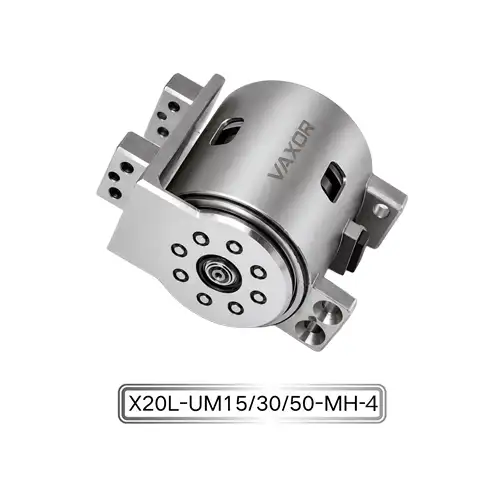
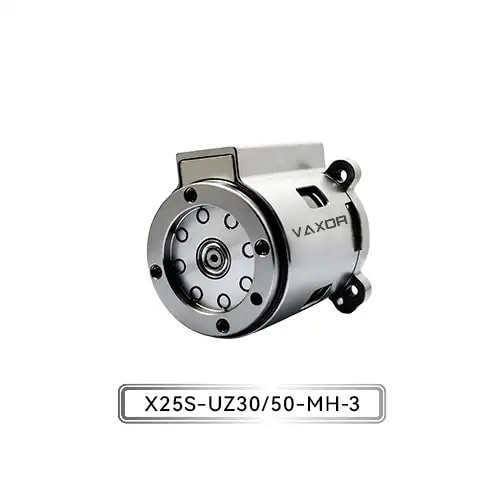
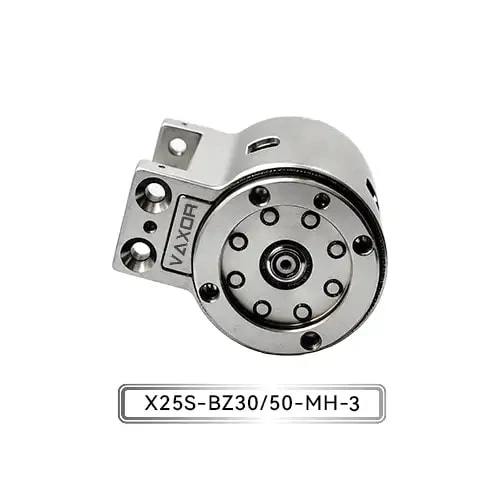
La serie X20 de VAXOR está diseñada para sistemas robóticos que requieren una salida de par sustancial dentro de un espacio de instalación compacto. El módulo, que mide solo Φ20 mm × 20 mm, combina una arquitectura compacta de motor de flujo axial con un mecanismo de reducción en miniatura.
Sus especificaciones publicadas proporcionan un punto de partida práctico para evaluar los requisitos de par inicial y continuo.
| Parámetro | Especificación |
|---|---|
| Modelo | X20S/L-UM15/30/50-MH-4 |
| Dimensiones | Φ20mm × 20mm |
| Voltaje | 12 / 24 / 48V |
| Relación de engranajes | 15 / 30 / 50 |
| Torque continuo | Hasta 450 mNm |
| Torque inicial | Hasta 800 mNm |
| Codificador | Codificador magnético absoluto |
| Comunicación | SPI |
| Peso | 37,2–41,6 gramos |
La clasificación de par continuo de hasta 450 mNm es relevante al evaluar las demandas mecánicas sostenidas de una articulación robótica. Los diseñadores deben comparar este valor con el par requerido durante el funcionamiento normal, incluidos los efectos de la gravedad, la fricción, la aceleración y la carga conectada.
La clasificación de par inicial de hasta 800 mNm proporciona una referencia independiente para evaluar la capacidad de par inicial del actuador. No debe interpretarse como una clasificación continua o como un par máximo garantizado disponible en todas las condiciones de funcionamiento. La duración aplicable, los requisitos actuales y las condiciones de medición deben confirmarse con el fabricante antes de utilizar esta cifra como límite de diseño.
El microactuador de articulación de Φ20 mm también ofrece opciones de relación de transmisión de 15:1, 30:1 y 50:1. Estas configuraciones brindan a los diseñadores de sistemas diferentes opciones de transmisión, pero las características de salida resultantes deben evaluarse para cada configuración específica. Una relación de reducción más alta puede cambiar la relación entre la velocidad del motor y el par de salida, al tiempo que afecta la respuesta del movimiento y el comportamiento mecánico.
Cómo hacer coincidir las clasificaciones de torque con las condiciones de operación reales
Seleccionar un actuador basándose únicamente en la cifra de par máximo no es un método de ingeniería confiable. Un mejor enfoque es identificar las cargas y los patrones de movimiento que experimentará la articulación a lo largo de su ciclo operativo.
1. Calcule el par de sujeción requerido
Para juntas que soportan una carga externa, comience estimando el torque necesario para mantener la posición requerida. Considere la masa de la carga, la distancia desde el eje de rotación, la orientación de la junta y cualquier resistencia mecánica adicional.
Por ejemplo, un brazo robótico que sostiene un objeto alejado de la articulación del hombro experimenta un momento gravitacional que cambia con la posición del brazo. El actuador debe seleccionarse según la disposición mecánica real y no únicamente según la masa del objeto.
2. Evaluar el torque requerido durante el movimiento.
El movimiento introduce requisitos de torsión adicionales. La aceleración, desaceleración, fricción y cambios en la distribución de carga pueden afectar el par necesario en el eje de salida.
Los diseñadores deben identificar el movimiento más exigente en la secuencia operativa y determinar si el actuador puede manejar ese requisito dentro de sus condiciones operativas especificadas.
3. Separar demandas sostenidas y de corta duración
No es necesario mantener continuamente todas las demandas de par. Una articulación puede requerir un par relativamente alto al iniciar un movimiento, pero mucho menos par una vez que alcanza un estado operativo estable.
Separar estas condiciones ayuda a los ingenieros a determinar si la clasificación de par continuo es suficiente para el funcionamiento normal y si la especificación de par inicial es relevante para los requisitos de arranque.
4. Considere el ciclo operativo completo
Un solo movimiento no representa toda la carga de trabajo de un robot. Los arranques, paradas, períodos de espera y cambios de dirección repetidos pueden producir una carga térmica y eléctrica diferente a la de una prueba aislada.
Por lo tanto, se debe considerar el ciclo de trabajo al evaluar la idoneidad del actuador. Cuando el fabricante proporcione límites de funcionamiento intermitentes, estos deberían utilizarse para verificar la secuencia de movimiento planificada.
El papel del voltaje, la retroalimentación del codificador y el control
La capacidad de torsión es sólo una parte de la selección del actuador. La compatibilidad eléctrica y la integración de la retroalimentación también influyen en la eficacia con la que se desempeña una articulación en un sistema robótico completo.
La serie X20 admite configuraciones de 12 V, 24 V y 48 V. Se debe seleccionar la versión adecuada según la arquitectura energética del robot, la compatibilidad del controlador, la disposición del cableado y los requisitos eléctricos. La selección de voltaje por sí sola no determina el par disponible; También se deben considerar los límites de corriente, las características del motor y las condiciones de control.
Un codificador magnético absoluto proporciona información de posición para la articulación. Esta retroalimentación ayuda al sistema de control a monitorear la posición del actuador y coordinar los movimientos con otras articulaciones. Es importante comprender que un codificador mide la posición en lugar de medir directamente el par de salida. La monitorización o estimación del par requiere detección adicional o un método de estimación y control adecuado.
El actuador utiliza comunicación SPI, que puede incorporarse a una arquitectura de control compatible. Al integrar múltiples juntas, los ingenieros deben verificar los requisitos de interfaz del controlador, las conexiones de señal, la sincronización de la comunicación y la disposición del cableado.
Estas consideraciones son particularmente importantes en sistemas robóticos compactos, donde varios actuadores pueden operar juntos y compartir un espacio limitado para conexiones de señal y alimentación.
Por qué se deben verificar los límites térmicos y mecánicos
Una clasificación de torque alta no elimina la necesidad de evaluar la generación de calor y la carga mecánica. Durante el funcionamiento, las pérdidas eléctricas en el motor y las pérdidas mecánicas en la transmisión contribuyen al calor. Si el calor no se puede transferir de manera efectiva, el actuador puede acercarse a sus límites de temperatura permitidos.
Las condiciones de instalación pueden influir en este proceso. Una junta montada dentro de una estructura herméticamente cerrada puede tener diferentes características de disipación de calor que una instalada en un conjunto mecánico abierto. Los componentes cercanos, los materiales de la carcasa, el flujo de aire y la duración del funcionamiento también pueden afectar el comportamiento térmico.
Las consideraciones mecánicas son igualmente importantes. El eje de salida, la estructura de montaje, los cojinetes y los eslabones conectados deben resistir las fuerzas generadas durante las condiciones de funcionamiento normales e iniciales. La operación repetida cerca de un límite específico debe evaluarse mediante pruebas apropiadas en lugar de asumirse como aceptable basándose en una única cifra de torque.
Por este motivo, la validación del actuador debe incluir cargas representativas, ciclos de movimiento realistas, monitoreo de temperatura y comprobaciones del conjunto mecánico completo.
Elegir un microactuador según el perfil operativo completo
El actuador correcto no es necesariamente el que tiene el par indicado más alto. Es el que puede cumplir con los requisitos sostenidos y de corta duración de la aplicación mientras permanece dentro de sus límites eléctricos, térmicos y mecánicos.
Con sus dimensiones de Φ20 mm × 20 mm, arquitectura de motor de flujo axial, torque continuo de hasta 450 mNm y torque inicial de hasta 800 mNm, el microactuador de articulación de Φ20 mm está diseñado para juntas robóticas compactas donde el espacio de instalación y la capacidad de torque deben considerarse en conjunto.
Fundada en 2024 y con sede en Suzhou, China, VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes. Su equipo multidisciplinario reúne experiencia en diseño de motores, fabricación de precisión, diseño estructural y control robótico, con capacidades de ingeniería que cubren la validación de prototipos, la producción piloto y la entrega de lotes.
Al integrar tecnología de motor de flujo axial, bobinado PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura en su hoja de ruta tecnológica, VAXOR se centra en desarrollar soluciones de movimiento compacto para aplicaciones exigentes de microaccionamientos.
Para los ingenieros que evalúan un microactuador de articulación de Φ20 mm , la clave es establecer el perfil operativo real antes de seleccionar una configuración. El par continuo debe adaptarse a las cargas sostenidas, mientras que el par inicial debe compararse con las condiciones operativas definidas por el fabricante. Este enfoque proporciona una base más confiable para la selección de actuadores, la integración de sistemas y el rendimiento de las juntas robóticas a largo plazo.