 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Elegir una relación de transmisión para una articulación robótica no es simplemente una cuestión de maximizar el par de salida. La relación también afecta la velocidad de la articulación, la aceleración, la capacidad de respuesta y cómo el actuador interactúa con la carga mecánica. Una relación que funciona bien para un mecanismo lento orientado a la fuerza puede no ser adecuada para una articulación que necesita un reposicionamiento rápido o cambios frecuentes de dirección.
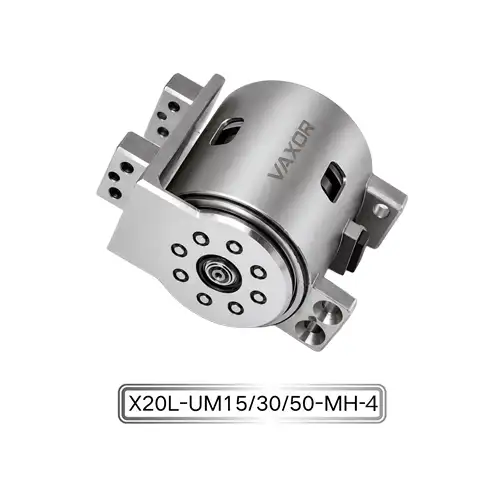
Para los ingenieros que desarrollan brazos robóticos compactos, manos diestras y mecanismos automatizados, seleccionar la configuración correcta con anticipación puede simplificar el desarrollo del control de movimiento y reducir la necesidad de rediseño mecánico. El microactuador de articulación de Φ20 mm ofrece opciones de relación de transmisión de 15:1, 30:1 y 50:1, lo que permite a los ingenieros evaluar diferentes combinaciones de velocidad de salida y torque dentro de un módulo de articulación compacto.
La relación más adecuada depende de los requisitos reales de la aplicación, incluido el tiempo de movimiento requerido, la carga externa, el ciclo de trabajo, la fuente de alimentación disponible y la estrategia de control. Comprender estos factores ayuda a convertir el proceso de selección de proporciones en una decisión práctica de ingeniería en lugar de una simple comparación de números.
Cómo la relación de transmisión afecta la producción conjunta
Una relación de transmisión describe la relación entre la velocidad de rotación del motor y la salida de la transmisión. En una transmisión reductora, el motor gira más rápido que el eje de salida. La reducción ayuda a convertir las características de rotación del motor en una combinación más adecuada de velocidad y par para el mecanismo accionado.
En general, una relación de reducción más alta proporciona una mayor multiplicación del par al tiempo que reduce la velocidad de salida. Una relación más baja permite que la salida gire más rápido para una velocidad determinada del motor, pero proporciona una menor multiplicación del par. El par y la velocidad de salida reales también dependen del rendimiento del motor, la eficiencia de la transmisión, la fricción y las condiciones de funcionamiento.
Para un actuador de microarticulación, estas diferencias pueden afectar la forma en que un mecanismo robótico comienza a moverse, acelera, mantiene su posición y responde a cargas cambiantes.
El microactuador de articulación de Φ20 mm, modelo X20S/L-UM15/30/50-MH-4, está disponible con tres relaciones de reducción: 15:1, 30:1 y 50:1. En lugar de asumir que una relación es adecuada para cada aplicación, los ingenieros deben comparar cada configuración con el movimiento de la articulación y el perfil de carga previstos.
Por ejemplo, una articulación que necesita moverse rápidamente entre posiciones puede priorizar la velocidad de salida y la aceleración. Una junta que debe soportar una carga más pesada puede poner mayor énfasis en la capacidad de torsión. Un mecanismo que combine ambos requisitos puede necesitar un compromiso entre velocidad, par y respuesta de control.
El objetivo es seleccionar una relación que cumpla con todos los requisitos operativos, no simplemente con la reducción más alta disponible.
Cuando una relación de transmisión de 15:1 tiene sentido
Vale la pena evaluar una relación de 15:1 cuando la velocidad de salida y el movimiento rápido son prioridades de diseño importantes. Debido a que la reducción es menor que las alternativas 30:1 y 50:1, generalmente permite una velocidad de salida más alta para una velocidad de motor determinada.
Esto puede resultar útil en articulaciones robóticas que realizan reposicionamientos frecuentes, se mueven en rangos angulares relativamente grandes o necesitan completar secuencias de movimiento en un tiempo limitado.
Las aplicaciones potenciales incluyen mecanismos robóticos livianos, componentes articulados de rápido movimiento y juntas que operan con cargas externas comparativamente modestas. Sin embargo, la elección final debería depender del rendimiento real de velocidad-par del actuador y no sólo de la relación de transmisión.
Al evaluar la configuración 15:1, los ingenieros deben comprobar varios factores:
Si la velocidad de salida cumple con el tiempo de movimiento requerido.
Si el par disponible es suficiente durante la aceleración y el funcionamiento constante.
Si el mecanismo puede tolerar cambios de carga sin una variación excesiva de velocidad.
Si el controlador puede lograr el perfil de movimiento requerido.
Si la configuración seleccionada permanece dentro de sus límites operativos durante movimientos repetidos.
Una relación más baja no garantiza automáticamente un movimiento más rápido en el mundo real. Si la carga es demasiado exigente, es posible que el motor no acelere la articulación como se esperaba. La fricción externa, la inercia y las pérdidas de transmisión también pueden limitar el rendimiento.
Por esta razón, la opción 15:1 debe probarse bajo el perfil de carga y movimiento real antes de finalizarla para un diseño de producción.
Por qué una proporción de 30:1 puede ser un término medio útil
Una relación de 30:1 proporciona una opción intermedia entre la reducción inferior de 15:1 y la reducción superior de 50:1. Puede valer la pena considerar cuándo una aplicación necesita un equilibrio entre la velocidad de salida y la multiplicación del par.
Muchos mecanismos robóticos combinan diferentes tipos de movimiento. Es posible que una articulación deba reposicionarse rápidamente cuando está descargada, pero también debe proporcionar suficiente torsión al interactuar con un objeto. Seleccionar una relación intermedia puede ser una forma de evaluar esta compensación.
Por ejemplo, es posible que un mecanismo articulado necesite moverse entre posiciones programadas mientras mantiene un rendimiento predecible a medida que cambia su carga externa. En este caso, los ingenieros deben comparar la velocidad esperada bajo carga, el tiempo de aceleración y el par de salida requerido en lugar de confiar únicamente en la relación de transmisión nominal.
La configuración 30:1 se puede evaluar teniendo en cuenta las siguientes preguntas:
¿La articulación alcanza su posición objetivo en el tiempo requerido?
¿Es el par disponible suficiente para la carga de trabajo prevista?
¿Puede el actuador responder adecuadamente cuando cambia la carga?
¿La configuración admite la frecuencia requerida de movimientos repetidos?
¿Se puede lograr el perfil de movimiento sin exceder los límites operativos del actuador?
Estas preguntas ayudan a determinar si la relación intermedia proporciona el equilibrio deseado para la aplicación. La respuesta debe basarse en datos de rendimiento medidos o proporcionados por el fabricante para la configuración seleccionada.
Cuándo considerar una relación de engranajes de 50:1
Vale la pena evaluar una relación de 50:1 cuando la multiplicación del par tiene mayor prioridad que la velocidad máxima de salida. En comparación con relaciones de reducción más bajas, una reducción más alta generalmente reduce la velocidad de salida al tiempo que aumenta el par disponible en la salida para un par de motor determinado, sujeto a la eficiencia de la transmisión y los límites operativos.
Esto puede ser relevante para juntas que se mueven contra una mayor resistencia, manejan cargas mecánicas exigentes o requieren un movimiento controlado a velocidades de salida comparativamente bajas.
Sin embargo, una reducción mayor no es automáticamente la mejor opción para una aplicación orientada a la fuerza. El diseñador también debe considerar la aceleración, el comportamiento de inversión, las características de la transmisión y la respuesta requerida a los comandos de control.
Una relación alta puede limitar la velocidad de salida para aplicaciones que necesitan un movimiento rápido. También puede afectar el comportamiento del sistema durante los frecuentes cambios de dirección. Por lo tanto, las características de rendimiento relevantes deben evaluarse utilizando los datos técnicos del actuador y pruebas representativas.
Para el microactuador de articulación de Φ20 mm , la opción 50:1 se puede comparar con las otras relaciones utilizando los mismos requisitos de carga y movimiento. Esto permite determinar si la reducción adicional proporciona un beneficio significativo para el mecanismo previsto.
La comparación debe centrarse en la velocidad de salida real, el par bajo carga, el tiempo de respuesta y el comportamiento térmico durante el ciclo de trabajo requerido.
Compare las proporciones utilizando los mismos requisitos operativos
La forma más confiable de seleccionar una relación de transmisión es comparar todas las configuraciones disponibles con un conjunto consistente de requisitos. Comparar una relación bajo una carga ligera con otra bajo una carga más pesada puede producir conclusiones engañosas.
Comience definiendo la velocidad de salida y el par requeridos. Luego estime la inercia de los componentes impulsados, el tiempo de aceleración requerido y la frecuencia de los movimientos repetidos. Estos valores proporcionan una base práctica para evaluar las diferentes configuraciones.
La siguiente tabla resume las compensaciones generales a investigar.
| Factor de selección | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Nivel de reducción general | Más bajo | Intermedio | Más alto |
| Potencial de velocidad de salida | Generalmente más alto | Intermedio | Generalmente más bajo |
| Multiplicación de par | Generalmente más bajo | Intermedio | Generalmente más alto |
| Prioridad principal de evaluación | Velocidad y aceleración | Equilibrio de velocidad y par | Requisitos de torque y operación a menor velocidad |
| Validación de claves | Velocidad y aceleración cargadas. | Perfil de movimiento general | Límites de par, respuesta y funcionamiento |
Estas son características generales de las relaciones de reducción, no clasificaciones de rendimiento medidas para este actuador específico. Los valores de salida reales dependen del motor, la eficiencia de la transmisión, el controlador y las condiciones de funcionamiento.
Los ingenieros deben solicitar las curvas de velocidad-par relevantes y los datos de rendimiento específicos de la configuración antes de realizar una selección final.
Considere el par continuo y el par inicial
La selección de la relación de transmisión también debe tener en cuenta el tipo de carga que experimentará la articulación. Un mecanismo que encuentra brevemente una alta resistencia puede tener requisitos diferentes a los de uno que mantiene una carga durante un ciclo operativo prolongado.
La serie de actuadores X20 especifica un par continuo de hasta 450 mNm y un par inicial de hasta 800 mNm. Estos son valores máximos declarados y no se debe asumir que se aplican de manera idéntica a cada relación de transmisión o condición de operación sin la confirmación de la documentación técnica relevante.
El par continuo es importante al estimar el rendimiento bajo cargas operativas sostenidas. El par inicial se refiere a una condición operativa diferente, y su definición precisa y duración permitida deben confirmarse con el fabricante.
Para una selección práctica, los ingenieros deben separar la carga en al menos tres categorías:
Carga en estado estacionario: el par requerido durante el funcionamiento normal.
Carga de aceleración: el par adicional necesario para cambiar la velocidad de los componentes en movimiento.
Carga transitoria: Aumentos de corta duración en la resistencia durante tareas específicas.
El actuador debe cumplir con los requisitos reales de la aplicación en estas condiciones. No es suficiente seleccionar una relación basada en una cifra de par máximo si el mecanismo no puede mantener la velocidad requerida o operar dentro de sus límites térmicos.
Por lo tanto, la relación seleccionada debe validarse utilizando una secuencia de movimiento representativa en lugar de una única medición de carga estática.
Cuenta de requisitos de voltaje y control
La serie de actuadores X20 admite opciones de suministro de 12 V, 24 V y 48 V. Estas opciones pueden ser relevantes al integrar la articulación en sistemas robóticos con diferentes arquitecturas de energía, pero se debe confirmar el voltaje disponible para el modelo y la configuración específicos que se compran.
La fuente de alimentación, el controlador del motor y el sistema de control deben evaluarse juntos. Los ingenieros deben verificar la compatibilidad eléctrica, la capacidad actual, los requisitos de protección y la capacidad del controlador para ofrecer el perfil de movimiento requerido.
El actuador también cuenta con un codificador magnético absoluto y comunicación SPI. El codificador proporciona retroalimentación de posición, mientras que la interfaz SPI admite la comunicación con un sistema de control compatible. El tiempo exacto de comunicación, la estructura de comando y el formato de los datos de posición deben confirmarse a partir de la documentación del fabricante.
La relación de transmisión y el control de retroalimentación no deben tratarse como decisiones independientes. La relación elegida afecta la relación entre el movimiento del motor y la salida de la articulación, mientras que el sistema de control determina cómo el actuador sigue los comandos de posición y movimiento.
Durante las pruebas de prototipo, mida el tiempo de movimiento de salida, la respuesta de posición, el consumo de corriente y el rendimiento bajo cargas representativas. Si varias juntas funcionan juntas, pruebe el sistema de comunicación y energía bajo la carga de trabajo combinada esperada.
Evaluar el espacio, el peso y la integración mecánica
El módulo X20 mide Φ20 mm × 20 mm y tiene un rango de peso específico de 37,2 a 41,6 g, según la configuración. Estas características hacen que la planificación de la instalación sea una parte importante del proceso de selección.
Antes de elegir una relación, los ingenieros deben confirmar que el módulo se adapta al espacio disponible y que su disposición de montaje es compatible con la estructura circundante. El diseño también debe proporcionar espacio suficiente para conectores, cableado, sujetadores y acceso de mantenimiento.
El peso puede afectar la inercia del mecanismo general, especialmente cuando se instala un actuador en un brazo móvil o cerca del final de una estructura robótica. La masa adicional puede aumentar el par necesario para acelerar las juntas aguas arriba, por lo que el actuador debe evaluarse como parte del sistema mecánico completo.
El microactuador de articulación de Φ20 mm utiliza una arquitectura de motor de flujo axial. VAXOR afirma que esta arquitectura ofrece una densidad de par un 30% mayor que los diseños convencionales. Al evaluar esta afirmación para una aplicación específica, los ingenieros deben confirmar la base de comparación relevante y determinar cómo el rendimiento del módulo se ajusta a los requisitos de espacio, masa y carga del sistema completo.
Una revisión del diseño CAD seguida de pruebas de prototipos físicos puede ayudar a identificar interferencias mecánicas, problemas de alineación y cargas inesperadas antes de que el diseño avance hacia la producción.
Validar la relación seleccionada mediante pruebas de prototipo
Los cálculos pueden limitar las opciones, pero es necesario realizar pruebas para establecer si la configuración seleccionada cumple con los requisitos reales de la aplicación.
Comience con el voltaje de suministro, el controlador, la estructura de montaje y la carga mecánica previstos. Registre la velocidad de salida, el tiempo de movimiento, el consumo de corriente y la temperatura durante los ciclos operativos representativos.
A continuación, pruebe la aceleración, desaceleración, cambios de dirección repetidos y cambios en la carga externa. Para los mecanismos robóticos, también es útil evaluar cómo se desempeña el actuador durante la secuencia de movimiento completa en lugar de probar cada movimiento de forma aislada.
Un proceso de validación práctica debe incluir:
Confirmando que el módulo y el controlador son compatibles.
Medición de la velocidad de salida cargada y el tiempo de movimiento.
Comprobación de los requisitos de par durante la aceleración y el funcionamiento estable.
Monitoreo de corriente y temperatura durante todo el ciclo de trabajo.
Evaluación de retroalimentación de posición y respuesta a comandos de control.
Repetir la prueba para comprobar la consistencia en condiciones comparables.
Si más de una relación de transmisión parece adecuada, pruebe las alternativas utilizando el mismo perfil de carga y movimiento mecánico. Esto proporciona una base justa para la comparación y ayuda a identificar la configuración que mejor satisface los requisitos del proyecto.
Trabajar con un socio tecnológico de Micro-Drive
Seleccionar la relación correcta a menudo requiere coordinación entre la ingeniería mecánica, el diseño del motor y el desarrollo del control. Un socio tecnológico de microaccionamientos puede ayudar a aclarar las diferencias de configuración e identificar los datos técnicos necesarios para tomar una decisión confiable.
Fundada en 2024 y con sede en Suzhou, China, VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes. Sus capacidades de ingeniería cubren el diseño de motores, la fabricación de precisión, el diseño estructural, el control robótico y la fabricación inteligente.
La hoja de ruta tecnológica de la empresa incluye tecnología de motores de flujo axial, devanados PCB/FPCB, diseño electromagnético y mecanismos de reducción en miniatura. VAXOR también se centra en la implementación de ingeniería desde la validación del prototipo y la producción piloto hasta la entrega por lotes.
Cuando analice un proyecto, proporcione la velocidad de salida requerida, los requisitos de par continuo y transitorio, la inercia de carga, el ciclo de movimiento, el voltaje de suministro, la interfaz de control y las restricciones de instalación. Estos detalles permiten al proveedor ayudar a identificar la configuración relevante y aclarar qué datos de rendimiento deben verificarse.
El microactuador de articulación de Φ20 mm, modelo X20S/L-UM15/30/50-MH-4, ofrece tres opciones de relación de transmisión, múltiples opciones de voltaje, un codificador magnético absoluto y comunicación SPI. Al comparar las proporciones con la carga real y validar el módulo seleccionado en un prototipo, los ingenieros pueden tomar una decisión más informada para el diseño de su articulación robótica.
Lista de verificación de selección final
Antes de finalizar una relación de transmisión, confirme lo siguiente:
Velocidad de salida requerida: determine qué tan rápido la articulación debe completar su movimiento.
Demanda de par: Separe las cargas de estado estacionario, aceleración y transitorias.
Relación de transmisión: compare 15:1, 30:1 y 50:1 utilizando los mismos requisitos operativos.
Fuente de alimentación: Confirme el voltaje disponible y la compatibilidad con la configuración seleccionada.
Comentarios y comunicación: Verifique la integración del codificador y los requisitos de comunicación SPI.
Disposición mecánica: verifique el espacio de montaje, el peso, el cableado y los componentes circundantes.
Ciclo de funcionamiento: evalúa el movimiento repetido, el consumo de corriente y la temperatura.
Datos de rendimiento: confirme las especificaciones específicas de la configuración antes de la aprobación final.
No existe una relación de transmisión universalmente correcta para cada articulación robótica. La mejor opción es la que satisface los requisitos de velocidad, torque, control y operación de la aplicación sin crear compromisos innecesarios en otras partes del sistema.
Al comparar las opciones 15:1, 30:1 y 50:1 a través de un proceso de ingeniería consistente, los desarrolladores pueden seleccionar una configuración basada en las necesidades de rendimiento reales. El microactuador de articulación de Φ20 mm ofrece una plataforma útil para esta evaluación, mientras que la colaboración con VAXOR puede ayudar a aclarar las especificaciones y respaldar el camino desde las pruebas de prototipos hasta la integración de la producción.