 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
A medida que los sistemas robóticos se vuelven más compactos, se espera que sus actuadores conjuntos proporcionen un mayor par de salida sin requerir mucho más espacio de instalación. Esto crea un importante desafío de ingeniería: el motor y la transmisión deben funcionar dentro de un volumen limitado mientras gestionan el calor generado durante el movimiento y la retención de la carga.
El diseño térmico es particularmente importante en robots colaborativos y articulaciones robóticas biomiméticas, donde los actuadores pueden realizar movimientos repetidos, mantener posiciones bajo carga y operar en estructuras mecánicas relativamente cerradas. Incluso cuando un actuador cumple con la especificación de torque requerida, una gestión inadecuada del calor puede afectar su estabilidad operativa, vida útil y confiabilidad a largo plazo.
Por lo tanto , los ingenieros que seleccionan un actuador de microjunta de Φ25 mm deben tener en cuenta el rendimiento térmico junto con los requisitos de control, peso, configuración de la transmisión y par. Comprender de dónde proviene el calor y cómo se mueve a través del conjunto completo de juntas ayuda a los diseñadores a establecer condiciones operativas más realistas y evitar tensiones térmicas innecesarias.
Por qué es importante la gestión térmica en las juntas robóticas de alto par
Un actuador eléctrico convierte la energía eléctrica en movimiento mecánico, pero no toda la energía de entrada se convierte en potencia de salida útil. Parte de la energía se disipa en forma de calor a través de resistencia eléctrica, pérdidas magnéticas, fricción mecánica y otras pérdidas operativas.
En una articulación robótica, la generación de calor puede variar significativamente según el movimiento que se realice. Una articulación que acelera una carga, mantiene una posición fija o cambia repetidamente de dirección puede experimentar diferentes demandas eléctricas y mecánicas.
Varios factores hacen que la gestión térmica sea especialmente importante en actuadores compactos de alto par.
En primer lugar, el espacio disponible para la disipación de calor es limitado. Un actuador pequeño tiene menos superficie externa que un conjunto de motor más grande y la estructura mecánica que lo rodea puede restringir el flujo de aire o la transferencia directa de calor.
En segundo lugar, los requisitos de par elevado pueden aumentar las demandas eléctricas y mecánicas impuestas al sistema de accionamiento. El calor real generado depende de las características del motor, la corriente, la velocidad de funcionamiento, la eficiencia de la transmisión y la estrategia de control, más que solo del par.
En tercer lugar, las articulaciones robóticas suelen operar en ciclos de movimiento repetidos. Es posible que un solo movimiento breve no provoque un aumento significativo de la temperatura, pero el funcionamiento frecuente con intervalos de enfriamiento insuficientes puede provocar acumulación de calor.
Por estas razones, el rendimiento térmico debe evaluarse en condiciones operativas realistas en lugar de inferirse de una única clasificación de par.
Principales fuentes de calor en un actuador de articulación robótica
Comprender las principales fuentes de calor es el primer paso hacia el desarrollo de un diseño térmico eficaz.
Pérdidas en el devanado del motor
La resistencia eléctrica en los devanados del motor genera calor cuando la corriente fluye a través de los conductores. Estas pérdidas se denominan comúnmente pérdidas de cobre y aumentan con la corriente.
En términos simplificados, las pérdidas en el bobinado se pueden expresar como:
[P_{\mathrm{Cu}}=I^2R]
Donde (I) representa la corriente del devanado y (R) representa la resistencia del devanado.
Esta relación explica por qué las condiciones operativas de alta corriente requieren especial atención. Un aumento de la corriente puede producir un aumento desproporcionado del calentamiento resistivo.
La temperatura real del devanado también depende de la eficacia con la que se transfiere el calor del motor y de cuánto tiempo pasa el actuador bajo carga.
Pérdidas magnéticas y electromagnéticas.
El funcionamiento del motor también produce pérdidas asociadas con los cambios en los campos magnéticos y las características electromagnéticas del motor. Estas pueden incluir pérdidas en el núcleo y otras pérdidas electromagnéticas, según la construcción del motor y las condiciones de funcionamiento.
Una arquitectura de motor de flujo axial puede proporcionar un enfoque compacto para generar par, pero su comportamiento térmico aún debe evaluarse de acuerdo con su diseño electromagnético específico, materiales, configuración de devanado y velocidad de operación.
No se debe asumir automáticamente que un motor compacto tiene un mejor rendimiento térmico simplemente porque tiene una alta densidad de par.
Pérdidas de transmisión mecánica.
El mecanismo de reducción también contribuye a la generación de calor. La fricción entre componentes mecánicos, las pérdidas en los rodamientos, las condiciones de lubricación y la carga de la transmisión pueden influir en la cantidad de energía disipada durante la operación.
En un actuador conjunto integrado, el calor del motor y la transmisión puede acumularse dentro de la misma carcasa. Por lo tanto, el diseño térmico debe considerar el módulo variador completo en lugar de evaluar el motor de forma aislada.
Cómo el par continuo afecta el diseño térmico
El par continuo es una de las especificaciones más importantes a la hora de evaluar los requisitos térmicos de una articulación robótica.
A diferencia de una demanda de torque de corta duración, el torque continuo se relaciona con la capacidad operativa sostenida bajo las condiciones especificadas por el fabricante. Cuando un actuador soporta repetidamente una carga o mantiene una posición de articulación, el motor puede experimentar un flujo de corriente prolongado y una generación continua de calor.
El microactuador de articulación de Φ25 mm ofrece un par continuo de hasta 1150 mNm y un par inicial de hasta 1800 mNm. Estas dos especificaciones describen diferentes condiciones de funcionamiento y deben considerarse por separado durante la evaluación térmica.
La clasificación de par continuo es particularmente relevante a la hora de determinar si un actuador puede soportar la carga de trabajo normal de un robot durante un período prolongado.
La clasificación de par inicial no debe tratarse automáticamente como un límite de funcionamiento continuo o máximo. Su duración aplicable, requisitos actuales y condiciones de prueba deben confirmarse con el fabricante antes de utilizarlo para definir una envolvente de funcionamiento térmico.
Para los diseñadores de sistemas, se deben abordar varias preguntas:
¿Cuánto tiempo funciona la articulación bajo carga sostenida?
¿Con qué frecuencia acelera o desacelera el actuador?
¿Es necesario que la articulación sostenga una carga mientras el motor permanece energizado?
¿Cuánto tiempo hay disponible entre ciclos operativos?
¿El actuador funciona dentro de una estructura cerrada?
¿Cuáles son la temperatura ambiente y las condiciones de enfriamiento?
Estos factores ayudan a establecer si el actuador seleccionado puede mantener el rendimiento requerido sin exceder sus límites térmicos.
Desafíos de diseño térmico en estructuras de actuadores compactos
Las juntas robóticas compactas suelen combinar el motor, el mecanismo reductor, el codificador y los componentes eléctricos asociados dentro de un espacio de instalación limitado. Esta integración reduce el espacio requerido por todo el robot, pero también crea limitaciones de diseño térmico.
Área de disipación de calor limitada
Una superficie externa más pequeña puede restringir la cantidad de calor transferido desde el actuador a su entorno. Si el actuador se instala dentro de una carcasa de junta herméticamente cerrada, la convección natural también puede verse limitada.
Los diseñadores deben examinar si la estructura circundante puede proporcionar un camino eficaz para la transferencia de calor. La interfaz de montaje, los materiales de la carcasa, las superficies de contacto y los componentes cercanos pueden influir en el comportamiento térmico del conjunto.
Transferencia de calor entre componentes integrados.
Cuando el motor y el mecanismo reductor se instalan juntos, el calor generado en un componente puede afectar la temperatura de otro.
Por ejemplo, el calor del motor se puede transferir a través de la carcasa o de las conexiones mecánicas a los componentes de la transmisión cercanos. La distribución de temperatura resultante depende de los materiales, la geometría, la resistencia de contacto y las condiciones de funcionamiento.
Esto es particularmente relevante cuando el módulo de articulación se instala dentro de un brazo robótico con ventilación limitada.
Efectos térmicos en los dispositivos electrónicos cercanos.
Los codificadores, circuitos de comunicación y otros componentes electrónicos también tienen requisitos de temperatura de funcionamiento. Incluso si el motor permanece dentro del rango de temperatura permitido, la acumulación de calor alrededor de los componentes electrónicos de control puede afectar la confiabilidad del sistema.
Por lo tanto, una evaluación térmica completa debe considerar las condiciones de temperatura de todos los componentes integrados, no solo el devanado del motor.
Medidas prácticas de diseño térmico para sistemas de juntas robóticas
La gestión térmica no siempre requiere un sistema de refrigeración independiente. En muchas aplicaciones robóticas compactas, las mejoras en el diseño mecánico y la estrategia operativa pueden ayudar a gestionar el calor de forma más eficaz.
1. Establecer un perfil de carga realista
Comience por identificar la secuencia de movimiento real del robot. Registre la carga esperada, la posición de las articulaciones, la aceleración, la duración de la operación y los intervalos de descanso.
Una articulación que realiza movimientos ocasionales de alta carga puede tener requisitos térmicos diferentes a los de una que opera continuamente con una carga moderada. El ciclo de trabajo debe reflejar la aplicación real en lugar de una secuencia de prueba idealizada.
2. Mejorar la ruta de transferencia de calor.
La estructura de montaje del actuador puede influir en la forma en que el calor se aleja del módulo variador. Los diseñadores deben evaluar la conductividad térmica de los materiales adyacentes, la calidad del contacto mecánico y si la carcasa proporciona una vía útil para la disipación del calor.
Cuando sea apropiado, los componentes estructurales del robot pueden considerarse como parte del diseño térmico general.
3. Evite la demanda actual innecesaria
El sistema de control debe configurarse de acuerdo con los requisitos de torque reales de la junta. Una demanda de corriente excesiva puede aumentar las pérdidas en el devanado y crear estrés térmico adicional.
Los perfiles de movimiento, los ajustes de aceleración y los límites de corriente adecuados pueden ayudar a evitar que el actuador funcione en condiciones innecesariamente exigentes.
4. Evaluar las estrategias de tenencia
Algunas articulaciones robóticas necesitan mantener una posición durante períodos prolongados. Dependiendo del diseño del motor y del control, mantener una carga puede seguir generando pérdidas eléctricas.
Los ingenieros deben evaluar si la aplicación requiere un mantenimiento energizado continuo o si el diseño mecánico y la estrategia de control pueden reducir el tiempo empleado en condiciones de mantenimiento de alta corriente.
5. Verificar el diseño mediante pruebas.
Los cálculos térmicos proporcionan una guía útil, pero es necesario realizar pruebas para confirmar el rendimiento en el conjunto real.
Las mediciones de temperatura deben tomarse en condiciones operativas representativas, incluidos ciclos de movimiento repetidos, carga sostenida y el entorno ambiental esperado. Cuando la medición directa de los componentes internos no sea práctica, se deben utilizar métodos de prueba y datos del fabricante apropiados para evaluar las condiciones térmicas internas.
Evaluación del actuador de microjunta de Φ25 mm en aplicaciones térmicas
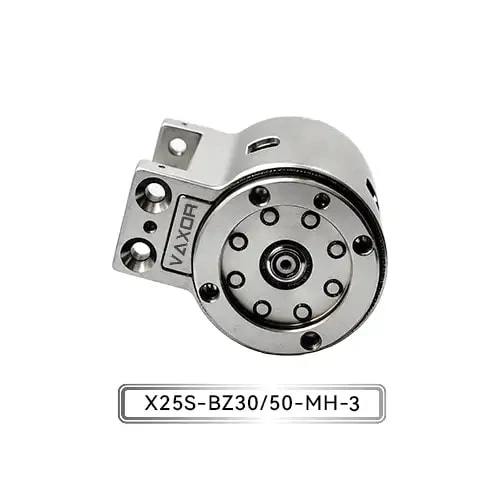
El microactuador de articulación de Φ25 mm integra un motor de flujo axial, un reductor cicloidal en miniatura y un codificador sin contacto. Esta configuración está destinada a equilibrar la precisión, la capacidad de carga y el costo para aplicaciones como robots colaborativos y articulaciones biomiméticas.
Sus especificaciones publicadas incluyen:
| Parámetro | Especificación |
|---|---|
| Modelo | X25S-UZ/BZ30/50-MH-3 |
| Voltaje | 12-18 V |
| Relación de engranajes | 30 / 50 |
| Torque continuo | Hasta 1150 mNm |
| Torque inicial | Hasta 1800 mNm |
| Codificador | Codificador magnético absoluto |
| Comunicación | puede FD |
| Peso | 93-103 gramos |
Para el diseño térmico, la especificación de par continuo proporciona una referencia útil para evaluar los requisitos mecánicos sostenidos. Sin embargo, la temperatura de funcionamiento real también dependerá de la corriente, la velocidad, el perfil de carga, la instalación y las condiciones de refrigeración.
Las configuraciones de reducción 30:1 y 50:1 deben evaluarse según los requisitos de velocidad de salida y par de la aplicación. Diferentes configuraciones de transmisión pueden cambiar el punto de operación del motor y la distribución de pérdidas mecánicas, por lo que se debe verificar el comportamiento térmico para la versión seleccionada.
El codificador magnético absoluto proporciona retroalimentación de posición, mientras que CAN FD admite la comunicación con un sistema de control robótico compatible. Estas características contribuyen a la integración del sistema, pero no reemplazan la necesidad de monitoreo térmico y verificación del límite operativo.
Validación térmica antes de la producción en masa
Para los fabricantes que desarrollan juntas robóticas, la validación térmica debe incluirse en una etapa temprana del proceso de ingeniería.
Un procedimiento de validación útil comienza con la definición del perfil de carga y movimiento esperado. Luego, el actuador se puede probar en condiciones operativas representativas mientras se monitorean las temperaturas relevantes y se verifica si su rendimiento permanece estable.
Las pruebas deben considerar el funcionamiento continuo, la aceleración repetida, la retención de carga y los intervalos de enfriamiento realistas. También se debe evaluar el conjunto completo de la junta porque su estructura de montaje y gabinete pueden afectar la disipación de calor.
Para aplicaciones que involucran múltiples actuadores, las pruebas deben reflejar las condiciones operativas combinadas del robot. Varias juntas que se mueven simultáneamente pueden crear diferentes demandas térmicas y de energía al probar cada actuador de forma independiente.
Los resultados se pueden utilizar para refinar la estrategia de control, la instalación mecánica y los límites operativos antes de que el diseño pase a la producción piloto o la fabricación por lotes.
Desarrollo de soluciones de unidades compactas con VAXOR
Fundada en 2024 y con sede en Suzhou, China, VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes.
Su equipo multidisciplinario combina experiencia en diseño de motores, fabricación de precisión, diseño estructural, control robótico y fabricación inteligente. La empresa se centra en la implementación de ingeniería, con experiencia que abarca la validación de prototipos, la producción piloto y la entrega de lotes.
La hoja de ruta tecnológica de VAXOR incluye motores de flujo axial, devanados PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura. Estas tecnologías respaldan su desarrollo de soluciones de accionamiento compacto con alta densidad de par, respuesta rápida y rendimiento de fabricación constante.
Para juntas robóticas de alto torque, el diseño térmico debe considerarse junto con la salida de torque, la integración mecánica y los requisitos de control. Al evaluar el ciclo operativo completo y validar el sistema ensamblado en condiciones realistas, los ingenieros pueden tomar decisiones más informadas sobre la selección del actuador y el funcionamiento a largo plazo.
El microactuador de articulación de Φ25 mm proporciona una opción de accionamiento compacto para robots colaborativos y articulaciones biomiméticas. Su capacidad de par continuo, transmisión integrada y retroalimentación de posición lo hacen relevante para aplicaciones donde se debe equilibrar la capacidad de carga y el espacio de instalación. En última instancia, una gestión térmica eficaz depende no sólo del actuador en sí, sino también de cómo funcionan juntos el motor, la transmisión, el sistema de control y la estructura del robot.