 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
En los sistemas de accionamiento en miniatura, lograr una alta velocidad de rotación en un espacio de instalación limitado es sólo una parte del desafío de ingeniería. El motor también debe entregar suficiente par bajo carga, responder consistentemente a los cambios en las condiciones de operación y funcionar dentro de los límites eléctricos y mecánicos del dispositivo completo. Estos requisitos se vuelven particularmente importantes en equipos compactos, donde incluso pequeños cambios en la fricción, la inercia de la carga o el consumo de energía pueden afectar el rendimiento general.
El motor sin núcleo y sin escobillas ultramicro de φ6 mm está diseñado para aplicaciones que requieren rotación de alta velocidad en un espacio compacto. El modelo G06P-VW00-QZ-1 opera a una tensión nominal de 12 V, con una velocidad sin carga de 63.000 rpm y una velocidad nominal de 45.000 rpm. Su par nominal es de 0,49 mNm, mientras que su par de calado listado es de 0,98 mNm. Estas especificaciones proporcionan un punto de partida para evaluar la idoneidad del motor para mecanismos en miniatura, instrumentos de precisión y otras aplicaciones de accionamiento con espacio limitado.
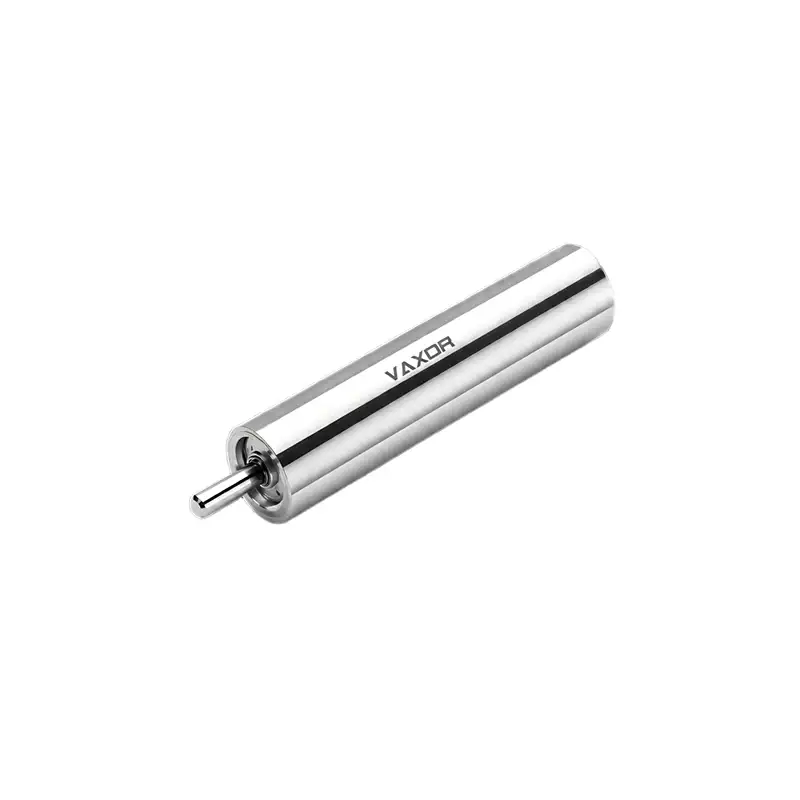
¿Qué significan 63.000 RPM para un motor en miniatura?
Una velocidad de rotación de 63.000 rpm representa una capacidad operativa exigente para un motor con un diámetro de sólo 6 mm. A esta escala, el motor puede considerarse para mecanismos que requieren una rotación rápida manteniendo compacto el conjunto de transmisión.
Sin embargo, el significado de una especificación de velocidad depende de las condiciones bajo las cuales se mide. La velocidad sin carga describe la velocidad de rotación del motor cuando funciona sin una carga mecánica externa. No indica la velocidad que mantendrá el motor después de conectarse a un tren de engranajes, bomba, elemento giratorio u otro componente impulsado.
Para el G06P-VW00-QZ-1, la velocidad sin carga indicada es de 63.000 rpm, mientras que la velocidad nominal es de 45.000 rpm. La diferencia es importante durante el diseño del sistema porque el motor debe suministrar torque para superar la carga y las pérdidas asociadas con el mecanismo de accionamiento.
Por lo tanto, los ingenieros deben evitar seleccionar un motor basándose únicamente en su velocidad máxima o sin carga. En cambio, deben determinar la velocidad de funcionamiento requerida por la aplicación y evaluar si el motor puede mantener esa velocidad bajo la carga esperada.
Por ejemplo, un mecanismo giratorio en miniatura puede requerir una aceleración rápida pero operar a una velocidad más baja una vez que alcanza su condición de funcionamiento. Es posible que otro dispositivo necesite mantener una velocidad de rotación relativamente estable mientras cambia su resistencia mecánica. Estas dos aplicaciones pueden requerir diferentes estrategias de control incluso si sus velocidades objetivo son similares.
Comprender la relación entre velocidad y par
La velocidad y el par están estrechamente relacionados a la hora de seleccionar un motor para una aplicación real. Un motor puede girar muy rápidamente sin carga, pero la velocidad generalmente disminuye cuando aumenta la resistencia mecánica. La relación real depende de las características de rendimiento del motor, el suministro eléctrico, el controlador y las condiciones de funcionamiento.
El motor sin núcleo y sin escobillas ultramicro de φ6 mm tiene un par nominal de 0,49 mNm y un par de parada listado de 0,98 mNm. El par nominal es relevante al evaluar la condición de funcionamiento especificada, mientras que el par de calado describe el par asociado con un rotor estacionario en las condiciones de prueba aplicables.
Estos valores no deben considerarse intercambiables. Las condiciones de calado pueden producir corriente y calor sustanciales, por lo que el par de calado no es un objetivo adecuado para el funcionamiento continuo a menos que el fabricante especifique explícitamente lo contrario.
Al adaptar el motor a una carga de accionamiento en miniatura, los ingenieros primero deben estimar el par requerido por el mecanismo accionado. Esta estimación debe tener en cuenta la fricción, la aceleración, las pérdidas de transmisión y los cambios en la resistencia mecánica durante la operación.
También es importante considerar los requisitos de inicio. Algunos mecanismos necesitan un par inicial más alto para superar la fricción estática o acelerar una carga giratoria. Otros tienen una resistencia de arranque relativamente baja pero requieren un funcionamiento estable en un amplio rango de velocidades.
Por lo tanto, la selección de un motor adecuado debe basarse en todos los requisitos de velocidad y par de la aplicación, en lugar de en una especificación aislada.
Hacer coincidir la velocidad del motor con la inercia de la carga
La inercia de la carga es una consideración importante en los sistemas de accionamiento en miniatura de alta velocidad. Describe con qué fuerza un objeto en rotación resiste los cambios en la velocidad de rotación. Un motor conectado a un rotor liviano puede acelerar de manera diferente que el mismo motor conectado a un componente más pesado, incluso cuando ambos sistemas tienen requisitos de torque en estado estacionario similares.
Esta diferencia se vuelve especialmente relevante cuando una aplicación requiere inicios, paradas o cambios de velocidad frecuentes. El motor debe producir suficiente par para acelerar la carga dentro del tiempo requerido mientras permanece dentro de sus límites operativos.
Para un motor de alta velocidad, los ingenieros deben evaluar varios factores:
La inercia del componente accionado y de cualquier pieza de transmisión conectada.
El tiempo requerido de aceleración y desaceleración.
La frecuencia de arranques y paradas repetidas.
La fricción mecánica presente durante el arranque y el funcionamiento estable.
Los niveles permitidos de corriente, temperatura y vibración.
La velocidad sin carga de 63.000 rpm del motor G06P-VW00-QZ-1 puede ser relevante para aplicaciones con requisitos exigentes de velocidad de rotación, pero el punto de funcionamiento final debe verificarse con la carga mecánica real.
Las pruebas de prototipos son particularmente útiles en esta etapa. Los ingenieros pueden registrar el tiempo de aceleración, la velocidad en estado estacionario, el consumo de corriente y la temperatura en condiciones representativas. Estas mediciones ayudan a establecer si el motor seleccionado puede cumplir con los requisitos de la aplicación sin estrés eléctrico o mecánico excesivo.
Selección eléctrica para un motor sin escobillas de 12 V
El sistema eléctrico juega un papel directo en el rendimiento del motor. El voltaje, la capacidad de corriente, la compatibilidad del controlador y la calidad de la fuente de alimentación pueden afectar el comportamiento de arranque y la estabilidad rotacional.
El modelo G06P-VW00-QZ-1 está especificado para funcionamiento con 12 V. Al seleccionar un controlador adecuado, los ingenieros deben confirmar que el controlador admita las características eléctricas del motor y el rango de velocidad requerido. El conductor también debe poder manejar la corriente operativa esperada y cualquier demanda transitoria asociada con el arranque o la aceleración.
La constante de par del motor aparece como 1,05 mNm/A. Este parámetro describe la relación entre la corriente del motor y el par generado bajo los supuestos operativos relevantes. Puede ayudar a los ingenieros a estimar la corriente asociada con un par requerido, pero el rendimiento real también depende de las pérdidas y de las condiciones de funcionamiento del motor.
Una evaluación eléctrica práctica debe incluir las siguientes comprobaciones:
Confirme el voltaje nominal y las condiciones de suministro permitidas.
Verifique la compatibilidad del controlador con los requisitos de conmutación del motor sin escobillas.
Verifique los límites actuales durante el arranque y la aceleración.
Evaluar el control de velocidad y la respuesta a cargas cambiantes.
Mida el consumo actual en puntos de operación representativos.
Confirme que el cableado y los conectores sean adecuados para la carga eléctrica prevista.
No se debe seleccionar un controlador sólo porque admite un suministro nominal de 12 V. Su método de control, capacidad de corriente y rango de velocidad de operación también deben coincidir con el motor y la aplicación.
Por qué el tamaño compacto es importante en los sistemas de accionamiento en miniatura
Un diámetro de motor de 6 mm crea oportunidades de integración en dispositivos donde el espacio es limitado. Sin embargo, la reducción del tamaño del motor también pone mayor énfasis en el diseño mecánico, la adaptación de carga, la gestión del calor y la precisión del ensamblaje.
El motor sin núcleo y sin escobillas ultramicro de φ6 mm pesa 3,75 g, lo que hace que su masa sea una consideración importante al diseñar conjuntos de transmisión livianos. En mecanismos compactos, las dimensiones y el peso del motor pueden influir en la disposición de las estructuras de soporte, cojinetes, componentes de transmisión y conexiones eléctricas.
Las aplicaciones potenciales incluyen mecanismos giratorios en miniatura, instrumentos de precisión, dispositivos de automatización compactos y otros sistemas que requieren un motor pequeño con alta velocidad de rotación. La idoneidad depende de la carga específica, el ciclo de trabajo, el espacio disponible y la vida útil requerida.
Los diseñadores también deben evaluar la disposición de montaje del motor y la alineación de los componentes accionados. Una mala alineación o una fricción mecánica excesiva pueden aumentar la carga sobre el motor, reducir la velocidad alcanzable e introducir vibraciones no deseadas.
Por lo tanto, un motor compacto debe evaluarse como parte del conjunto de accionamiento completo. El objetivo no es simplemente colocar un motor pequeño en el espacio disponible, sino garantizar que el motor, la transmisión, los cojinetes, el controlador y la carga impulsada funcionen juntos según lo previsto.
Gestión del calor durante el funcionamiento a alta velocidad
La alta velocidad de rotación puede crear desafíos térmicos adicionales, particularmente cuando un motor en miniatura opera bajo carga o realiza ciclos de aceleración repetidos. Las pérdidas eléctricas y mecánicas contribuyen a la generación de calor, mientras que la superficie limitada de un motor pequeño puede restringir la disipación de calor.
El aumento de temperatura real depende de factores como la corriente de funcionamiento, el par de carga, la temperatura ambiente, el ciclo de trabajo, la estructura de montaje y el flujo de aire disponible. Un motor que funciona adecuadamente durante una prueba corta en banco puede comportarse de manera diferente durante una operación prolongada dentro de un gabinete compacto.
Los ingenieros deben evaluar el ciclo de trabajo previsto antes de aprobar un diseño. La rotación continua, el funcionamiento intermitente, la aceleración frecuente y las paradas repetidas imponen demandas diferentes al motor y al controlador.
Las medidas de validación útiles incluyen la temperatura del devanado o de la carcasa cuando sea mensurable, el consumo de corriente, la velocidad de funcionamiento y los cambios en el rendimiento a lo largo del tiempo. Las pruebas deben utilizar la fuente de alimentación, el controlador, la disposición de montaje y la carga mecánica representativa previstos.
Las condiciones de pérdida merecen especial atención. Dado que un rotor estacionario no puede realizar el trabajo de rotación previsto, una operación de pérdida prolongada puede generar calor excesivo y tensión eléctrica. Las estrategias adecuadas de limitación de corriente y manejo de fallas pueden ayudar a proteger el sistema de transmisión.
Estas comprobaciones son necesarias para establecer los límites operativos adecuados para el dispositivo terminado. Los valores de velocidad nominal y sin carga por sí solos no definen la duración de funcionamiento continuo permitida del motor.
Prueba de estabilidad de la conducción en condiciones de funcionamiento reales
El funcionamiento estable del motor depende de algo más que alcanzar una velocidad de rotación objetivo. Las variaciones en la resistencia mecánica, las condiciones del suministro de energía, el comportamiento del controlador y la calidad del ensamblaje pueden afectar la consistencia y la respuesta de la velocidad.
Una prueba de prototipo estructurada puede ayudar a identificar estos problemas antes de la producción. Comience midiendo la velocidad y la corriente del motor sin una carga externa, luego repita las mediciones con una carga representativa conectada. A continuación, evalúe la respuesta de inicio, la aceleración y el rendimiento cuando cambia la carga.
Para aplicaciones que requieren ajustes frecuentes de velocidad, los ingenieros también deben evaluar qué tan rápido responde el sistema a los comandos de control y si presenta oscilaciones o variaciones de velocidad no deseadas.
La inspección mecánica es igualmente importante. Verifique la rigidez del montaje, la alineación del eje, la fricción de la transmisión y la vibración en condiciones de operación. Si el motor está integrado en un mecanismo más grande, se debe probar todo el conjunto porque las resonancias o el desequilibrio mecánico pueden no ser evidentes en una prueba de motor aislado.
Para el motor sin núcleo y sin escobillas ultramicro de φ6 mm, la combinación de velocidad sin carga de 63 000 rpm, velocidad nominal de 45 000 rpm y par nominal de 0,49 mNm proporciona datos útiles de selección inicial. La estabilidad real de la transmisión aún debe confirmarse con el controlador, la carga mecánica y el ciclo de operación previstos.
Trabajar con un socio tecnológico de Micro-Drive
La selección de un motor en miniatura a menudo requiere la coordinación entre el diseño eléctrico, la ingeniería mecánica y el desarrollo de aplicaciones. Un proveedor con experiencia en estas áreas puede ayudar a aclarar las especificaciones y respaldar la transición de la evaluación inicial a la validación del prototipo y la planificación de la producción.
VAXOR se fundó en 2024 y tiene su sede en Suzhou, China. La empresa desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes.
Su hoja de ruta tecnológica combina tecnología de motor de flujo axial, devanado PCB/FPCB, diseño electromagnético y mecanismos de reducción en miniatura para abordar los requisitos de los sistemas de movimiento compactos. VAXOR también describe un equipo de ingeniería multidisciplinario que cubre el diseño de motores, fabricación de precisión, diseño estructural, control robótico y fabricación inteligente.
Para un proyecto de selección de motor, los compradores deben proporcionar la velocidad de funcionamiento prevista, el par requerido, el voltaje de suministro, el espacio de instalación disponible, el ciclo de trabajo y el entorno operativo esperado. Cuando sea posible, también deberían compartir detalles de la carga impulsada y la respuesta de aceleración deseada.
Estos detalles facilitan la evaluación de si las especificaciones publicadas de un motor coinciden con la aplicación. Los compradores deben solicitar las curvas de rendimiento relevantes, los límites operativos, las recomendaciones del conductor y la información de prueba necesaria para validar el diseño.
Una lista de verificación práctica para seleccionar un motor de alta velocidad de 6 mm
Antes de finalizar un motor para un sistema de transmisión en miniatura, confirme lo siguiente:
Requisitos de velocidad: Distinga entre velocidad sin carga y la velocidad requerida bajo carga.
Requisitos de par: estime el par en estado estacionario, el par de arranque y las demandas de aceleración.
Compatibilidad eléctrica: Verifique el suministro de 12 V, el tipo de controlador, la capacidad de corriente y el método de control.
Integración mecánica: Comprobar espacio disponible, montaje, alineación e inercia de carga.
Rendimiento térmico: Pruebe el consumo de corriente y la temperatura según el ciclo de trabajo previsto.
Estabilidad operativa: evalúe la variación de velocidad, la vibración y la respuesta a los cambios de carga.
Datos de validación: confirme los límites operativos del fabricante y la documentación de rendimiento relevante.
Una especificación de 63.000 rpm puede hacer que valga la pena evaluar un motor de 6 mm para mecanismos en miniatura de alta velocidad, pero la selección exitosa depende de cómo se desempeña el motor en el punto de trabajo real de la aplicación. Al evaluar la velocidad, el par, la corriente, el calor y la integración mecánica en conjunto, los ingenieros pueden tomar una decisión más confiable antes de comprometerse con un diseño de transmisión final.
El motor sin núcleo y sin escobillas ultramicro de φ6 mm , modelo G06P-VW00-QZ-1, ofrece un conjunto definido de especificaciones de velocidad, torque, voltaje y peso para esta evaluación. Con los requisitos de la aplicación claramente establecidos y las pruebas del prototipo completadas, los ingenieros pueden determinar si satisface las necesidades de su sistema de accionamiento en miniatura en colaboración con VAXOR.