 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Para las articulaciones robóticas compactas, reducir el tamaño del actuador es sólo una parte del desafío de ingeniería. El motor, el mecanismo reductor, el codificador, la interfaz de comunicación y los componentes estructurales tienen que funcionar en un espacio muy limitado sin sacrificar el par, la precisión del posicionamiento o la velocidad de respuesta. Esto es particularmente importante en robots colaborativos y articulaciones biomiméticas, donde cada gramo y cada milímetro puede afectar el diseño mecánico general.
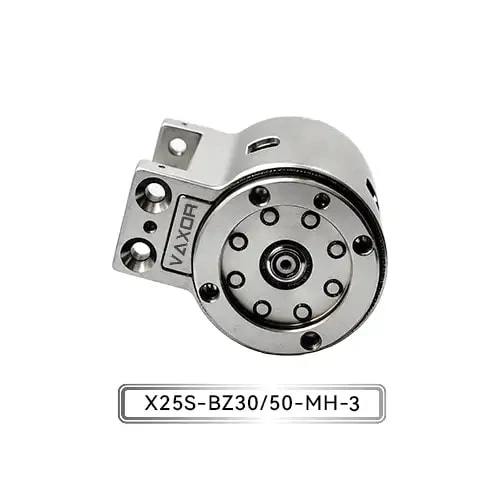
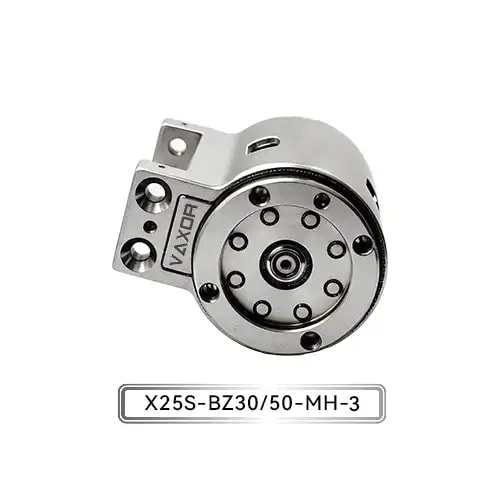
Aquí es donde la combinación de un motor de flujo axial y un reductor cicloidal en miniatura se vuelve técnicamente interesante. En lugar de tratar el motor y la caja de cambios como componentes separados, esta arquitectura integra los principales elementos de movimiento en un módulo conjunto compacto. El microactuador de articulación de Φ25 mm de VAXOR aplica este enfoque para lograr hasta 1150 mNm de torque continuo y hasta 1800 mNm de torque inicial en un actuador compacto que pesa entre 93 y 103 g.
Por qué es importante la arquitectura de flujo axial en una junta compacta
Las arquitecturas de motores tradicionales pueden resultar difíciles de implementar cuando una articulación robótica requiere un par elevado y un tamaño total reducido. Un motor de flujo axial utiliza una disposición electromagnética diferente, en la que el flujo magnético viaja principalmente a lo largo de la dirección axial del motor.
Para un actuador de microarticulación, esta arquitectura brinda la oportunidad de utilizar el espacio interno disponible de manera más eficiente. El objetivo no es simplemente hacer el motor más pequeño. Su objetivo es aumentar la cantidad de par utilizable que se puede generar dentro de una envoltura mecánica restringida.
El microactuador de articulación de Φ25 mm combina la tecnología del motor de flujo axial con un diseño electromagnético optimizado. Esto permite que el actuador se centre en la densidad del par mientras mantiene la forma compacta requerida para aplicaciones como dedos robóticos, articulaciones compactas de robots colaborativos y mecanismos biomiméticos.
Para los diseñadores, la densidad del par suele ser más importante que el tamaño del motor por sí solo. Un actuador pequeño que no puede generar suficiente par puede requerir etapas mecánicas adicionales o un sistema de transmisión más grande, lo que aumenta tanto el tamaño como el peso del sistema.
Lo que agrega el reductor cicloidal en miniatura
El motor es sólo una parte del sistema de movimiento. Una articulación robótica normalmente requiere un par de salida sustancialmente mayor que el que el motor puede proporcionar directamente, por lo que es esencial un mecanismo de reducción.
El reductor cicloidal en miniatura utilizado en este actuador proporciona dos relaciones de transmisión disponibles: 30:1 y 50:1. Estas relaciones permiten configurar la misma plataforma de actuador básica para diferentes requisitos de par y velocidad.
Se puede considerar una relación de reducción más baja cuando la aplicación necesita más velocidad de salida, mientras que una relación más alta puede proporcionar una mayor multiplicación del par mecánico. La elección adecuada depende de la carga de la articulación, la velocidad angular requerida, el perfil de aceleración y el rango operativo disponible del motor.
Esto es particularmente útil en articulaciones robóticas porque diferentes ejes pueden tener requisitos mecánicos muy diferentes. Una articulación responsable de un movimiento relativamente rápido puede tener prioridades diferentes a las de una que necesita soportar una carga externa mayor.
Al integrar el mecanismo de reducción en el actuador en lugar de tratar la caja de cambios como un componente externo separado, el módulo de movimiento general puede permanecer más compacto y más fácil de integrar en la estructura mecánica del robot.
30:1 vs 50:1: Elección de la relación de reducción
La plataforma X25S-UZ/BZ30/50-MH-3 ofrece opciones de reducción de 30:1 y 50:1.
La configuración 30:1 puede ser adecuada cuando los diseñadores necesitan un equilibrio entre el par de salida y la velocidad de rotación. Proporciona una multiplicación sustancial del par manteniendo al mismo tiempo un nivel de reducción relativamente más bajo.
La configuración 50:1 pone mayor énfasis en el par de salida y el movimiento controlado de las articulaciones. Puede ser más apropiado para mecanismos donde una mayor multiplicación del par es más importante que la velocidad máxima de salida.
La decisión no debe tomarse únicamente a partir de la relación de transmisión. Los diseñadores también deben considerar el ciclo de trabajo de la junta, las características de carga, los requisitos de aceleración, la estrategia de control del motor y la inercia mecánica.
Ésta es una de las razones por las que una plataforma de actuador integrada puede simplificar el desarrollo. En lugar de rediseñar la junta completa en torno a diferentes combinaciones de motor y caja de cambios, los ingenieros pueden evaluar diferentes configuraciones dentro de una arquitectura de actuador definida.
Par continuo de 1150 mNm y par inicial de 1800 mNm
Las especificaciones de par deben interpretarse de acuerdo con cómo funcionará realmente el actuador.
El microactuador de articulación de Φ25 mm proporciona un par continuo de hasta 1150 mNm, mientras que su par inicial puede alcanzar hasta 1800 mNm. Estas dos figuras describen diferentes condiciones de funcionamiento y no deben considerarse intercambiables.
El par continuo es particularmente importante para aplicaciones en las que la junta debe operar repetidamente o mantener cargas mecánicas durante el funcionamiento normal. Por lo tanto, es un parámetro clave al evaluar el actuador para articulaciones robóticas con movimiento sostenido o repetido.
Mientras tanto, el par inicial es relevante cuando el actuador necesita producir un nivel de par más alto durante un movimiento de corta duración o condiciones de arranque. Esto puede ser importante durante la aceleración, los cambios de carga u otras condiciones operativas transitorias.
Para los desarrolladores de robots, observar ambos valores ofrece una imagen más útil de la capacidad operativa del actuador que considerar un único número de par máximo.
Codificador magnético absoluto para retroalimentación de posición de articulación
Un actuador compacto también necesita una respuesta precisa. Sin información de posición confiable, el controlador del robot no puede determinar de manera efectiva la posición angular real de la articulación.
El actuador utiliza un codificador magnético absoluto. A diferencia de un motor básico sin retroalimentación de posición integrada, un codificador absoluto proporciona información de posición que puede ser utilizada por el sistema de control para determinar el estado angular de la articulación.
El diseño sin contacto también es relevante para la ingeniería de actuadores compactos. La detección magnética no requiere contacto físico entre los elementos sensores, lo que puede ayudar a respaldar una arquitectura de retroalimentación compacta e integrada.
Para aplicaciones robóticas, la integración del codificador es especialmente importante porque el actuador forma parte de un sistema de movimiento de circuito cerrado. El motor produce torque, el reductor convierte ese torque en salida conjunta y el codificador proporciona retroalimentación que permite al controlador regular el movimiento resultante.
Por qué CAN FD es relevante para la integración de articulaciones robóticas
El rendimiento mecánico es sólo una parte del problema de integración. Las articulaciones robóticas modernas también necesitan una interfaz de comunicación práctica para intercambiar datos de control y retroalimentación con la arquitectura de control del robot.
El microactuador de articulación de Φ25 mm utiliza comunicación CAN FD. CAN FD amplía las capacidades de la comunicación CAN tradicional al admitir cargas útiles de datos más grandes y velocidades de datos más altas en condiciones de red apropiadas.
Para un sistema robótico que contiene múltiples actuadores, la interfaz de comunicación se vuelve cada vez más importante. Los ingenieros necesitan coordinar comandos conjuntos, retroalimentación de posición, información de estado y otros datos de control en todo el sistema.
Por lo tanto, CAN FD puede ser particularmente relevante para arquitecturas robóticas distribuidas donde varios actuadores compactos se comunican dentro de la misma red de control.
93–103 g de peso y el impacto en el diseño del robot
Con un peso de 93 a 103 g, el actuador está diseñado para aplicaciones en las que es necesario controlar la masa del actuador junto con la salida de par.
El peso adquiere especial importancia en los sistemas robóticos articulados. Un actuador montado más lejos del cuerpo principal del robot puede contribuir a la carga que las articulaciones aguas arriba necesitan para moverse. Por tanto, una masa adicional del actuador puede influir en los requisitos mecánicos de otras articulaciones.
Esto hace que la relación entre el peso del actuador y el par de salida sea una consideración de diseño importante.
Un actuador compacto que ofrece hasta 1150 mNm de par continuo con un rango de peso de 93 a 103 g proporciona a los ingenieros un punto definido de relación rendimiento-masa para evaluar su arquitectura mecánica.
Aplicaciones en robots colaborativos y biomiméticos
La combinación de dimensiones compactas, reducción integrada, retroalimentación del codificador y comunicación hace que el actuador sea adecuado para varios tipos de mecanismos robóticos.
Los robots colaborativos pueden beneficiarse de los módulos de articulación compactos porque sus estructuras mecánicas a menudo necesitan equilibrar la capacidad de carga útil con un factor de forma relativamente compacto. Los actuadores integrados también pueden reducir la cantidad de componentes externos que deben acomodarse dentro de la estructura de la junta.
Los robots biomiméticos presentan otra aplicación exigente. Las articulaciones humanas y animales combinan estructuras compactas con movimiento controlado en múltiples condiciones operativas. Reproducir un comportamiento mecánico similar requiere actuadores que puedan caber en espacios reducidos y al mismo tiempo proporcionar un par útil y un control sensible.
Otras aplicaciones potenciales incluyen manos robóticas compactas, mecanismos inteligentes, equipos de precisión y articulaciones robóticas especializadas donde se prefiere el control de movimiento integrado.
De la tecnología de motores a una plataforma completa de microaccionamientos
La arquitectura detrás del actuador refleja un enfoque más amplio de la ingeniería de microaccionamientos. VAXOR se centra en combinar diseño de motores, fabricación de precisión, control robótico, diseño estructural y fabricación inteligente en lugar de desarrollar el motor como un componente aislado.
La hoja de ruta tecnológica de la empresa incluye motores de flujo axial, devanados PCB y FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura. Estas tecnologías tienen como objetivo desarrollar soluciones de movimiento compacto con alta densidad de par, respuesta rápida y rendimiento de producción constante.
Este enfoque de ingeniería es particularmente relevante cuando un actuador pasa del desarrollo de un prototipo a la producción repetible. Una empresa de robótica puede evaluar inicialmente un actuador conjunto como un componente independiente, pero una implementación exitosa requiere considerar la integración mecánica, la comunicación de control, la consistencia de la producción y la compatibilidad a nivel del sistema.
Selección de un actuador de Φ25 mm para una articulación robótica
Antes de seleccionar el actuador, los ingenieros deben evaluar varios parámetros juntos en lugar de centrarse únicamente en la especificación de par máximo.
Primero, determine si la reducción de 30:1 o 50:1 coincide mejor con la velocidad y el par de salida requeridos. A continuación, compruebe si el rango operativo de 12 a 18 V se ajusta a la arquitectura energética del robot.
Luego, el requisito de par continuo debe compararse con la carga de trabajo y el ciclo de trabajo reales de la junta, mientras que la cifra de par inicial debe considerarse en relación con la aceleración y las cargas transitorias.
El tipo de codificador y la interfaz de comunicación también son importantes. Un codificador magnético absoluto puede admitir el control de juntas de circuito cerrado, mientras que CAN FD proporciona un enfoque de comunicación definido para la integración en la red de control del robot.
Finalmente, el peso de 93 a 103 g debe evaluarse en el contexto de la estructura completa del robot. Un actuador conjunto nunca es un componente aislado; su masa, dimensiones, par, retroalimentación y características de comunicación influyen en el diseño mecánico y eléctrico circundante.
Construcción de sistemas de movimiento robótico compactos
La combinación de un motor de flujo axial y un reductor cicloidal en miniatura tiene que ver en última instancia con la integración del sistema. El motor proporciona el accionamiento electromagnético, el reductor aumenta el par de salida utilizable, el codificador proporciona retroalimentación de posición y CAN FD conecta el actuador con el sistema de control más amplio.
Para la configuración X25S-UZ/BZ30/50-MH-3, estos elementos se reúnen en una plataforma compacta que ofrece funcionamiento de 12 a 18 V, reducción de 30:1 o 50:1, hasta 1150 mNm de par continuo, hasta 1800 mNm de par inicial y un rango de peso de 93 a 103 g.
Para los ingenieros que desarrollan robots colaborativos, mecanismos biomiméticos y otros sistemas robóticos compactos, el microactuador de articulación de Φ25 mm proporciona un ejemplo práctico de cómo la arquitectura del motor, la reducción mecánica, la detección y la comunicación se pueden integrar en un solo módulo de movimiento. A medida que las estructuras robóticas continúan volviéndose más pequeñas y más distribuidas, este tipo de arquitectura de microaccionamiento integrada puede simplificar el camino desde la selección del actuador hasta el diseño completo de la articulación.