 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Diseñar una mano robótica diestra requiere más que instalar motores en espacios pequeños. Cada dedo debe moverse a través de un rango útil, aplicar fuerza controlada, responder a órdenes y coordinarse con otras articulaciones mientras permanece dentro de límites estrictos de tamaño y peso. Por lo tanto, elegir el actuador adecuado es un paso importante para determinar qué tan bien una mano robótica realiza tareas reales, desde agarrar objetos pequeños hasta manipular herramientas.
Un microactuador de articulación de Φ16 mm adecuado puede ayudar a abordar estos requisitos combinando dimensiones compactas con control de movimiento integrado. Para los ingenieros que desarrollan dedos robóticos, el proceso de selección debe considerar los requisitos de torque, la relación de transmisión, la retroalimentación de posición, las interfaces de comunicación, la compatibilidad eléctrica y la integración mecánica. La evaluación temprana de estos factores puede reducir el trabajo de rediseño durante el desarrollo del prototipo y hacer que la transición hacia la producción sea más predecible.
Comience con los requisitos mecánicos de cada articulación de los dedos
No todas las articulaciones de una mano diestra realizan la misma tarea. Es posible que una articulación cerca de la base de un dedo necesite mover una porción más grande de la estructura del dedo, mientras que una articulación distal puede controlar principalmente la orientación de la punta del dedo. Las cargas, los rangos de movimiento y los requisitos de respuesta pueden diferir significativamente entre estas posiciones.
Antes de seleccionar un actuador, los ingenieros deben identificar los requisitos mecánicos de cada junta. La información útil incluye la masa y la geometría de los componentes móviles, la distancia entre el eje de la articulación y la fuerza aplicada, el rango angular requerido y la velocidad de movimiento esperada.
El par de torsión requerido en la articulación se puede estimar a partir de la fuerza externa y su brazo de momento, con tolerancias adicionales para la inercia de los componentes móviles, la fricción y las pérdidas de transmisión. El diseño también debe tener en cuenta la diferencia entre sostener un objeto y moverlo. Un dedo puede requerir relativamente poca torsión durante un movimiento sin carga, pero sustancialmente más cuando agarra un objeto o resiste una perturbación externa.
Para un diseño compacto, el actuador debe cumplir estos requisitos sin ocupar demasiado del volumen disponible para los dedos. Su geometría de montaje, enrutamiento de cables y conexión a enlaces adyacentes deben considerarse junto con su rendimiento nominal.
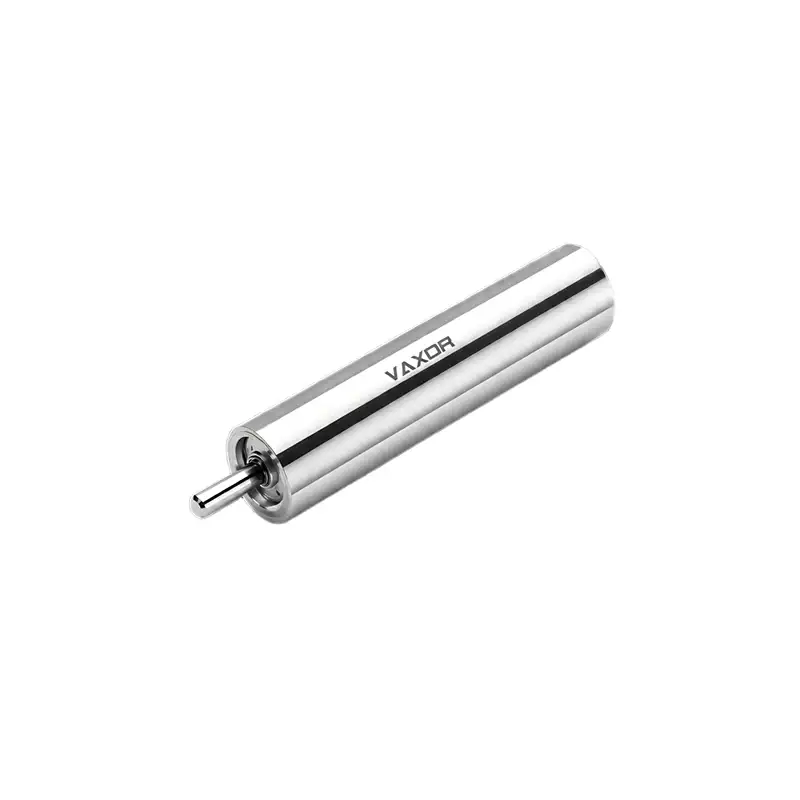
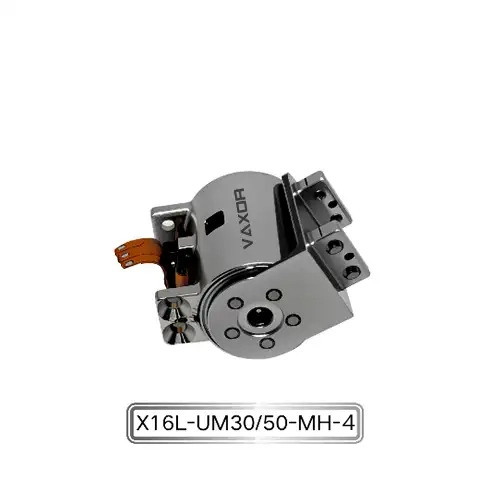
El microactuador de articulación de Φ16 mm está diseñado para sistemas robóticos altamente integrados y manos diestras. Su formato de módulo compacto proporciona un punto de partida para evaluar cómo se puede incorporar la actuación en espacios articulares limitados. La idoneidad final aún depende de las cargas mecánicas y los requisitos de movimiento del diseño particular de la mano.
Haga coincidir el par continuo con las cargas operativas reales
El par es una de las especificaciones más importantes al comparar actuadores de articulación, pero se debe comprender el significado de cada valor de par antes de utilizarlo en un cálculo de diseño.
El modelo X16S/L-UM30/50-MH-4 se especifica con un par continuo de hasta 200 mNm y un par inicial de hasta 400 mNm. Estas cifras describen diferentes condiciones de funcionamiento y no deben tratarse como equivalentes.
El par continuo es relevante al evaluar la carga que debe soportar una junta durante un período de funcionamiento prolongado, sujeto a las condiciones especificadas por el fabricante. El par inicial describe un punto de funcionamiento diferente y no debe interpretarse automáticamente como una capacidad de salida continua. Los ingenieros deben confirmar la definición exacta, la duración y las condiciones de prueba asociadas con la especificación de par inicial antes de usarla para dimensionar un mecanismo.
Considere la articulación de un dedo que debe mantenerse firme durante varios segundos o más. El par requerido debe evaluarse frente a la capacidad de funcionamiento continuo, incluidos los efectos de la temperatura del motor, la eficiencia de la transmisión y el ciclo de trabajo previsto. Si el dedo también necesita acelerar rápidamente o superar un breve aumento en la resistencia, sus requisitos de torque transitorio deben evaluarse por separado.
Un proceso de selección práctico debería incluir tres comprobaciones:
Calcule el torque necesario para las tareas de agarre y manipulación previstas.
Tenga en cuenta la fricción, las perturbaciones externas y la variación entre las condiciones de funcionamiento.
Verifique que tanto las cargas sostenidas como las de corta duración permanezcan dentro de los límites aplicables del actuador.
Evite dimensionar una junta únicamente alrededor de la cifra de torsión más alta en una especificación de producto. Un diseño más confiable utiliza el torque necesario durante el funcionamiento normal como punto de partida y luego evalúa las demandas transitorias, los márgenes de seguridad y las restricciones térmicas.
Elija la relación de transmisión para el movimiento requerido
La relación de transmisión influye en la relación entre la rotación del motor y la salida de la articulación. Una relación de reducción más alta generalmente proporciona una mayor multiplicación del par al tiempo que reduce la velocidad de salida, aunque el resultado real depende de las características del motor y la eficiencia de la transmisión.
El microactuador de articulación de Φ16 mm está disponible con opciones de relación de engranajes de 30:1 y 50:1. Estas configuraciones brindan a los ingenieros la oportunidad de adaptar el variador a diferentes requisitos de juntas en lugar de depender de una única configuración para cada dedo.
Puede valer la pena evaluar una relación de 30:1 cuando una junta necesita un equilibrio entre la velocidad de salida y el par. Una relación de 50:1 puede ser apropiada cuando el diseño pone mayor énfasis en la multiplicación del par y puede adaptarse a la reducción asociada en la velocidad de salida. Estas son consideraciones generales de ingeniería, no diferencias de rendimiento garantizadas para cada condición de operación; Se deben confirmar los datos velocidad-par relevantes para cada configuración.
La elección también depende de cómo se utilizará la mano robótica. Un dedo diseñado para un reposicionamiento rápido puede tener prioridades diferentes a las de uno destinado a mantener un agarre firme o realizar una manipulación controlada contra resistencia.
Al comparar las dos opciones, los ingenieros deben evaluar:
Velocidad conjunta requerida y recorrido angular.
Torque necesario en el eje de salida.
Requisitos de aceleración y desaceleración.
Eficiencia de la transmisión y juego mecánico, cuando corresponda.
Respuesta del control bajo cargas cambiantes.
También es importante considerar el sistema de control. Es posible que una relación de transmisión que satisfaga el requisito de par estático no proporcione el tiempo de movimiento deseado o la respuesta a los comandos. Probar tanto el par de salida requerido como el perfil de movimiento previsto puede ayudar a establecer qué configuración es apropiada.
Considere la retroalimentación de posición y la precisión angular
El movimiento preciso de los dedos depende del sistema de control completo, no sólo de la estructura mecánica del actuador. La detección de posición permite al controlador estimar la posición de la articulación y ajustar sus comandos de acuerdo con el estado medido.
El X16S/L-UM30/50-MH-4 utiliza un codificador magnético absoluto y especifica una precisión angular de hasta 0,02°. Esta capacidad puede ser relevante para aplicaciones que requieren un posicionamiento articular controlado, particularmente cuando una mano robótica debe coordinar varios dedos o manipular objetos con espacio limitado.
Un codificador absoluto proporciona información de posición referenciada a una posición angular definida, pero el comportamiento exacto depende de la implementación del codificador y la arquitectura de control. Los ingenieros deben verificar cómo el controlador host inicializa, transmite e interpreta los datos de posición. También deben distinguir la resolución del codificador de la precisión del posicionamiento a nivel del sistema.
Incluso cuando un actuador tiene un codificador de alta precisión, el mecanismo completo puede introducir errores debido al cumplimiento mecánico, tolerancias de montaje, juego, deformación estructural o compensaciones de calibración. La posición real de la yema del dedo también depende de la geometría de los enlaces de los dedos y del movimiento combinado de múltiples articulaciones.
Por este motivo, la validación debe ir más allá de comprobar las lecturas del codificador. Una prueba de prototipo útil mide el movimiento de las articulaciones y, cuando sea posible, la posición de las yemas de los dedos bajo cargas representativas. La repetición de estas mediciones en diferentes posiciones puede revelar efectos mecánicos que no son evidentes cuando el actuador se prueba por sí solo.
Planifique la interfaz de comunicación SPI con antelación
La interfaz de comunicación SPI del actuador es otra consideración importante durante la integración. Los ingenieros deben determinar cómo se comunicará el actuador con el controlador principal y cómo se gestionarán las múltiples juntas dentro del ciclo de control disponible.
SPI es una interfaz de comunicación serie síncrona comúnmente utilizada para la comunicación entre dispositivos electrónicos. Su implementación requiere atención a las conexiones de señales, la configuración del reloj, la sincronización y las características eléctricas del hardware conectado. La estructura de comando específica del actuador y el tiempo de comunicación deben obtenerse de su documentación técnica en lugar de asumirse del estándar general SPI.
Para una mano robótica con múltiples articulaciones, la planificación de la comunicación debe abarcar más que si el controlador puede leer datos de posición. El equipo de diseño debe considerar la tasa de actualización necesaria para el movimiento coordinado, el tiempo necesario para procesar comandos, la detección de fallas y el manejo de las interrupciones de la comunicación.
Una lista de verificación de integración útil incluye:
Confirme la compatibilidad eléctrica del controlador con la interfaz del actuador.
Verifique las conexiones de señal y el tiempo de comunicación con la documentación del producto.
Pruebe la lectura de datos de posición y la ejecución de comandos con un actuador antes de ampliarlo.
Mida los retrasos en las comunicaciones bajo la carga de trabajo de control prevista.
Defina cómo responde el sistema ante datos faltantes o errores de comunicación.
Estas comprobaciones pueden identificar problemas de integración antes de que se instalen varios actuadores dentro de una estructura manual muy compacta. También ayudan a garantizar que el diseño de la comunicación respalde la estrategia de control de movimiento prevista.
Tenga en cuenta el peso y el espacio de instalación
Una mano diestra suele contener varios actuadores, enlaces estructurales, sensores, cableado y componentes de protección. Incluso una pequeña diferencia en el peso o tamaño de cada módulo puede influir en el diseño final, especialmente cuando la mano debe montarse en un brazo robótico liviano.
El peso especificado del microactuador de articulación de Φ16 mm es de 24,3 a 26,1 g, según la configuración. Los ingenieros deberían utilizar el peso de la versión seleccionada al calcular la masa total de la mano en lugar de confiar en una única cifra aproximada.
El peso no sólo importa por la carga útil total. La ubicación del actuador afecta la inercia de los segmentos de dedos en movimiento. Una masa adicional más alejada del eje de una articulación puede aumentar el par requerido para la aceleración y alterar la respuesta del mecanismo. Esto puede crear un circuito de retroalimentación en el diseño: un conjunto más pesado requiere más torque, lo que puede influir en la elección de la configuración del actuador y la estructura de soporte.
La integración mecánica también debe incluir espacios libres para el montaje, acceso a los sujetadores, rutas de cableado, orientación del conector y espacio para montaje y mantenimiento. Una verificación de ajuste CAD puede revelar interferencias entre módulos vecinos, eslabones de dedos y cables antes de que se produzca un prototipo físico.
Una vez establecido el diseño, se puede utilizar una maqueta física o un prototipo inicial para confirmar que los actuadores se pueden instalar y reparar según lo planeado. Esto es particularmente valioso cuando varias articulaciones deben caber dentro de una estructura estrecha de dedo o palma.
Validar el actuador en un conjunto de dedo completo
Las especificaciones son esenciales para seleccionar posibles actuadores, pero no pueden predecir completamente cómo funcionará una articulación en la mano terminada. Por lo tanto, una prueba de prototipo debería evaluar el actuador en condiciones que reflejen su aplicación prevista.
Comience con comprobaciones funcionales básicas, incluido el comportamiento de encendido, la comunicación, la retroalimentación de posición y el movimiento sin carga. A continuación, introduzca cargas mecánicas representativas y evalúe la velocidad de la junta, la demanda de torsión, la consistencia del movimiento y la temperatura durante el ciclo operativo previsto.
Para una mano diestra, la prueba también debe abarcar el agarre y la liberación repetidos. El dedo debe evaluarse en diferentes posiciones articulares y bajo diferentes tamaños de objetos o niveles de resistencia. Estas pruebas pueden revelar problemas relacionados con interferencias mecánicas, distribución de carga, coordinación de movimiento o ajuste del controlador.
Las medidas útiles incluyen:
Tiempo de movimiento articular y respuesta posicional.
Comportamiento de salida bajo cargas representativas.
Consumo de corriente y temperatura durante el funcionamiento repetido.
Repetibilidad de la secuencia de movimiento prevista.
Fiabilidad de la comunicación durante el funcionamiento multiarticular.
Desgaste mecánico o holgura observado durante las pruebas de resistencia.
El plan de prueba debe reflejar el ciclo de trabajo y el entorno esperados. Si la mano realiza tareas repetitivas frecuentes, una breve demostración no es suficiente para establecer la confiabilidad a largo plazo. Las pruebas e inspecciones de resistencia deben planificarse de acuerdo con los requisitos de desempeño y vida útil del proyecto.
Trabajar con un socio tecnológico de Micro-Drive
La selección de un actuador para una mano diestra a menudo implica la coordinación entre el diseño mecánico, la ingeniería de motores, el control integrado y la fabricación. Un proveedor con experiencia en estas áreas puede ayudar al equipo de desarrollo a aclarar las especificaciones y evaluar la viabilidad de pasar de un prototipo a una producción repetible.
Fundada en 2024 y con sede en Suzhou, China, VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes. Su enfoque técnico combina diseño de motores, fabricación de precisión, control robótico, diseño estructural y fabricación inteligente.
La empresa también desarrolla soluciones de movimiento compacto utilizando tecnologías como motores de flujo axial, devanados PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura. Su equipo trabaja en el desarrollo de ingeniería y la implementación de producción, con un enfoque en hacer avanzar la tecnología de micromotores de alto rendimiento desde la validación de prototipos hacia la fabricación escalable.
Al evaluar un módulo para una mano robótica, los equipos de ingeniería deben compartir la aplicación prevista, las estimaciones de carga conjunta, la velocidad objetivo, el rango de movimiento, los requisitos de voltaje, la arquitectura de control y las limitaciones de instalación. También deben confirmar qué especificaciones se aplican al modelo exacto y a la relación de transmisión que se está considerando.
Para el microactuador de articulación de Φ16 mm, la combinación de una opción de suministro de 12 V o 24 V, relaciones de transmisión de 30:1 o 50:1, un codificador magnético absoluto y comunicación SPI proporciona varios parámetros clave para esta evaluación. La decisión final debe basarse en documentación técnica verificada y pruebas de prototipos en las condiciones operativas previstas.
Lista de verificación final para seleccionar un actuador de articulación de dedo
Antes de finalizar un actuador para una mano diestra, verifique los siguientes puntos:
Carga mecánica: estime el par requerido, incluida la fricción, la aceleración y las fuerzas externas.
Clasificación de par: Distinga el par continuo del par inicial y confirme sus condiciones de funcionamiento especificadas.
Relación de transmisión: compare la velocidad de salida y el par requeridos para las opciones 30:1 y 50:1.
Comentarios de posición: confirme el comportamiento del codificador, las especificaciones de precisión, los requisitos de calibración y la compatibilidad del controlador.
Comunicación: Validar conexiones eléctricas, temporización y manejo de datos de SPI.
Tamaño y peso: verifique el espacio libre del módulo, la masa total de la mano, el enrutamiento de los cables y el acceso al ensamblaje.
Rendimiento térmico y de resistencia: Pruebe el actuador durante tareas repetitivas representativas.
Preparación para la producción: confirme la documentación, los detalles de configuración y los requisitos de validación antes de escalar el diseño.
Elegir un actuador de microarticulación adecuado es una decisión de ingeniería a nivel de sistema. El par, la relación de transmisión, la retroalimentación, la comunicación, el peso y la disposición mecánica deben trabajar juntos para lograr el movimiento requerido de los dedos. Al evaluar estos factores antes de la integración final, los desarrolladores pueden reducir los rediseños evitables y construir una base técnica más sólida para manos robóticas diestras y confiables.
El microactuador de articulación de Φ16 mm ofrece un módulo de movimiento compacto con par definido, relación de transmisión, codificador y opciones de comunicación para esta evaluación. Trabajar con VAXOR y validar la configuración seleccionada frente a cargas de aplicaciones reales puede ayudar a los equipos de ingeniería a determinar si el módulo cumple con los requisitos de su mano robótica.