 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Para un robot diestro, un pequeño movimiento en la articulación puede marcar una diferencia notable en la posición del efector final. Esto se vuelve aún más importante cuando una mano robótica necesita manipular objetos pequeños, coordinar varios dedos o realizar movimientos controlados en un espacio limitado. En estas aplicaciones, el tamaño de la junta por sí solo no es suficiente. El actuador también necesita retroalimentación de posición precisa, transmisión estable y una estructura mecánica y electrónica compacta.
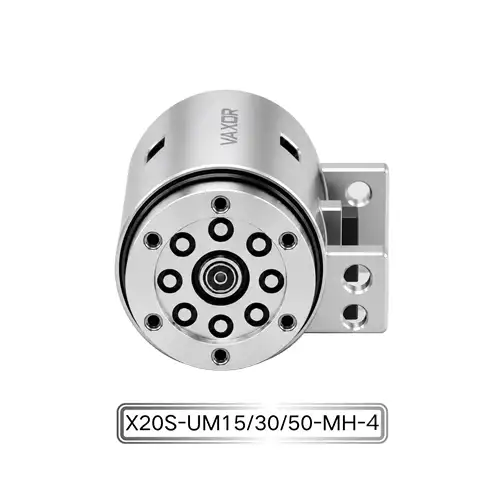
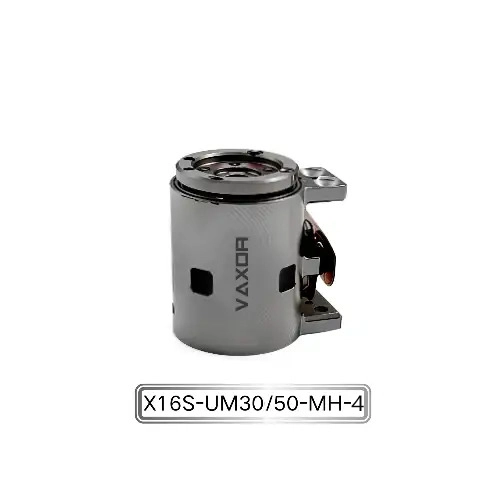
El microactuador de articulación de Φ16 mm está diseñado para este tipo de sistema de movimiento de alta integración. Con un diámetro de solo 16 mm, el módulo de unión combina una estructura de accionamiento en miniatura, tecnología de bobinado de PCB HDI de alta densidad y un codificador magnético absoluto de alta precisión. Su precisión angular puede alcanzar hasta 0,02°, lo que hace que el actuador sea adecuado para manos diestras y otros sistemas robóticos compactos donde se requiere un movimiento articular preciso.
¿Qué determina la precisión angular en una microarticulación?
La precisión angular no proviene únicamente del codificador. El movimiento real de una articulación robótica depende de varias partes que trabajan juntas, incluido el motor, el mecanismo de reducción, el sistema de retroalimentación de posición, la PCB o estructura de bobinado, el ensamblaje mecánico y el algoritmo de control.
Cuando el actuador es muy pequeño, estas relaciones se vuelven más exigentes. Hay menos espacio interno para los componentes del motor y la transmisión, mientras que el sistema aún necesita generar un par útil y proporcionar información de posición confiable.
Un codificador de alta precisión puede proporcionar al sistema de control información detallada sobre la posición de la articulación. Al mismo tiempo, la transmisión mecánica necesita convertir el movimiento del motor en un movimiento de salida controlado con suficiente consistencia.
Por lo tanto, para un módulo de unión de clase de 16 mm, lograr una precisión angular especificada requiere que los elementos electrónicos, mecánicos y de control se consideren como un sistema integrado.
El papel del codificador magnético absoluto
El microactuador de articulación de Φ16 mm utiliza un codificador magnético absoluto para la retroalimentación de posición.
A diferencia de un sistema que sólo se basa en la rotación del motor sin información directa de la posición, un codificador permite al controlador monitorear la posición angular de la articulación. La característica "absoluta" es particularmente relevante cuando el sistema necesita conocer la posición real de la articulación en lugar de simplemente contar el movimiento incremental.
Para manos diestras, esta información puede ser importante porque a menudo varias articulaciones funcionan juntas. Un pequeño error de posición en una articulación puede afectar la posición final de un dedo o efector final.
El codificador también debe caber dentro del espacio interno altamente limitado del actuador. Esta es una de las razones por las que el diseño de actuadores en miniatura no es simplemente una cuestión de reducir las dimensiones de un motor convencional.
Cómo el bobinado de PCB HDI apoya la miniaturización
Una de las tecnologías distintivas utilizadas en el actuador es la tecnología de bobinado de PCB HDI de alta densidad.
Las estructuras de motores tradicionales pueden requerir un espacio interno considerable para los devanados y las conexiones eléctricas. Los métodos de bobinado basados en PCB proporcionan otra forma de organizar los componentes electromagnéticos dentro de una estructura compacta.
Para un módulo de unión de Φ16 mm, el espacio interno es una limitación de ingeniería crítica. El motor, el mecanismo reductor, el codificador, la estructura de la PCB, la carcasa y las conexiones eléctricas deben caber en un volumen muy pequeño.
La tecnología HDI puede admitir la integración de circuitos de alta densidad y ayudar a aprovechar mejor el espacio interno disponible. Cuando se combina con un diseño electromagnético optimizado y componentes mecánicos en miniatura, este enfoque puede contribuir a una arquitectura de actuador compacta.
El objetivo no es simplemente hacer que el actuador sea más pequeño. El requisito más importante es mantener el par útil, la precisión de la retroalimentación, la respuesta y la confiabilidad mientras se reduce el tamaño total de la junta.
Relación de transmisión y movimiento conjunto controlado
El modelo X16S/L-UM30/50-MH-4 está disponible con opciones de relación de transmisión de 30:1 y 50:1.
La relación de transmisión influye en la relación entre la velocidad del motor y el movimiento de salida. Una relación de reducción más alta puede proporcionar un mayor par de salida y un movimiento de salida más controlado, mientras que la elección adecuada depende de los requisitos de la articulación del robot.
Por ejemplo, una mano diestra puede tener diferentes requisitos para las articulaciones de los dedos, los mecanismos de la muñeca u otras estructuras articuladas compactas. Por lo tanto, el actuador debe seleccionarse de acuerdo con la combinación requerida de par de salida, velocidad de movimiento, respuesta de control y espacio de instalación disponible.
Ofrecer dos opciones de relación de transmisión brinda a los diseñadores de robots más flexibilidad a la hora de adaptar el actuador a las características mecánicas de una articulación específica.
Par continuo de 200 mNm en un módulo de clase de 16 mm
La reducción de tamaño no debería realizarse a expensas de la capacidad de producción útil.
El actuador proporciona un par continuo de hasta 200 mNm y un par inicial de hasta 400 mNm. Estas cifras brindan a los ingenieros un punto de partida para evaluar si el módulo es adecuado para un perfil de movimiento y carga de articulación particular.
El torque continuo es particularmente relevante cuando una articulación necesita mantener fuerza u operar repetidamente durante un período prolongado. Mientras tanto, el par inicial puede ser importante cuando el actuador necesita generar un par más alto durante condiciones de movimiento específicas.
El rendimiento real de la aplicación dependerá de factores como el ciclo de trabajo, el voltaje de funcionamiento, la relación de reducción, la carga mecánica, la estrategia de control y las condiciones térmicas. Por lo tanto, los ingenieros deben evaluar el actuador basándose en el perfil operativo completo en lugar de utilizar un único valor de par de forma aislada.
Por qué es importante el bajo peso en los robots diestros
El actuador pesa aproximadamente entre 24,3 y 26,1 g.
Esta masa relativamente baja puede ser significativa cuando se integran múltiples actuadores en el mismo mecanismo robótico. Una mano diestra puede contener varias articulaciones controladas de forma independiente, lo que significa que el peso de los actuadores individuales puede acumularse en todo el sistema.
La reducción de la masa articular también puede afectar el diseño mecánico del robot. Un peso más bajo del actuador puede ayudar a reducir la carga soportada por las juntas aguas arriba y simplificar el diseño de las estructuras de soporte.
Esto es especialmente relevante para manos robóticas compactas y sistemas robóticos altamente integrados donde el espacio disponible y la masa total están restringidos.
Por lo tanto, la combinación de diámetro pequeño y peso reducido es una parte importante de la propuesta de valor del microactuador de articulación de Φ16 mm, en lugar de una especificación que deba considerarse por separado de su rendimiento de par y control.
12 V o 24 V: selección de la configuración adecuada
El actuador admite configuraciones de 12 V y 24 V.
El voltaje apropiado debe ser determinado por la arquitectura de energía existente y el controlador del motor del robot. Los diseñadores también deben considerar el cableado, la distribución de energía, la compatibilidad del controlador y las condiciones operativas del sistema robótico completo.
Para un robot con múltiples articulaciones, es necesario considerar conjuntamente los requisitos de potencia de varios actuadores. Por lo tanto, la configuración de voltaje seleccionada debe ser compatible con el diseño eléctrico a nivel del sistema en lugar de seleccionarse únicamente según el actuador individual.
Este tipo de verificación de compatibilidad en etapa temprana puede ayudar a evitar el rediseño del sistema de control y potencia una vez que la estructura mecánica ya se haya completado.
Comunicación SPI para control de movimiento compacto
El actuador utiliza comunicación SPI.
Para sistemas robóticos altamente integrados, la interfaz de comunicación es una parte importante de la selección del actuador porque el módulo de articulación necesita trabajar con el controlador y la arquitectura de retroalimentación del robot.
SPI proporciona un enfoque de comunicación digital directa que puede integrarse en sistemas de control electrónicos compactos. En una aplicación de múltiples articulaciones, los ingenieros deben considerar cómo la arquitectura de comunicación conectará actuadores, controladores, sensores y otros componentes electrónicos individuales.
La implementación exacta de la comunicación depende de la arquitectura del sistema, pero confirmar la compatibilidad de SPI al comienzo del proceso de diseño puede ayudar a garantizar que el actuador se ajuste a la plataforma de control prevista.
Dónde se puede utilizar un módulo de unión de 16 mm
Un actuador compacto es particularmente útil cuando los conjuntos de motor y reductor convencionales ocupan demasiado espacio.
Las aplicaciones potenciales incluyen manos robóticas diestras, articulaciones robóticas compactas, mecanismos robóticos altamente integrados, instrumentos de precisión, equipos inteligentes y otros sistemas donde el volumen del actuador está restringido.
En una mano diestra, se pueden disponer múltiples articulaciones pequeñas entre los dedos y la palma. En otros mecanismos robóticos, un actuador compacto puede ayudar a los ingenieros a colocar más ejes de movimiento en una envoltura mecánica limitada.
La aplicación aún debe evaluarse según el par requerido, la velocidad de la junta, la precisión, el ciclo de trabajo, el voltaje, la interfaz de comunicación y las condiciones de montaje mecánico.
El enfoque de VAXOR hacia la tecnología de microaccionamientos
VAXOR se fundó en 2024 y tiene su sede en Suzhou, China. La empresa desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes.
Su enfoque técnico combina tecnología de motor de flujo axial, bobinado PCB/FPCB, diseño electromagnético optimizado, mecanismos de reducción en miniatura y fabricación de precisión. El objetivo es abordar los requisitos básicos de los sistemas de accionamiento compactos: tamaño pequeño, alto rendimiento, respuesta rápida y producción escalable.
El equipo multidisciplinario de I+D de la empresa abarca el diseño de motores, la fabricación de precisión, el diseño estructural, el control robótico y la fabricación inteligente. Sus capacidades de ingeniería se extienden desde la validación de prototipos y la producción piloto hasta la entrega por lotes, lo cual es importante para los clientes que trasladan el diseño de un micromotor desde la investigación y el desarrollo hacia la implementación práctica.
Lo que los ingenieros deben comprobar antes de seleccionar un actuador de microjunta
Antes de integrar un actuador en miniatura en una articulación robótica, los ingenieros deben evaluar algo más que el diámetro exterior.
Las consideraciones clave incluyen:
Precisión angular requerida y método de retroalimentación de posición
Requisitos de par continuo y máximo
Relación de transmisión requerida
Velocidad de funcionamiento conjunta
Espacio de instalación disponible
Peso total del actuador
Tensión de alimentación
Interfaz de comunicación
Ciclo de trabajo y condiciones térmicas.
Requisitos de montaje e integración mecánica.
Estos factores deben evaluarse juntos porque cambiar un parámetro puede afectar los requisitos de los demás.
Por ejemplo, aumentar el número de articulaciones puede hacer que el peso y el volumen general sean más importantes. Una mano robótica de alta precisión puede poner mayor énfasis en la retroalimentación del codificador y la precisión angular, mientras que otro mecanismo puede priorizar la densidad del par o la velocidad de respuesta.
Construcción de sistemas de movimiento robótico más compactos
El desarrollo de robots altamente integrados está impulsando el diseño de actuadores hacia dimensiones más pequeñas sin abandonar el rendimiento y el rendimiento del control. Un módulo de articulación de 16 mm debe combinar tecnología de motor, transmisión, detección de posición, electrónica y embalaje mecánico en un espacio muy limitado.
Con su precisión angular de 0,02°, codificador magnético absoluto, tecnología de bobinado de PCB HDI, relación de transmisión de 30:1 o 50:1, par continuo de hasta 200 mNm y peso de 24,3 a 26,1 g, el microactuador de articulación de Φ16 mm está posicionado para aplicaciones donde se deben considerar juntos el tamaño compacto y el control preciso de la articulación.
Para los desarrolladores de robots que trabajan con manos diestras y mecanismos robóticos altamente integrados, evaluar estas especificaciones en la etapa de diseño del sistema puede ayudar a determinar si un módulo de articulación en miniatura es adecuado para la arquitectura de movimiento requerida.