 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
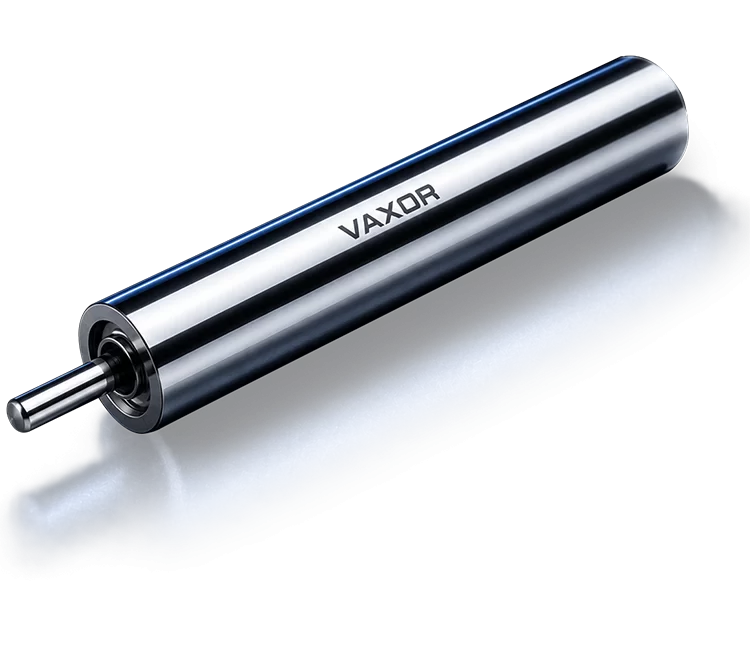
Rendimiento de conducción
a la escala más pequeña.
a la escala más pequeña.
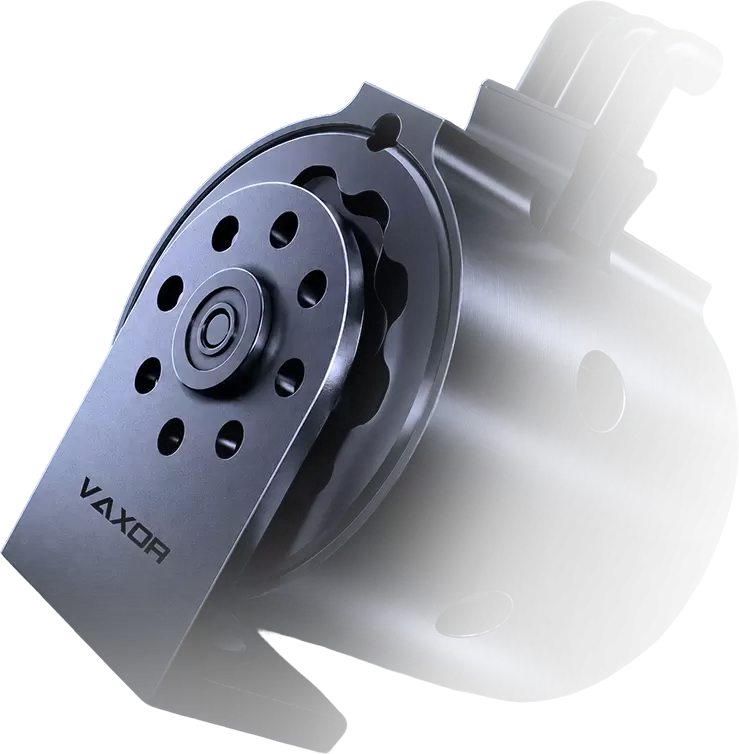
Motores ultramicro sin escobillas y sin núcleo diseñados para ofrecer una respuesta rápida, alta eficiencia y movimiento confiable en aplicaciones exigentes con espacio limitado.
¿Por qué VAXOR?
- 01
Motores de flujo axial pioneros a microescala
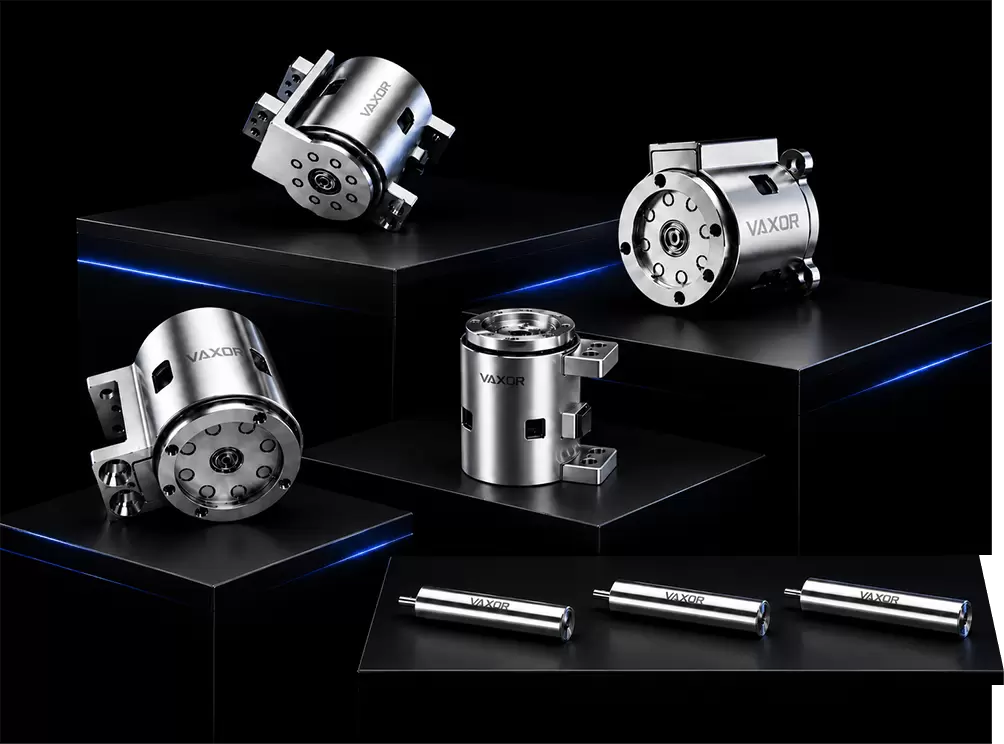
Rompiendo los límites de los motores radiales convencionales con una arquitectura de flujo axial de PCB patentada que ofrece mayor densidad de potencia y par en un espacio más delgado.
- 02
Del motor al sistema de movimiento
Combinando motores, reductores, sensores y electrónica de accionamiento en una plataforma de movimiento altamente integrada.
- 03
Diseñado para la robótica de próxima generación
Diseñado para manos diestras, robots humanoides y dispositivos inteligentes avanzados que requieren sistemas de movimiento compactos y de alto rendimiento.
PRODUCTOS
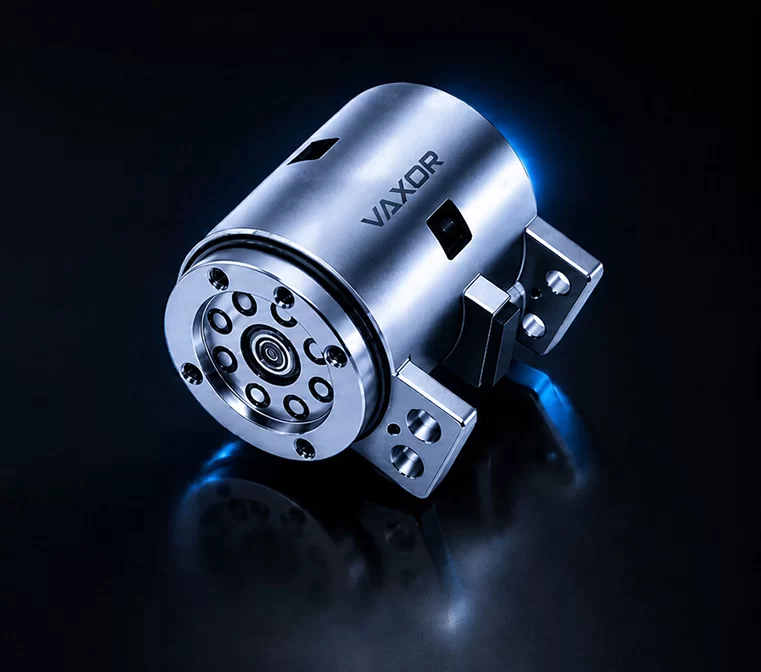
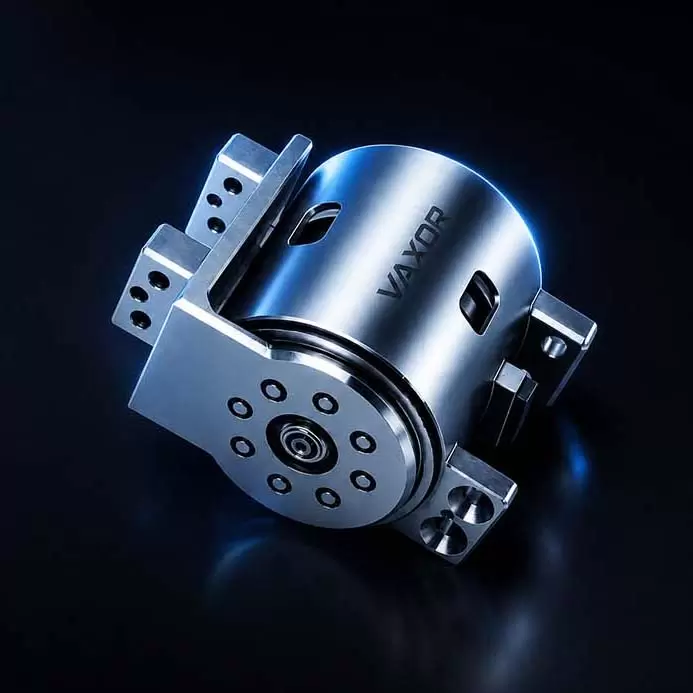
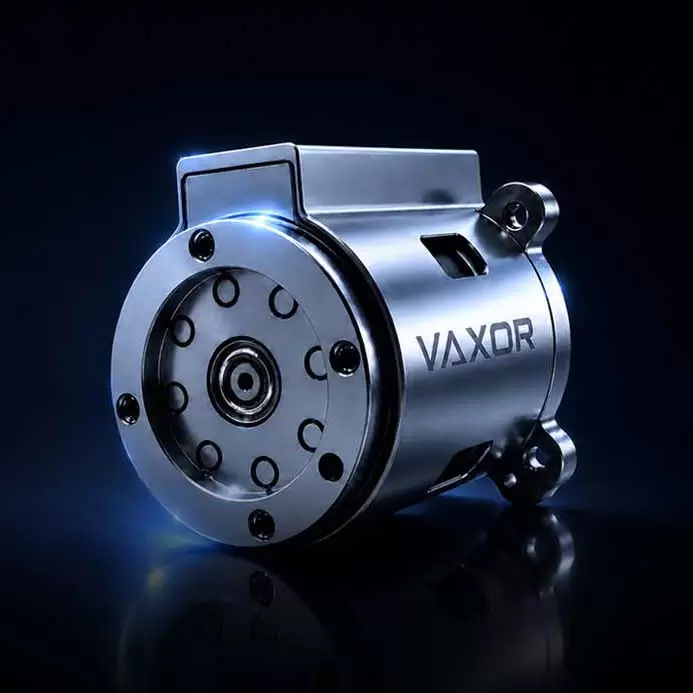
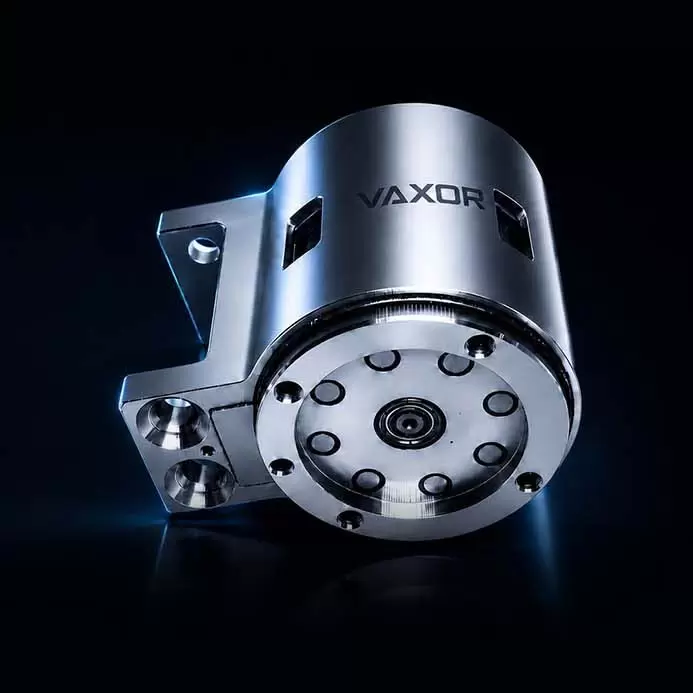
UNA REVOLUCIÓN EN EL RENDIMIENTO
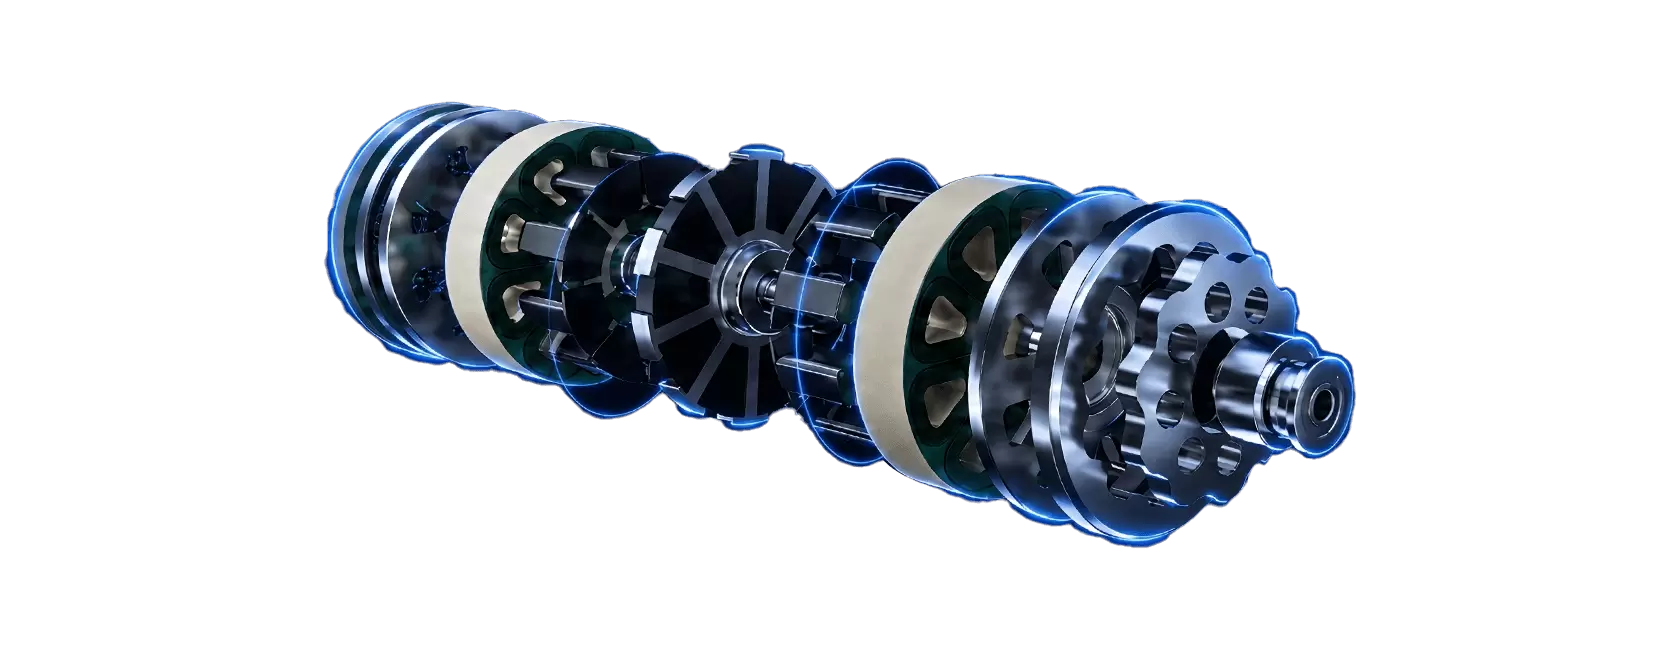
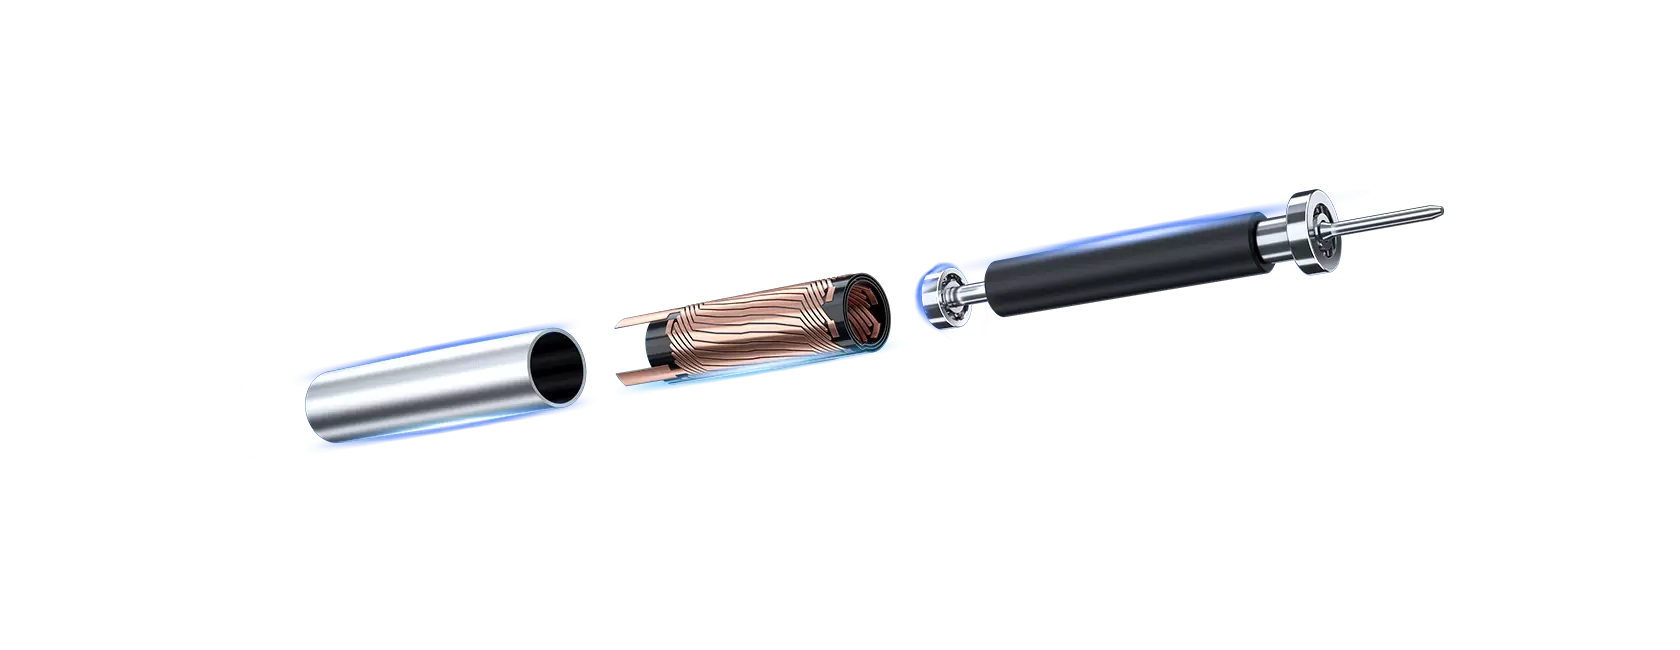
Diseño electromagnético avanzado
Respuesta más rápida. Mejor eficiencia.
Engranaje cicloidal en miniatura
Movimiento de precisión con control excepcional.
Motor de flujo axial
Mayor densidad de torque en un espacio compacto.
SOLICITUD
01/ 07
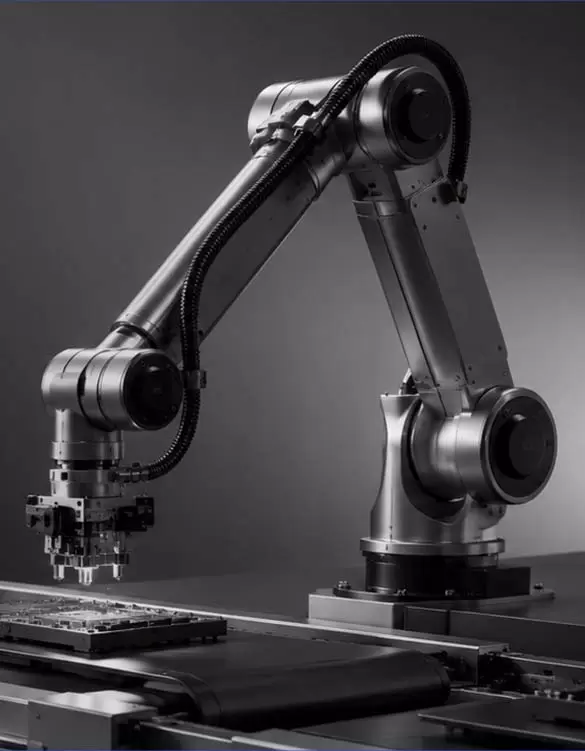
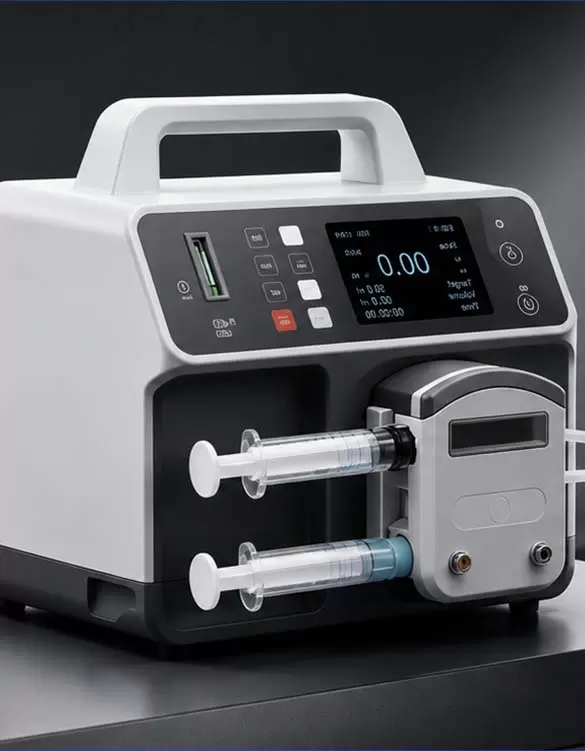
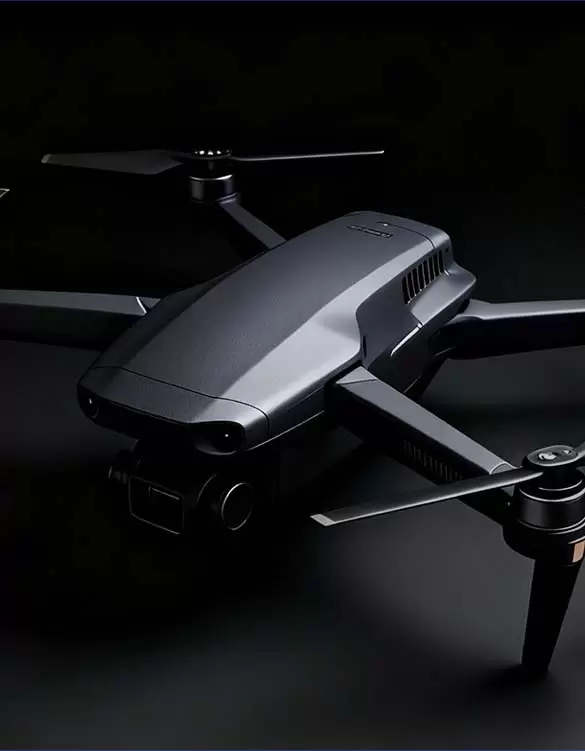
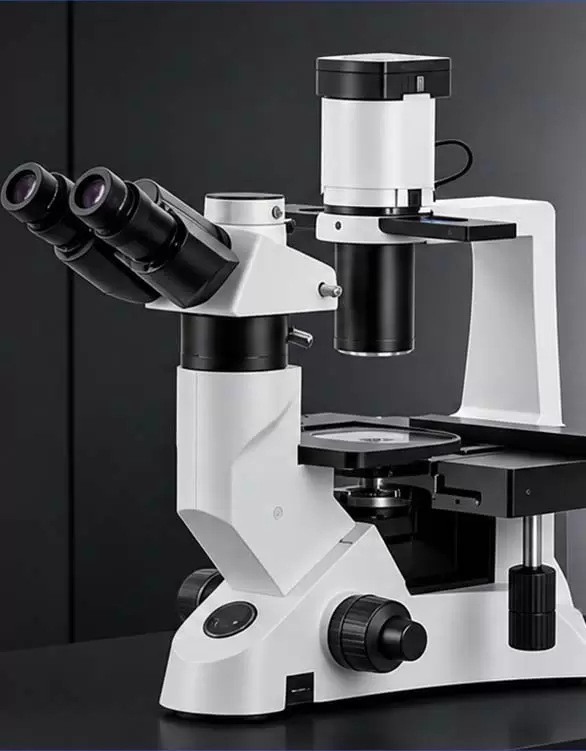
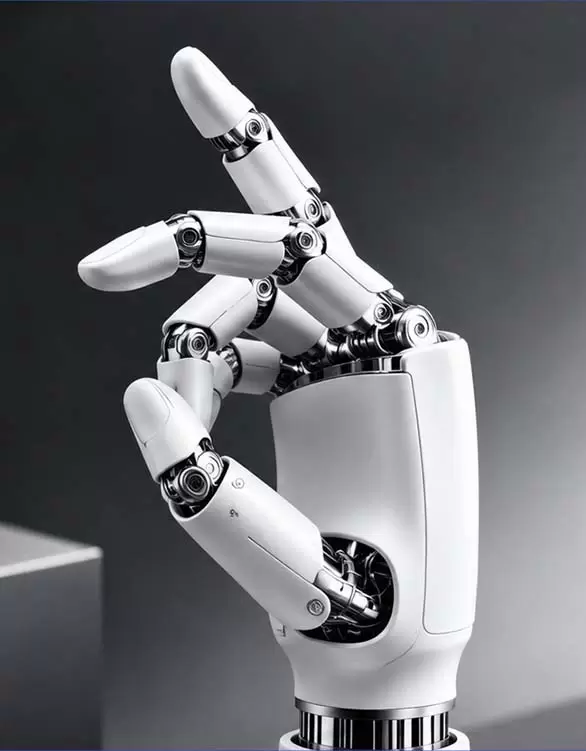
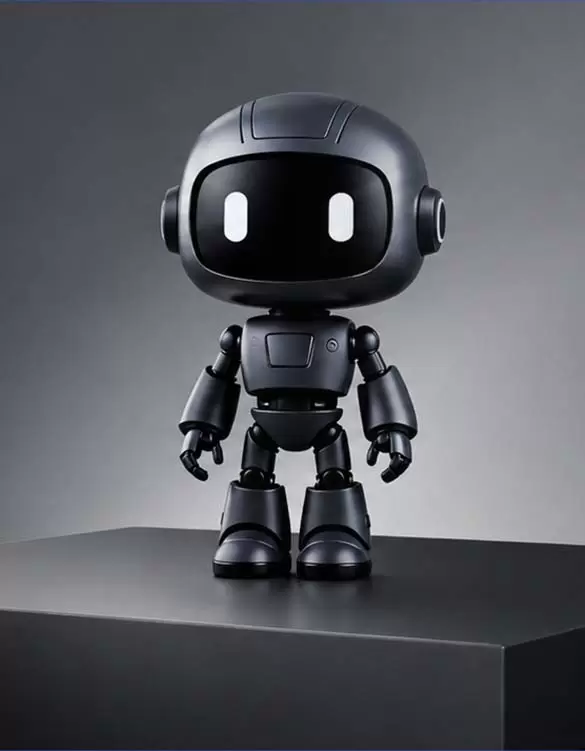
Desde la manipulación diestra hasta la movilidad autónoma, las tecnologías VAXOR impulsan la próxima generación de máquinas inteligentes.
FORTALEZA DE MARCA
Impulsado por la innovación. Construido sobre la base de la experiencia. Con la confianza de socios de todo el mundo.
 100 +Equipo fundador central
 1.000.000 +Capacidad de producción anual
 90 %Rendimiento del producto
 17 +Cartera de patentes
 100 +Fogonadura
SALA DE NOTICIAS
- 01
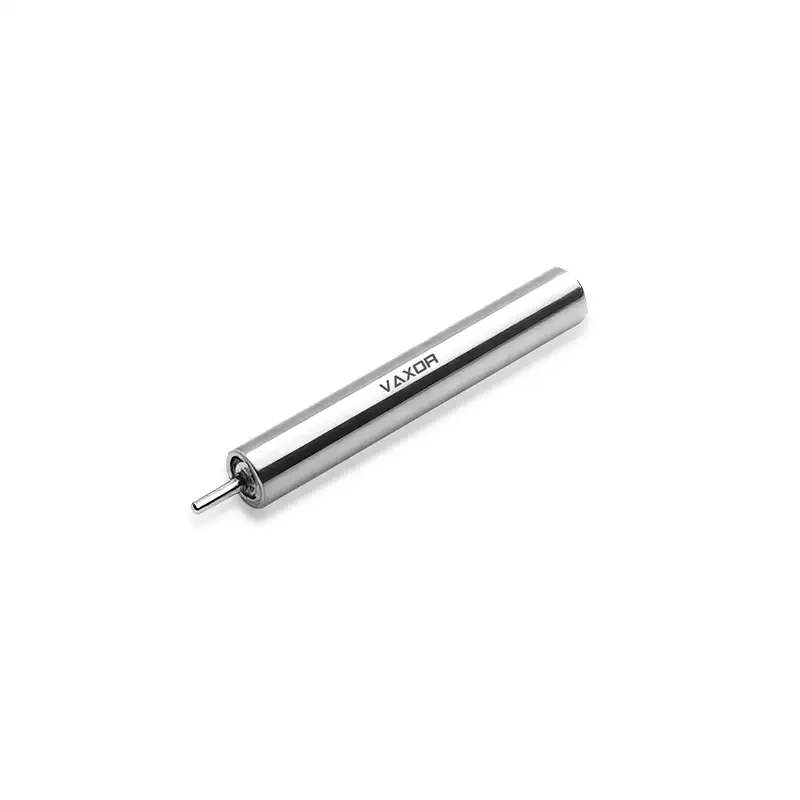
Selección de un motor sin núcleo de 4 mm para dispositivos médicos compactos
Oct.14.202610.14.2026Selección de un motor sin núcleo de 4 mm para dispositivos médicos compactos
El diseño de dispositivos médicos compactos a menudo implica un difícil equilibrio entre el espacio disponible y el rendimiento mecánico requerido.
Ver detalle
- 02
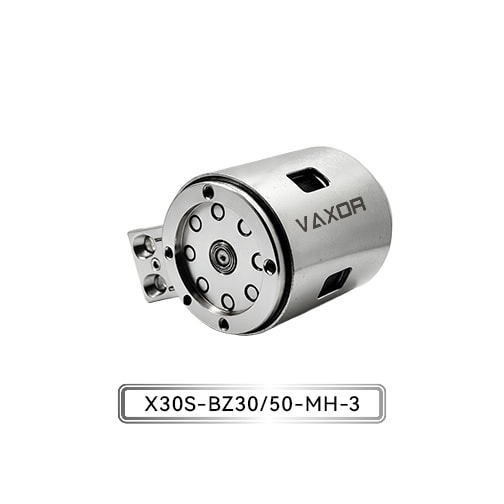
Dimensionamiento de un microactuador de articulación de Φ30 mm para cargas de codo de robot humanoide
Oct.13.202610.13.2026Dimensionamiento de un microactuador de articulación de Φ30 mm para cargas de codo de robot humanoide
La articulación del codo de un robot humanoide debe hacer más que levantar un objeto.
Ver detalle
- 03
Adaptación del par del actuador de microarticulación a las cargas de robots colaborativos
Oct.12.202610.12.2026Adaptación del par del actuador de microarticulación a las cargas de robots colaborativos
Los robots colaborativos deben realizar movimientos precisos y repetibles mientras operan dentro de límites de peso y espacio reducidos.
Ver detalle
- 04
¿15:1, 30:1 o 50:1? Selección de la relación de engranajes del microactuador adecuada
Oct.10.202610.10.2026¿15:1, 30:1 o 50:1? Selección de la relación de engranajes del microactuador adecuada
Elegir una relación de transmisión para una articulación robótica no es simplemente una cuestión de maximizar el par de salida.
Ver detalle
