 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
El diseño de dispositivos médicos compactos a menudo implica un difícil equilibrio entre el espacio disponible y el rendimiento mecánico requerido. Un instrumento de diagnóstico portátil, un mecanismo de muestreo en miniatura o un dispositivo compacto de control de fluidos pueden necesitar un motor pequeño para impulsar un componente móvil sin aumentar el tamaño o el peso total del equipo. En estas aplicaciones, incluso unos pocos milímetros de espacio adicional pueden afectar el gabinete, el diseño interno, la capacidad de la batería y la facilidad de montaje.
Por tanto, la selección del motor debe ir más allá de las dimensiones exteriores. Los ingenieros deben considerar la velocidad de funcionamiento, el par disponible, el suministro de energía, el comportamiento térmico y la carga impuesta por el mecanismo accionado. Un motor que cabe dentro de la carcasa pero que no puede mantener la velocidad requerida bajo carga no resolverá el problema de diseño.
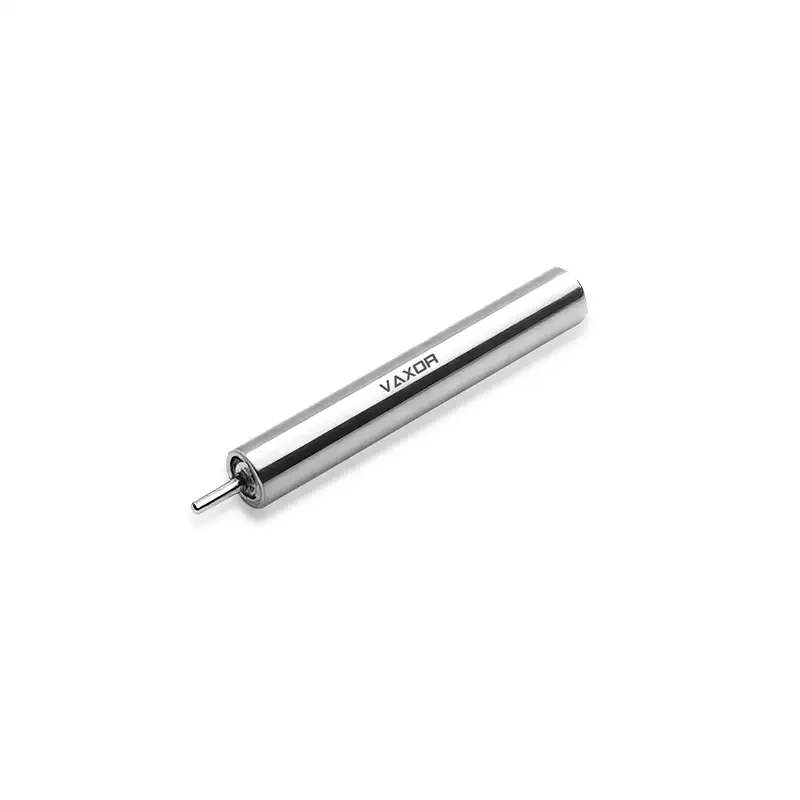
El motor sin núcleo y sin escobillas ultramicro de φ4 mm está diseñado para aplicaciones donde el espacio de instalación es extremadamente limitado. Con un diámetro de solo 4 mm, ofrece una posible opción de accionamiento para dispositivos médicos compactos, instrumentos de precisión y otros equipos en miniatura. Para determinar si este tipo de motor se ajusta a un diseño específico, los ingenieros deben comenzar con los requisitos operativos reales del mecanismo y evaluar el rendimiento del motor en condiciones realistas.
Defina los requisitos mecánicos antes de elegir un motor
El primer paso es identificar qué necesita el motor para moverse. Los dispositivos médicos contienen una amplia gama de mecanismos, incluidos pequeños componentes giratorios, conjuntos de posicionamiento, bombas en miniatura y sistemas de ajuste de precisión. Cada uno crea una combinación diferente de requisitos de velocidad, par y ciclo operativo.
Por ejemplo, un mecanismo de posicionamiento en miniatura puede requerir un movimiento controlado en un ángulo limitado, mientras que un conjunto giratorio puede necesitar mantener una velocidad relativamente estable durante todo un ciclo de trabajo. Un mecanismo que arranca y se detiene con frecuencia también puede tener requisitos diferentes a los de uno que funciona continuamente.
Antes de comparar las especificaciones del motor, documente los siguientes parámetros:
La velocidad de salida requerida bajo la carga mecánica prevista.
El par necesario para superar la fricción y mover el mecanismo.
La duración operativa esperada y la frecuencia de los ciclos de arranque y parada.
El diámetro de instalación, la longitud y el espacio de montaje disponibles.
La tensión de alimentación permitida y el consumo de corriente.
El aumento de temperatura y el nivel de ruido aceptables para todo el dispositivo.
Estos requisitos ayudan a los ingenieros a establecer un punto de funcionamiento realista en lugar de seleccionar un motor basándose únicamente en su velocidad más alta anunciada.
También es importante distinguir entre la salida del eje del motor y el rendimiento del mecanismo completo. Los rodamientos, acoplamientos, engranajes, sellos y otros componentes de la transmisión pueden introducir fricción y pérdidas. Si la aplicación utiliza un mecanismo de reducción, la velocidad de salida y el par resultantes deben evaluarse en el componente impulsado en lugar de inferirse directamente de las especificaciones del eje del motor.
Por qué un motor de 4 mm puede ser importante en el diseño de dispositivos médicos
La reducción del diámetro del motor puede facilitar la integración de un variador en una carcasa estrecha o en un conjunto densamente empaquetado. Esto es particularmente relevante cuando un dispositivo médico debe acomodar sensores, tableros de control electrónico, conectores, baterías y componentes mecánicos dentro del mismo gabinete.
Un motor más pequeño también puede dar a los diseñadores más flexibilidad a la hora de disponer los componentes alrededor de un mecanismo en movimiento. Sin embargo, reducir el tamaño del motor no mejora automáticamente el rendimiento del dispositivo completo. El motor aún necesita cumplir con los requisitos de carga y velocidad de la aplicación, y su disposición de montaje debe proporcionar suficiente soporte mecánico.
El motor sin núcleo y sin escobillas ultramicro de φ4 mm, modelo G04P-VW00-QZ-1, tiene un peso específico de 1,7 g y una tensión de alimentación nominal de 6 V. Estas características lo hacen relevante para la evaluación preliminar en diseños con limitaciones de peso y espacio.
Durante la integración mecánica, los ingenieros deben considerar la envolvente completa del motor, incluida su longitud, dimensiones del eje, requisitos de montaje y espacio libre alrededor de los componentes conectados. El diámetro por sí solo no es suficiente para confirmar que el motor se ajustará a un conjunto en particular.
Los diseñadores también deben evaluar cómo se sostiene el motor. Un motor extremadamente pequeño puede requerir un soporte o una interfaz de montaje cuidadosamente diseñado para evitar movimientos no deseados y evitar la transferencia de tensión mecánica excesiva a la carcasa o al eje.
Haga coincidir la velocidad de operación con la carga de trabajo real
La velocidad suele ser una de las primeras especificaciones que comparan los ingenieros al seleccionar un motor en miniatura. Sin embargo, la velocidad en vacío y la velocidad nominal describen condiciones de funcionamiento diferentes.
La velocidad sin carga se mide cuando el motor funciona sin carga mecánica externa en su eje. Una vez que el motor acciona un mecanismo, el punto de funcionamiento cambia porque se requiere torque para superar la carga y las pérdidas internas.
La velocidad nominal representa una condición operativa especificada según el método de clasificación del fabricante. Generalmente es más útil que la velocidad sin carga al estimar el rendimiento en un dispositivo en funcionamiento, aunque aún se deben confirmar las condiciones exactas de la prueba.
Para el G04P-VW00-QZ-1, la velocidad sin carga especificada es de 55.000 rpm, mientras que la velocidad nominal es de 30.000 rpm. Esta distinción es importante cuando un dispositivo médico requiere un movimiento repetible bajo carga.
Supongamos que un mecanismo en miniatura necesita girar a una velocidad definida durante el funcionamiento normal. Los ingenieros primero deben determinar si la velocidad requerida es compatible con el rango operativo nominal del motor. Luego deberían tener en cuenta cualquier reducción de velocidad introducida por la transmisión y cualquier variación causada por cambios en la carga.
Si se utiliza una caja de cambios u otro mecanismo de reducción, la velocidad de salida dependerá de la relación de reducción y de las pérdidas de transmisión. Por lo tanto, una velocidad alta del motor puede resultar útil incluso cuando el propio componente accionado funciona mucho más lentamente.
La clave es seleccionar el motor según la velocidad requerida en el nivel de aplicación, no simplemente el número más alto en la hoja de especificaciones.
Evaluar el torque antes de finalizar la selección
La capacidad de un motor para alcanzar una velocidad objetivo no establece si puede mover la carga prevista. El par debe evaluarse junto con la velocidad porque la salida mecánica depende de ambos.
El motor de φ4 mm tiene un par nominal especificado de 0,38 mN·m y un par de parada de 0,76 mN·m. Estos valores deben interpretarse de acuerdo con las condiciones de calificación del fabricante.
El par nominal es el punto de partida más relevante para evaluar el funcionamiento normal. El par de pérdida describe el par asociado con un rotor estacionario en las condiciones de prueba especificadas; no debe tratarse como una capacidad operativa continua.
En términos prácticos, el motor debe superar la resistencia combinada del mecanismo accionado, incluida la fricción, el contacto mecánico y cualquier carga impuesta por la aplicación. Si el mecanismo requiere más torque del que el motor puede entregar en el punto de operación deseado, el diseño puede experimentar un movimiento lento, falla en el arranque o una demanda de corriente excesiva.
Los ingenieros pueden comenzar estimando el par requerido por el mecanismo y comparándolo con los datos operativos del motor. También deben considerar las condiciones iniciales, porque la fricción y la resistencia mecánica pueden ser diferentes cuando el sistema está estacionario.
Cuando el par requerido excede la capacidad disponible del motor, los posibles ajustes incluyen reducir la fricción, cambiar la geometría del mecanismo, reducir la aceleración requerida o introducir una transmisión adecuada. Cualquier cambio de este tipo debe evaluarse en función del espacio disponible y el efecto en el dispositivo completo.
Verifique la compatibilidad eléctrica y la demanda actual
Un motor en miniatura debe funcionar dentro de los límites eléctricos del equipo que lo alimenta y controla. La compatibilidad de voltaje es sólo la primera verificación; Los ingenieros también deben estimar la demanda actual y verificar que el controlador y la fuente de alimentación puedan soportar las condiciones de funcionamiento previstas.
El G04P-VW00-QZ-1 funciona a un voltaje específico de 6 V y tiene una constante de par de 0,82 mN·m/A. La constante de par describe la relación entre la corriente del motor y el par electromagnético según la convención y las condiciones de funcionamiento aplicables.
Como estimación simplificada, la corriente asociada con un par electromagnético requerido se puede calcular dividiendo ese par por la constante de par. Por ejemplo, un par teórico de 0,20 mN·m corresponde aproximadamente a 0,24 A utilizando la constante de par indicada.
Este cálculo es un punto de partida, no una predicción completa del consumo de corriente del motor. El rendimiento real también depende de la resistencia del devanado, las pérdidas eléctricas, la velocidad de rotación, el conductor y la carga mecánica. Los ingenieros deben utilizar las curvas de rendimiento y los datos eléctricos del fabricante para confirmar el punto de funcionamiento esperado.
El conductor también debe ser evaluado para determinar el comportamiento de arranque y las condiciones de rotor calado. Cuando el motor no puede girar según lo ordenado, la generación de corriente y calor puede volverse significativa. La limitación de corriente y el manejo de fallas adecuados pueden ayudar a proteger el motor y los componentes electrónicos circundantes.
Para equipos médicos que funcionan con baterías, la evaluación eléctrica debe incluir el ciclo operativo esperado, no solo el voltaje nominal. Los arranques repetidos, los cambios de carga y el funcionamiento prolongado pueden influir en el consumo de energía y los requisitos de la batería.
Considere el comportamiento térmico en un recinto pequeño
La gestión del calor puede convertirse en un problema de diseño importante cuando se instala un motor dentro de un gabinete compacto. Los dispositivos pequeños suelen tener una superficie limitada para la disipación de calor, mientras que los sensores, baterías, adhesivos y componentes electrónicos cercanos pueden tener sus propias limitaciones de temperatura.
La cantidad de calor generado depende de factores como la corriente, la resistencia del devanado, la velocidad de funcionamiento, la carga mecánica y el ciclo de trabajo. En consecuencia, un motor que funciona bien durante una prueba corta puede comportarse de manera diferente durante una operación repetida o prolongada.
La validación térmica debe reflejar la aplicación prevista. Los ingenieros pueden probar el motor dentro de un gabinete representativo, utilizando la carga y el ciclo operativo esperados, y monitorear la temperatura a lo largo del tiempo. La evaluación debe incluir los efectos de los materiales de montaje y los componentes cercanos porque el dispositivo ensamblado puede disipar el calor de manera diferente a un motor expuesto.
Si la temperatura aumenta más allá de los límites de diseño, es posible que el equipo deba reducir el ciclo de trabajo, ajustar el punto de operación, mejorar la ruta térmica o reconsiderar la carga mecánica.
Para el desarrollo de dispositivos médicos, se deben establecer límites de temperatura de acuerdo con los requisitos del producto completo y su uso previsto. El tamaño compacto del motor por sí solo no demuestra que el dispositivo terminado cumpla con ningún requisito normativo o de seguridad particular.
Tenga en cuenta el ruido, la vibración y la integración mecánica
Los dispositivos médicos y los instrumentos de precisión pueden requerir movimientos suaves y predecibles. Dependiendo de la aplicación, el ruido o la vibración no deseados pueden afectar la experiencia del usuario, la estabilidad de la medición o el comportamiento de los componentes cercanos.
Estas características deben evaluarse a nivel de montaje. El montaje del motor, la alineación del eje, el soporte de los rodamientos, el diseño del acoplamiento y el equilibrio de los componentes giratorios pueden influir en el resultado final.
Una interfaz de montaje bien diseñada ayuda a mantener la alineación y reduce el riesgo de movimientos no deseados. También se debe comprobar si el mecanismo accionado tiene fricción, holgura y resonancia mecánica, cuando sea relevante.
Cuando el motor se utiliza en un sistema de posicionamiento de precisión, los ingenieros deben distinguir entre la estabilidad de la velocidad del motor y el rendimiento de posicionamiento del mecanismo completo. Una especificación de motor no establece de forma independiente la precisión de posicionamiento a nivel del sistema.
El motor sin núcleo y sin escobillas ultramicro de φ4 mm se puede evaluar como parte de dicho sistema, y su rendimiento se evalúa junto con el controlador, la transmisión, la estructura de montaje y la estrategia de control.
Para los equipos de desarrollo, las pruebas de prototipos son la forma práctica de identificar problemas de integración antes de comprometerse con el diseño final de vivienda y producción.
Validar el motor en un prototipo representativo
Una hoja de especificaciones ayuda a limitar las opciones disponibles, pero la decisión final debe basarse en pruebas en condiciones que representen el uso previsto.
Un plan de validación útil debe cubrir varias áreas:
Velocidad bajo carga: Confirme que el mecanismo alcance y mantenga la velocidad de funcionamiento requerida.
Capacidad de torsión: Verifique que el motor arranque y funcione de manera confiable contra la resistencia mecánica esperada.
Consumo de corriente: mida la corriente durante el arranque, el funcionamiento normal y las condiciones de carga exigentes.
Rendimiento térmico: controle la temperatura durante ciclos operativos representativos.
Comportamiento mecánico: Verifique la vibración, la alineación del eje, la estabilidad del montaje y el rendimiento del acoplamiento.
Confiabilidad: Pruebe arranques, paradas y ciclos operativos repetidos adecuados a la etapa de desarrollo del producto.
Cuando el dispositivo tiene restricciones de tamaño estrictas, las pruebas deben utilizar un recinto representativo en lugar de una configuración de banco abierto. Esto ayuda a revelar problemas de embalaje, cableado, térmicos y mecánicos que pueden no aparecer durante la prueba inicial del motor.
El plan de validación también debe reflejar el entorno operativo previsto para el dispositivo y los requisitos aplicables del producto. Las aplicaciones médicas pueden requerir evaluaciones regulatorias, de confiabilidad y de seguridad adicionales a nivel del sistema que no pueden establecerse únicamente a partir de las especificaciones del motor.
Trabajar con un socio tecnológico de Micro-Drive
La elección de un motor ultramicro a menudo implica la coordinación entre el diseño mecánico, la ingeniería eléctrica, la fabricación y la integración del sistema. Las discusiones técnicas tempranas pueden ayudar a aclarar los requisitos dimensionales, las condiciones de carga, los ciclos operativos y los datos necesarios para confirmar la idoneidad.
Fundada en 2024 y con sede en Suzhou, China, VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes. Su enfoque técnico combina diseño de motores, fabricación de precisión, ingeniería estructural y experiencia en control.
El trabajo de desarrollo de VAXOR incluye tecnología de motor de flujo axial, devanado PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura. La empresa también hace hincapié en la implementación de ingeniería, desde la validación de prototipos y la producción piloto hasta la entrega de lotes.
Para los desarrolladores de equipos, el punto de partida más útil es proporcionar un conjunto claro de requisitos de aplicación, incluido el espacio disponible, el voltaje de funcionamiento, la velocidad objetivo, el par requerido, el ciclo de trabajo y las restricciones térmicas. Estos detalles facilitan la evaluación de si una configuración de motor particular es adecuada y qué pruebas adicionales pueden ser necesarias.
Conclusión
Seleccionar un motor para un dispositivo médico compacto requiere un equilibrio entre tamaño, velocidad, par, demanda eléctrica, comportamiento térmico e integración mecánica. Un motor que se ajuste al espacio disponible también debe ofrecer el rendimiento requerido bajo la carga operativa real.
El motor sin núcleo y sin escobillas ultramicro de φ 4 mm , modelo G04P-VW00-QZ-1, ofrece un diámetro de 4 mm, un voltaje de funcionamiento de 6 V, una velocidad sin carga de 55 000 rpm, una velocidad nominal de 30 000 rpm, un par nominal de 0,38 mN·m y un peso de 1,7 g. Estas especificaciones proporcionan un punto de partida útil para evaluar el motor en dispositivos médicos e instrumentos de precisión con espacio limitado.
Al definir los requisitos operativos con anticipación, verificar la velocidad y el par del motor bajo carga y validar el rendimiento eléctrico, térmico y mecánico en un prototipo representativo, los ingenieros pueden hacer una selección más informada. VAXOR proporciona soluciones de micromotores y microaccionadores ultramicro para equipos de desarrollo que trabajan en equipos compactos donde cada milímetro de espacio importa.