 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
A medida que los robots se vuelven más pequeños y más integrados, el espacio disponible para cada componente de movimiento continúa reduciéndose. Esto crea un problema práctico de ingeniería: ¿cómo puede un robot generar suficiente par de articulación cuando el actuador tiene que encajar en una envoltura mecánica muy limitada?
Para las articulaciones robóticas compactas, reducir el tamaño de un motor es sólo una parte de la solución. El actuador también necesita una estructura electromagnética eficiente, un mecanismo de reducción adecuado, retroalimentación de posición y suficiente capacidad térmica y mecánica para el ciclo de trabajo previsto.
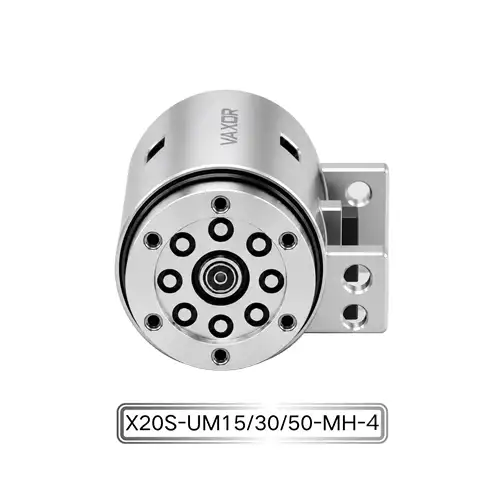
El microactuador de articulación de Φ20 mm aborda este desafío con un factor de forma compacto de Φ20 mm × 20 mm y una arquitectura de motor de flujo axial. El buque insignia X20 puede ofrecer hasta 450 mNm de par continuo y hasta 800 mNm de par inicial manteniendo un peso de aproximadamente 37,2 a 41,6 g.
Por qué 20 mm es un tamaño importante para un módulo de unión
Una envolvente de Φ20 mm × 20 mm deja muy poco espacio para los componentes que normalmente se requieren en un actuador de articulación completo.
Es posible que un módulo de unión práctico deba acomodar un motor, un mecanismo reductor, un codificador, una PCB o una estructura de bobinado, cojinetes, carcasa, conexiones eléctricas y otros elementos mecánicos. Aumentar el tamaño de cualquier componente puede afectar la arquitectura conjunta completa.
Esto resulta especialmente importante en los robots multieje. Si se instalan varios actuadores juntos, el espacio ocupado por cada articulación afecta directamente al tamaño de los dedos, brazos u otras estructuras articuladas.
Por lo tanto, el X20 está diseñado como un módulo de articulación integrado en lugar de simplemente como un pequeño motor independiente. Su arquitectura compacta combina el sistema de accionamiento y el mecanismo de reducción en un espacio de Φ20 mm × 20 mm.
El objetivo es proporcionar un par de salida útil sin requerir una carcasa de junta mucho más grande.
Cómo la arquitectura del motor de flujo axial respalda la densidad de par
Una de las tecnologías clave detrás del X20 es su arquitectura de motor de flujo axial.
En un diseño de motor convencional, el flujo magnético y los componentes activos están dispuestos según una geometría radial. Un motor de flujo axial utiliza una configuración electromagnética diferente, lo que puede proporcionar un factor de forma más compacto para determinadas aplicaciones.
Para un actuador de articulación en miniatura, la ventaja no es simplemente la forma física del motor. La arquitectura del motor debe trabajar junto con la transmisión y la carcasa mecánica para hacer un uso eficiente del volumen disponible.
El X20 está diseñado para ofrecer una densidad de torsión más de un 30% mayor que los diseños convencionales y, al mismo tiempo, mantiene un tamaño ultracompacto.
La densidad de par es particularmente relevante cuando el actuador tiene un límite de tamaño estricto. En lugar de preguntarse únicamente cuánto torque puede generar un motor, los ingenieros deben considerar cuánto torque se puede generar dentro de un volumen o peso específico.
Para robots compactos, este puede ser un parámetro de diseño más útil que la salida absoluta del motor por sí sola.
Cómo cabe un par continuo de 450 mNm en un paquete compacto
El X20 proporciona un par continuo de hasta 450 mNm.
Para un módulo de unión de clase Φ20 mm, esta salida debe considerarse junto con la relación de reducción, el voltaje de funcionamiento, el ciclo de trabajo y la carga mecánica.
El torque continuo es especialmente importante cuando la articulación necesita mantener una carga o realizar movimientos repetidos en lugar de simplemente producir un breve estallido de fuerza.
Por ejemplo, una articulación robótica puede necesitar posicionar repetidamente un mecanismo, sostener un objeto o moverse contra resistencia. En tales casos, la especificación de par continuo proporciona una referencia más útil que un valor pico de corta duración.
El X20 también proporciona un par inicial de hasta 800 mNm. Esta mayor salida inicial puede ser relevante para condiciones de movimiento que requieren torque adicional al comienzo de una operación, dependiendo de la aplicación y la estrategia de control.
Los ingenieros aún deberían evaluar el perfil de carga real en lugar de tratar los valores de par máximo como una condición operativa universal.
El papel del mecanismo de reducción en miniatura
El motor en sí es sólo una parte del sistema de generación de par.
El X20 utiliza un mecanismo de reducción en miniatura para convertir la salida del motor en el movimiento articular requerido. Las relaciones de transmisión disponibles son 15:1, 30:1 y 50:1.
Diferentes relaciones producen diferentes combinaciones de velocidad de salida y par. Una relación más baja puede ser adecuada cuando se requiere una velocidad de salida más alta, mientras que una relación más alta puede proporcionar una mayor ventaja mecánica y un movimiento de salida más controlado.
Esto hace que la selección de la relación de transmisión sea una parte importante de la integración del actuador.
Una mano robótica, un brazo robótico compacto u otro mecanismo articulado pueden tener requisitos diferentes en cada articulación. Los diseñadores deben considerar si una articulación en particular necesita un movimiento más rápido, un par de salida más alto o un equilibrio entre ambos.
Las tres opciones de relación de transmisión disponibles brindan a los diseñadores de sistemas más flexibilidad al configurar el microactuador de articulación de Φ20 mm para diferentes requisitos mecánicos.
Opciones de 12 V, 24 V y 48 V para diferentes sistemas
El X20 admite configuraciones de 12 V, 24 V y 48 V.
La selección de voltaje debe basarse en la arquitectura eléctrica del robot completo y no solo en el actuador.
Para un sistema de múltiples juntas, el diseñador debe considerar la fuente de alimentación disponible, el controlador del motor, el cableado, la compatibilidad del controlador y la cantidad de actuadores que funcionan simultáneamente.
Un sistema ya diseñado en torno a una arquitectura de alimentación de 24 V puede beneficiarse del uso de una configuración de actuador compatible en lugar de introducir un nivel de voltaje independiente. En otras aplicaciones, 12 V o 48 V pueden ser más apropiados según el diseño del sistema.
Verificar tempranamente la compatibilidad del voltaje puede evitar cambios innecesarios en la arquitectura de control y energía durante etapas posteriores del desarrollo del robot.
El peso importa cuando se utilizan varias articulaciones
El X20 pesa aproximadamente entre 37,2 y 41,6 g.
A primera vista, una diferencia de varios gramos puede parecer pequeña. Sin embargo, el efecto se vuelve más notable cuando un robot contiene múltiples articulaciones accionadas.
Por ejemplo, una mano robótica puede utilizar varios módulos articulares en varios dedos. Un mecanismo multieje también puede colocar varios actuadores a lo largo de la misma estructura mecánica.
La masa total del actuador pasa entonces a formar parte de la carga en movimiento.
Un menor peso de las juntas puede ayudar a reducir la carga sobre los mecanismos aguas arriba y puede permitir a los diseñadores construir estructuras de soporte más compactas. Esta es una de las razones por las que las consideraciones de par-peso y densidad de par son importantes al seleccionar actuadores para sistemas robóticos livianos.
Codificador magnético absoluto para retroalimentación de posición de articulación
El X20 integra un codificador magnético absoluto.
Un codificador proporciona retroalimentación de posición al sistema de control, lo que permite al controlador monitorear la posición angular de la articulación. En un mecanismo robótico compacto, la información de posición confiable es esencial porque es posible que sea necesario que varias articulaciones coordinen su movimiento.
Un codificador absoluto puede proporcionar información posicional directa en lugar de depender únicamente del seguimiento del movimiento incremental desde un punto de referencia conocido.
Para aplicaciones como manos robóticas, manipuladores compactos y otros sistemas multieje, este tipo de retroalimentación puede respaldar una operación conjunta más controlada.
El codificador también debe encajar dentro de la misma envoltura mecánica compacta. Por lo tanto, integrar la detección en un actuador pequeño requiere considerar desde el principio tanto el diseño eléctrico como el mecánico.
Comunicación SPI en un sistema conjunto compacto
El actuador utiliza comunicación SPI para control digital e intercambio de datos.
Para un robot de múltiples articulaciones, la interfaz de comunicación debe ser compatible con el controlador y la arquitectura electrónica general. Los diseñadores deben considerar cómo se conectarán los actuadores individuales, cómo se intercambiarán los datos y cómo el sistema de control coordinará múltiples juntas.
SPI se puede integrar en sistemas de control integrados compactos, lo que lo hace adecuado para aplicaciones donde el actuador necesita comunicarse directamente con un controlador local u otra arquitectura electrónica.
Antes de seleccionar un actuador, los ingenieros deben confirmar la compatibilidad de la comunicación junto con el voltaje, las dimensiones mecánicas y los requisitos del codificador.
Lo que puede permitir el factor de forma de 20 mm
Un módulo de unión compacto puede resultar útil en aplicaciones donde las combinaciones convencionales de motor y reductor ocupan demasiado espacio.
Las aplicaciones potenciales incluyen manos robóticas diestras, brazos robóticos compactos, mecanismos articulados livianos, equipos médicos, instrumentos de precisión, equipos inteligentes y otras máquinas altamente integradas.
El tamaño Φ20 mm × 20 mm puede ser particularmente relevante cuando se deben colocar varias juntas juntas. En lugar de diseñar una gran carcasa externa alrededor de un motor y una caja de cambios separados, los ingenieros pueden trabajar con una arquitectura conjunta más integrada.
Esto puede simplificar el embalaje mecánico y facilitar la asignación de espacio para múltiples ejes de movimiento.
Por lo tanto, el microactuador de articulación de Φ20 mm no se define únicamente por su diámetro de 20 mm. Su valor proviene de combinar dimensiones compactas con salida de par, reducción, retroalimentación, comunicación y diseño mecánico integrado.
El enfoque de VAXOR para los sistemas de movimiento compactos
VAXOR se fundó en 2024 y tiene su sede en Suzhou, China. La empresa desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes.
Su hoja de ruta tecnológica se centra en el tamaño compacto, el alto rendimiento y la producción escalable. La empresa combina motores de flujo axial, devanados PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura para desarrollar soluciones de microaccionamiento con alta densidad de potencia y respuesta rápida.
El equipo de ingeniería multidisciplinario de VAXOR cubre el diseño de motores, la fabricación de precisión, el diseño estructural, el control robótico y la fabricación inteligente. Su proceso de desarrollo se extiende desde la validación del prototipo y la producción piloto hasta la entrega por lotes.
Este enfoque de ingeniería es importante para los clientes que necesitan ir más allá de los prototipos de laboratorio e integrar actuadores en miniatura en productos robóticos repetibles.
Cómo deberían evaluar los ingenieros un actuador pequeño de alto par
No se debe seleccionar un actuador pequeño basándose únicamente en el diámetro. Los ingenieros deben evaluar todos los requisitos operativos de la junta.
Los factores importantes incluyen:
Espacio de instalación disponible
Par continuo e inicial requerido
Relación de transmisión deseada
Requisitos de velocidad conjunta
Tensión de funcionamiento
Tipo de codificador
Interfaz de comunicación
Peso del actuador
ciclo de trabajo
Condiciones térmicas
Requisitos de montaje mecánico
Por ejemplo, elegir una relación de reducción de 50:1 puede proporcionar una característica de salida diferente a la de una configuración de 15:1. De manera similar, seleccionar una configuración de actuador de 48 V puede requerir una arquitectura de potencia y controlador diferente a la de un sistema de 12 V.
Por lo tanto, la mejor configuración depende de cómo se utilizará el actuador y no de una única especificación.
Equilibrio de tamaño, par e integración
El desafío de la robótica en miniatura no es simplemente hacer que cada componente sea más pequeño. Un actuador de articulación útil debe mantener una capacidad de salida suficiente mientras se instala en un espacio mecánico restringido.
El X20 aborda este problema a través de una arquitectura de motor de flujo axial, un mecanismo de reducción en miniatura, un codificador magnético absoluto integrado y un embalaje mecánico compacto.
Con una huella de Φ20 mm × 20 mm, un par continuo de hasta 450 mNm, un par inicial de hasta 800 mNm, tres opciones de relación de transmisión, tres configuraciones de voltaje y un peso de 37,2 a 41,6 g, el microactuador de articulación de Φ20 mm proporciona una combinación de dimensiones y características de salida destinadas a sistemas de movimiento altamente integrados.
Para los ingenieros que desarrollan articulaciones robóticas compactas, la pregunta clave no es simplemente si un motor puede caber en 20 mm. Se trata de si el actuador completo puede proporcionar las funciones de par, retroalimentación, transmisión y control requeridas dentro de ese mismo espacio limitado. Ahí es donde un microactuador de articulación integrado de Φ20 mm puede convertirse en una opción práctica para diseños robóticos compactos.