 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
La articulación del codo de un robot humanoide debe hacer más que levantar un objeto. Necesita soportar el peso del antebrazo, mantener el control cuando el brazo se extiende, acelerar suavemente durante el movimiento y responder consistentemente cuando cambia la carga útil. Estos requisitos hacen que el tamaño del actuador sea una parte importante del diseño del brazo robótico, particularmente cuando el espacio de instalación disponible y el peso total del brazo son limitados.
Elegir un actuador basándose únicamente en su clasificación de par máximo puede provocar una transmisión de tamaño insuficiente, peso innecesario o un rendimiento de movimiento deficiente. Los ingenieros deben considerar la geometría del brazo, la distribución de masa, la velocidad de movimiento prevista y la duración de cada operación antes de seleccionar una configuración de transmisión adecuada.
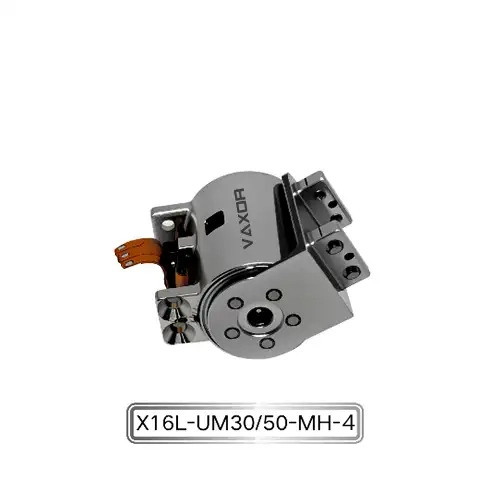
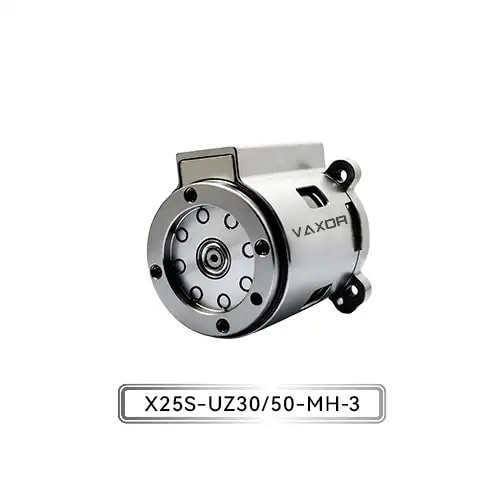
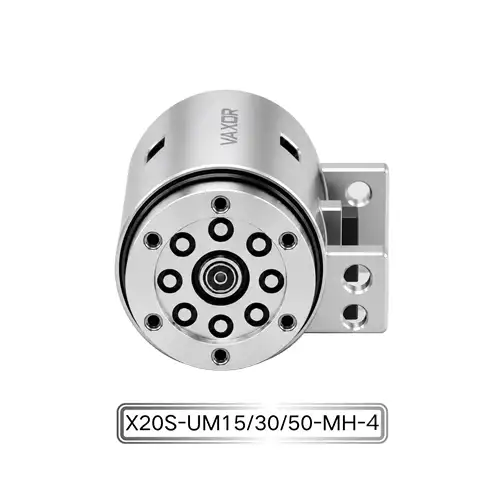
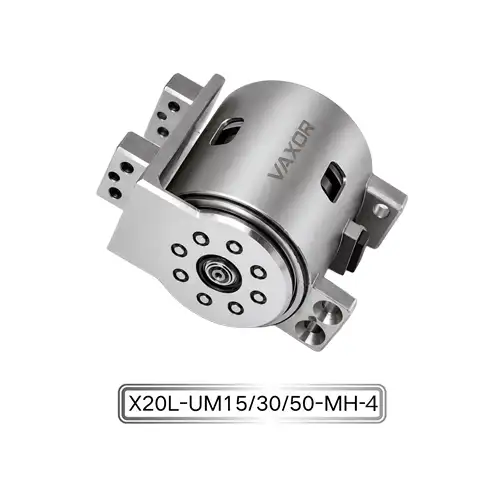
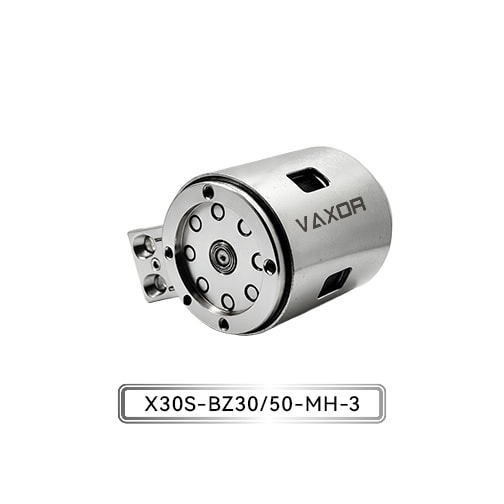
El microactuador de articulación de Φ30 mm está diseñado para aplicaciones de carga media a alta, con capacidad de salida a nivel de Newton metros y alta rigidez estructural. Para los desarrolladores de robots humanoides, la evaluación de este actuador comienza con una pregunta práctica: ¿cuánto torque necesita realmente entregar el codo en sus condiciones operativas más exigentes?
Identificar las cargas que actúan sobre el codo de un robot humanoide
Una articulación del codo normalmente soporta varios componentes, incluida la estructura del antebrazo, el conjunto de la muñeca, el efector final y cualquier objeto que se manipule. Cada componente contribuye a la carga total, pero su efecto sobre el codo depende de su masa y de la distancia al eje de la articulación.
En el cálculo inicial se deben incluir tres categorías de carga.
La primera es la carga estructural. El antebrazo, la muñeca, las herramientas motorizadas, el cableado y otros componentes contribuyen a la masa que debe mover el codo. Incluso cuando el robot no lleva ningún objeto externo, el peso de su propio brazo puede crear un requisito de torsión significativo.
El segundo es la carga útil. Un robot humanoide diseñado para recoger componentes pequeños puede funcionar con una pinza relativamente ligera, mientras que un robot que manipula objetos más grandes debe adaptarse a un perfil de carga diferente. Los ingenieros deben definir la carga útil máxima prevista en lugar de confiar únicamente en el peso promedio del objeto.
El tercero es la carga dinámica. Cuando el brazo acelera, desacelera o cambia de dirección, el codo debe superar la inercia rotacional además del par gravitacional y la fricción mecánica. Por lo tanto, un movimiento rápido puede requerir un par de torsión considerablemente mayor que un posicionamiento lento y controlado.
Estas cargas deben evaluarse juntas. Una articulación que funciona adecuadamente durante una demostración sin carga puede no proporcionar un rendimiento suficiente cuando el antebrazo está extendido y soporta su carga útil máxima especificada.
Calcule el par gravitacional de la articulación del codo
Un primer paso útil es estimar el par generado por la gravedad. Para un componente cuyo centro de masa está desplazado del eje de la articulación, el par gravitacional se puede expresar como:
Torque = Masa × Aceleración gravitacional × Distancia perpendicular
Aquí, la masa se mide en kilogramos, la aceleración gravitacional es de aproximadamente 9,81 m/s² y la distancia perpendicular se mide en metros. El par resultante se expresa en newton-metro (N·m).
Considere un ejemplo simplificado en el que el conjunto combinado del antebrazo y la carga útil tienen una masa de 1,2 kg, con su centro de masa combinado ubicado a 0,15 m del eje del codo. Cuando el brazo está horizontal, el par gravitacional aproximado es:
1,2 × 9,81 × 0,15 = 1,77 N·m
Este resultado representa el par gravitacional para la masa combinada supuesta y la ubicación del centro de masa. No incluye aceleración, fricción, pérdidas de transmisión ni márgenes de diseño adicionales.
El ejemplo también ilustra por qué la masa de la carga útil por sí sola no es suficiente para determinar el tamaño del actuador. Un objeto más liviano colocado más lejos del codo puede crear un torque similar al de un objeto más pesado colocado más cerca de la articulación.
La orientación conjunta también es importante. Cuando el antebrazo gira, la distancia perpendicular entre el eje de la articulación y la fuerza gravitacional cambia. El par gravitacional máximo puede ocurrir cuando el brazo está aproximadamente horizontal, dependiendo de la distribución de masa y el rango de movimiento.
Para una estimación inicial del tamaño, los ingenieros deben calcular el torque en los ángulos de unión relevantes e identificar la posición que produce la mayor demanda.
Incluir aceleración e inercia rotacional
El par gravitacional es sólo una parte de los requisitos operativos del codo. Un robot humanoide también debe acelerar el antebrazo y su carga útil durante el movimiento.
Para el movimiento de rotación, el par de inercia se puede aproximar mediante:
Par de inercia = Momento de inercia × Aceleración angular
El momento de inercia describe cómo se distribuye la masa alrededor del eje de rotación, mientras que la aceleración angular describe qué tan rápido cambia la velocidad de rotación de la articulación.
El par de salida total requerido se puede estimar como:
Torque requerido = Torque gravitacional + Torque inercial + Torque de fricción
Esta relación simplificada es útil para el dimensionamiento preliminar, aunque es posible que un modelo completo también deba tener en cuenta el acoplamiento entre juntas, la eficiencia de la transmisión, el cumplimiento y otros efectos dinámicos.
Por ejemplo, un codo que se mueve lentamente entre dos posiciones puede estar dominado por una carga gravitacional. Una articulación que levanta, detiene, invierte la dirección y baja repetidamente un objeto puede experimentar mayores demandas de torsión transitoria.
Por lo tanto, los ingenieros deben definir un perfil de movimiento representativo antes de seleccionar un actuador. Los parámetros relevantes incluyen rango angular, velocidad máxima, aceleración, desaceleración, frecuencia del ciclo y duración de los períodos de mantenimiento estacionario.
Un perfil de movimiento realista también ayuda a distinguir los picos de torsión de corta duración del torque requerido durante el funcionamiento normal.
Compare el par continuo con el par de corta duración
Una vez que se completa el cálculo de la carga, el siguiente paso es comparar el resultado con las especificaciones de rendimiento del actuador. Dos valores merecen especial atención: el par continuo y el par inicial.
El par continuo es relevante cuando un actuador debe funcionar bajo una demanda mecánica sostenida. El valor permitido depende de las condiciones especificadas por el fabricante, incluida la velocidad de funcionamiento, el entorno térmico y el ciclo de trabajo. Una junta que sostiene repetidamente una carga o se mueve durante períodos prolongados debe evaluarse con respecto a los límites de operación continua aplicables.
El par inicial describe una capacidad de corta duración asociada con el arranque o la superación de una carga exigente, según la especificación del producto. No debe tratarse como un nivel que el actuador puede entregar indefinidamente.
El microactuador de articulación de Φ30 mm tiene un par continuo especificado de hasta 1500 mN·m y un par inicial de hasta 2200 mN·m. Estas cifras proporcionan un punto de partida útil para comparar el actuador con la carga del codo calculada.
Como referencia, 1500 mN·m equivalen a 1,5 N·m, mientras que 2200 mN·m equivalen a 2,2 N·m. En el ejemplo simplificado de 1,77 N·m anterior, el par gravitacional por sí solo excede el par continuo máximo indicado. Por lo tanto, el ejemplo requeriría una evaluación más detallada en lugar de suponer que el actuador es adecuado.
Esta comparación es importante porque un par inicial máximo por encima de la carga calculada no establece que la articulación pueda soportar esa carga. Los ingenieros deben determinar si la demanda de torque real permanece dentro de la clasificación continua apropiada y si se permiten picos transitorios bajo las condiciones de operación especificadas.
Si la demanda es demasiado alta, las posibles respuestas de diseño incluyen reducir la carga útil, acercar el centro de masa a la articulación, cambiar la geometría del brazo, ajustar el perfil de movimiento o evaluar otra configuración del actuador.
Evalúe la relación de transmisión y la velocidad de salida
La relación de transmisión afecta la relación entre la velocidad del motor y el par de salida. Una relación de reducción más alta generalmente proporciona un mayor par de salida para un par de motor determinado, al tiempo que reduce la velocidad de salida. El rendimiento real también depende de la eficiencia de la transmisión, las características del motor y las condiciones de funcionamiento.
El modelo de actuador VAXOR X30S-UZ/BZ30/50-MH-3 está disponible con relaciones de transmisión de 30 y 50. Estas configuraciones ofrecen diferentes puntos de partida para equilibrar el par de salida y la velocidad de la junta.
Para un codo humanoide, la proporción correcta depende de cómo se utilizará el robot. Un brazo diseñado para una manipulación controlada puede priorizar un torque adecuado y un posicionamiento estable, mientras que un brazo destinado a gestos más rápidos o movimientos frecuentes puede requerir una mayor atención a la velocidad y la respuesta dinámica.
Los ingenieros deben comparar la velocidad de salida y el par disponible en los puntos operativos requeridos en lugar de asumir que siempre es preferible la relación más alta. También se debe considerar la influencia del reductor sobre la inercia, la respuesta mecánica y el comportamiento general del movimiento.
Cuando varias articulaciones se mueven juntas, el codo debe evaluarse como parte del brazo completo. Un cambio en la velocidad o aceleración del codo puede afectar los requisitos de movimiento del hombro y la muñeca, particularmente cuando el robot sigue una trayectoria coordinada.
Considere la integración de peso, voltaje y control
La capacidad de torsión de un actuador es sólo una parte del diseño mecánico. Su peso afecta la carga transportada por las juntas aguas arriba, mientras que sus requisitos eléctricos y de comunicación influyen en la integración del sistema.
El actuador de Φ30 mm tiene un peso específico de 123 a 133 gy un rango de voltaje operativo de 12 a 18 V. Al evaluar la unidad, los ingenieros deben usar el peso de la configuración relevante e incluir hardware de montaje, cables, conectores y otros componentes en el cálculo de la masa móvil total.
Esto es particularmente importante para brazos humanoides con múltiples articulaciones accionadas. La masa adicional cerca del codo puede aumentar la torsión requerida desde el hombro, creando un efecto de cascada en todo el brazo.
Al mismo tiempo se debe comprobar la compatibilidad eléctrica. La fuente de alimentación debe permanecer dentro del rango de voltaje especificado en condiciones de funcionamiento realistas, y su capacidad actual debe soportar la demanda real del actuador durante la aceleración y otros eventos de alta carga. La compatibilidad de voltaje por sí sola no establece que un sistema de energía sea adecuado.
El actuador también utiliza un codificador magnético absoluto y admite comunicación CAN FD. El codificador proporciona retroalimentación de posición, mientras que CAN FD admite la comunicación con un sistema de control compatible. Los ingenieros deben verificar la configuración de la interfaz, la sincronización de los mensajes, los requisitos de retroalimentación, el manejo de fallas y la compatibilidad del controlador durante la integración.
Estas comprobaciones ayudan a garantizar que el actuador seleccionado pueda incorporarse a la arquitectura robótica prevista sin tratar sus especificaciones mecánicas como una garantía completa de rendimiento a nivel del sistema.
Validar la selección mediante pruebas representativas
Los cálculos analíticos proporcionan un punto de partida, pero un robot humanoide en funcionamiento introduce variables del mundo real que pueden no ser capturadas completamente por un modelo simplificado.
Antes de comprometerse con un diseño final, los ingenieros deben probar el actuador en un conjunto de unión representativo. La prueba debe reflejar la geometría prevista del brazo, el rango de carga útil, la velocidad de movimiento, la aceleración y el ciclo operativo.
Varias mediciones pueden ayudar a validar la selección:
Par de salida: Confirme que la junta pueda cumplir con las condiciones de carga requeridas sin exceder los límites operativos aplicables.
Comportamiento de la temperatura: controle la temperatura durante ciclos representativos para identificar posibles limitaciones térmicas.
Control de posición: evalúe la repetibilidad del posicionamiento y la respuesta durante los movimientos cargados.
Respuesta dinámica: compruebe el comportamiento de aceleración, desaceleración, marcha atrás y parada.
Estabilidad de la comunicación: Verifique que el intercambio de comandos y retroalimentación siga siendo confiable en las condiciones de control previstas.
Estabilidad mecánica: Inspeccione la rigidez del montaje, la vibración y los movimientos no deseados bajo carga.
Las pruebas deben incluir las condiciones operativas previstas más exigentes, no sólo movimientos cortos sin carga. Si el codo debe soportar una carga durante períodos prolongados, se debe incluir la operación sostenida en el plan de validación.
Luego, los resultados pueden guiar los ajustes al límite de carga útil, el perfil de movimiento, la relación de transmisión, el diseño mecánico o la configuración del actuador antes de que el diseño avance hacia una integración más amplia.
Trabajar con una solución Micro-Drive integrada
La selección de un actuador para un codo humanoide implica consideraciones de rendimiento del motor, mecánica de reducción, retroalimentación de posición, diseño estructural y fabricación. La evaluación conjunta de estos elementos puede facilitar la identificación de problemas de integración en las primeras etapas del proceso de desarrollo.
Fundada en 2024 y con sede en Suzhou, China, VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, instrumentos de precisión, dispositivos médicos y equipos inteligentes. Su enfoque tecnológico combina diseño de motor de flujo axial, devanado PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura.
El equipo multidisciplinario de la empresa trabaja en diseño de motores, fabricación de precisión, control robótico e ingeniería estructural, con experiencia que abarca la validación de prototipos, la producción piloto y la entrega de lotes. Este enfoque de ingeniería es relevante para los equipos de desarrollo que necesitan evaluar una solución de microaccionamiento no solo en función de un objetivo de par, sino también en función del embalaje mecánico, la integración de controles y los requisitos de producción.
Para los desarrolladores de robots humanoides, el objetivo práctico es establecer una relación clara entre la carga calculada de la articulación, la capacidad operativa verificada del actuador y el perfil de movimiento previsto del robot.
Conclusión
Dimensionar un actuador para un codo de robot humanoide requiere una evaluación sistemática del par gravitacional, la inercia rotacional, la aceleración, la demanda operativa continua y los efectos de la masa del actuador en el resto del brazo. La relación de transmisión, la retroalimentación del codificador, la compatibilidad eléctrica y los requisitos de comunicación también deben ajustarse al diseño general.
El microactuador de articulación de Φ30 mm , modelo X30S-UZ/BZ30/50-MH-3, ofrece un par continuo de hasta 1500 mN·m, un par inicial de hasta 2200 mN·m, relaciones de transmisión de 30 y 50, un codificador magnético absoluto y comunicación CAN FD. Estas especificaciones proporcionan una base para evaluar el actuador en juntas robóticas de carga media a alta, pero la idoneidad final depende del rendimiento de salida requerido y de las condiciones operativas.
Al calcular la carga antes de seleccionar la unidad y validar la articulación completa en condiciones representativas, los ingenieros pueden tomar decisiones más confiables sobre el tamaño del actuador y la integración del brazo humanoide. VAXOR proporciona soluciones de microaccionamiento para equipos de desarrollo que trabajan hacia sistemas robóticos compactos, controlados y mecánicamente integrados.