 Almacenar

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Los robots colaborativos deben realizar movimientos precisos y repetibles mientras operan dentro de límites de peso y espacio reducidos. Ya sea que un robot manipule componentes pequeños, ayude con tareas de laboratorio o realice un ensamblaje delicado, su actuador de articulación debe proporcionar suficiente torque para mover la carga sin comprometer la precisión del posicionamiento o la velocidad de respuesta. Sin embargo, seleccionar un actuador basándose únicamente en el par puede generar problemas de estabilidad, consumo de energía e integración mecánica.
Para los ingenieros que desarrollan juntas robóticas compactas, la selección del par debe comenzar con las condiciones de carga reales y el perfil de movimiento previsto. La relación entre la carga útil, la geometría de las articulaciones, la aceleración y la relación de reducción determina cuánto torque debe entregar el sistema de transmisión. Un microactuador de articulación de Φ25 mm adecuadamente adaptado puede ayudar a equilibrar estos requisitos en robots colaborativos y estructuras robóticas biomiméticas donde el espacio de instalación es limitado.
Por qué es importante la adaptación del par en los robots colaborativos
En un robot colaborativo, cada articulación contribuye al movimiento de todo el mecanismo. Una articulación del hombro que soporta un brazo extendido enfrenta demandas diferentes a las de una articulación de la muñeca que gira una pinza liviana. Incluso cuando ambas juntas utilizan actuadores compactos, sus requisitos de par pueden diferir sustancialmente.
Tres condiciones de funcionamiento merecen especial atención.
Primero, el actuador debe soportar la carga estática. Cuando un brazo robótico sostiene un objeto sin moverse, la gravedad puede crear una demanda de torsión continua en la articulación. Esta demanda aumenta cuando la carga útil es más pesada o está más alejada del eje de la articulación.
En segundo lugar, el actuador debe manejar la aceleración y desaceleración. Arrancar, detener e invertir la dirección requieren un torque adicional más allá de la cantidad necesaria para mantener una posición estacionaria. Los cambios frecuentes de movimiento pueden hacer que la capacidad de par máximo sea particularmente importante.
En tercer lugar, el actuador debe mantener una calidad de movimiento aceptable. Un actuador que puede mover una carga pero tiene dificultades para controlarla con precisión puede provocar vibraciones, errores de posicionamiento o un manejo inconsistente. Por lo tanto, los ingenieros necesitan evaluar el par junto con la retroalimentación del codificador, el rendimiento de la comunicación y las características mecánicas de la junta completa.
Estos factores explican por qué no es suficiente elegir un microactuador simplemente porque sus dimensiones se ajustan al robot. El variador debe cumplir con las demandas mecánicas reales de la aplicación.
Calcule el par requerido por la carga conjunta
Un punto de partida práctico es estimar el par generado por la carga útil y otros componentes soportados por la articulación. Para una carga que actúa a una distancia del eje de rotación, el par gravitacional se puede aproximar mediante:
Torque = Masa × Aceleración gravitacional × Distancia perpendicular
Por ejemplo, considere una articulación que soporta una carga de 0,5 kg cuyo centro de masa está a 0,1 m del eje de la articulación. Cuando el brazo está horizontal, el par gravitacional aproximado de esa carga es:
0,5 × 9,81 × 0,1 = 0,4905 N·m
Esto equivale aproximadamente a 491 mN·m. El cálculo sólo tiene en cuenta la carga especificada, no el peso de los eslabones del robot, la pinza, los cables u otros componentes. También se deben considerar esas contribuciones cuando crean torsión alrededor de la articulación.
El funcionamiento dinámico introduce requisitos adicionales. Un modelo rotacional simplificado es:
Torque requerido = Torque inercial + Torque gravitacional + Torque de fricción
La componente inercial depende de la inercia rotacional del conjunto en movimiento y de su aceleración angular. El componente gravitacional cambia con la orientación de la articulación, mientras que las pérdidas por fricción y transmisión afectan el par disponible en la salida.
En la práctica, los ingenieros deberían evaluar las posiciones operativas y los perfiles de movimiento más exigentes en lugar de depender de un único cálculo estático. El requisito de par resultante se puede comparar con las especificaciones de par inicial y continua del actuador.
Comprender el par continuo y el par inicial
El par continuo y el par inicial describen diferentes aspectos del rendimiento del actuador. Tratarlos como intercambiables puede llevar a una selección inadecuada.
El par continuo indica el par que un actuador puede sostener en condiciones de funcionamiento específicas. Es especialmente relevante cuando una articulación debe sostener o mover una carga durante períodos prolongados. La producción continua permitida depende de factores como las condiciones térmicas, la velocidad de funcionamiento, el ciclo de trabajo y el método de clasificación del fabricante.
El par inicial describe una capacidad de par de corta duración asociada con el arranque o la superación de una carga exigente, según la especificación del producto aplicable. Puede ayudar a evaluar demandas operativas breves, pero no debe tratarse como un nivel de par disponible continuamente.
El microactuador de articulación de Φ25 mm de VAXOR proporciona un par continuo especificado de hasta 1150 mN·m y un par inicial de hasta 1800 mN·m. Estas cifras brindan a los ingenieros puntos de referencia útiles al evaluar aplicaciones de juntas compactas. Por sí solos, no establecen la idoneidad para cada carga útil o ciclo de trabajo; También se deben considerar las condiciones de operación y las curvas de rendimiento detalladas.
Un proceso de selección sólido mantiene la demanda de par sostenida dentro de los límites operativos continuos aplicables y verifica que las demandas de corta duración permanezcan dentro de las condiciones operativas iniciales o máximas permitidas.
Seleccione la relación de transmisión para el movimiento requerido
La relación de transmisión afecta la relación entre la velocidad del motor y el par de salida. Una relación de reducción más alta generalmente aumenta el par disponible en la salida al tiempo que reduce la velocidad de salida, sujeto a la eficiencia de la transmisión y las características del motor y el reductor.
Para los robots colaborativos, esto crea una compensación práctica. Una articulación diseñada para un posicionamiento controlado bajo una carga relativamente pesada puede beneficiarse de una relación de reducción diferente a la de una articulación destinada a un movimiento rápido con un efector final liviano.
El actuador VAXOR Φ25 mm está disponible con relaciones de transmisión de 30 y 50. Estas opciones proporcionan un punto de partida para evaluar diferentes combinaciones de requisitos de velocidad de salida y par.
Al comparar las dos relaciones, los ingenieros deben considerar el perfil de movimiento completo. Las preguntas importantes incluyen:
¿Qué velocidad de salida se necesita durante el funcionamiento normal?
¿Cuánto torque se requiere durante la aceleración y desaceleración?
¿Es necesario que la articulación cambie de dirección con frecuencia?
¿Cuánta inercia mecánica añade la transmisión?
¿Puede el actuador mantener la precisión de posicionamiento requerida bajo la carga esperada?
Una proporción más alta no debería considerarse automáticamente la mejor opción. La elección final depende del equilibrio entre el par, la velocidad, la capacidad de respuesta y los requisitos de control. Los ingenieros deben confirmar el rendimiento de salida disponible para cada configuración antes de finalizar el diseño.
Evaluar los requisitos de retroalimentación y comunicación
La capacidad de torsión determina si una articulación puede generar suficiente fuerza mecánica, pero la retroalimentación y la comunicación determinan la eficacia con la que el robot puede coordinar ese movimiento.
Un codificador absoluto proporciona información de posición referenciada a una posición absoluta dentro de su rango de medición especificado. Dependiendo del diseño del codificador y la arquitectura del sistema, esto puede simplificar la inicialización de la posición y respaldar una retroalimentación consistente de la posición de las articulaciones. Los ingenieros aún deben verificar la resolución, la precisión, los requisitos de la interfaz y el comportamiento de inicio de la aplicación prevista.
El actuador de microjunta VAXOR utiliza un codificador magnético absoluto y admite comunicación CAN FD. Estas características son relevantes para los sistemas robóticos que necesitan retroalimentación de posición e integración con una red de controladores compatible.
CAN FD admite velocidades de datos flexibles y cargas útiles más grandes que el CAN clásico, lo que lo hace útil en arquitecturas de control que intercambian una variedad de información de estado y movimiento. Sin embargo, el actuador y el controlador deben configurarse para configuraciones de comunicación, estructuras de mensajes, temporización y requisitos de red compatibles.
Durante la integración, los ingenieros deben probar la retroalimentación de posición, la respuesta de comando, el manejo de fallas y el comportamiento bajo cargas cambiantes. Estas comprobaciones ayudan a establecer si el sistema conjunto completo cumple con los requisitos de control de la aplicación, en lugar de asumir que un codificador o interfaz de comunicación en particular garantiza el rendimiento por sí solo.
Tenga en cuenta las restricciones de tamaño y peso
La selección de actuadores compactos también es un problema de embalaje mecánico. Cada gramo adicional en un enlace robótico en movimiento puede aumentar el par requerido por las juntas aguas arriba. Un conjunto de muñeca más pesado, por ejemplo, puede aumentar la carga transportada por el codo y el hombro incluso cuando la carga útil misma permanece sin cambios.
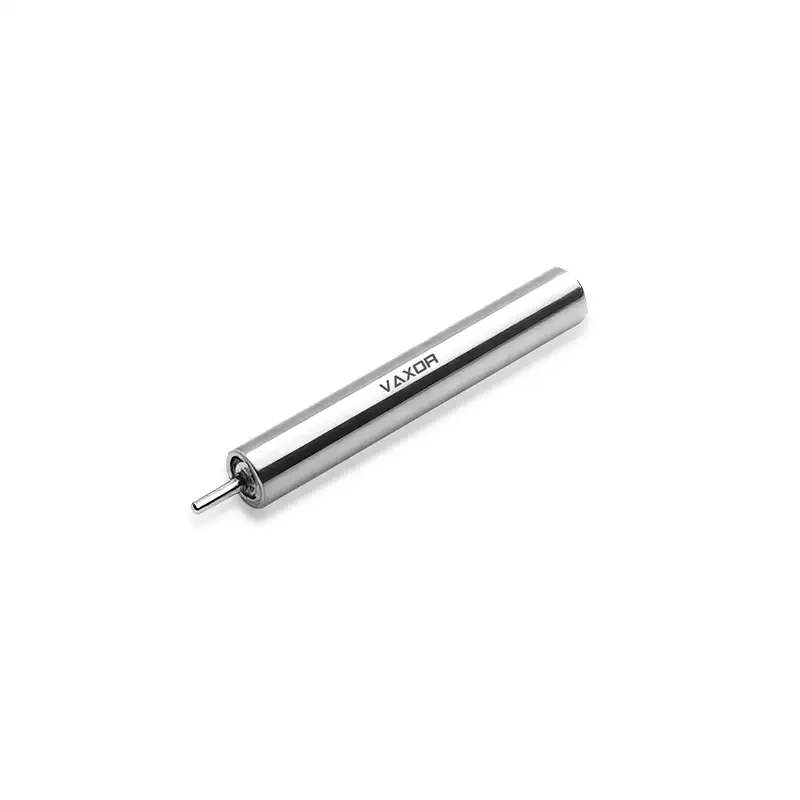
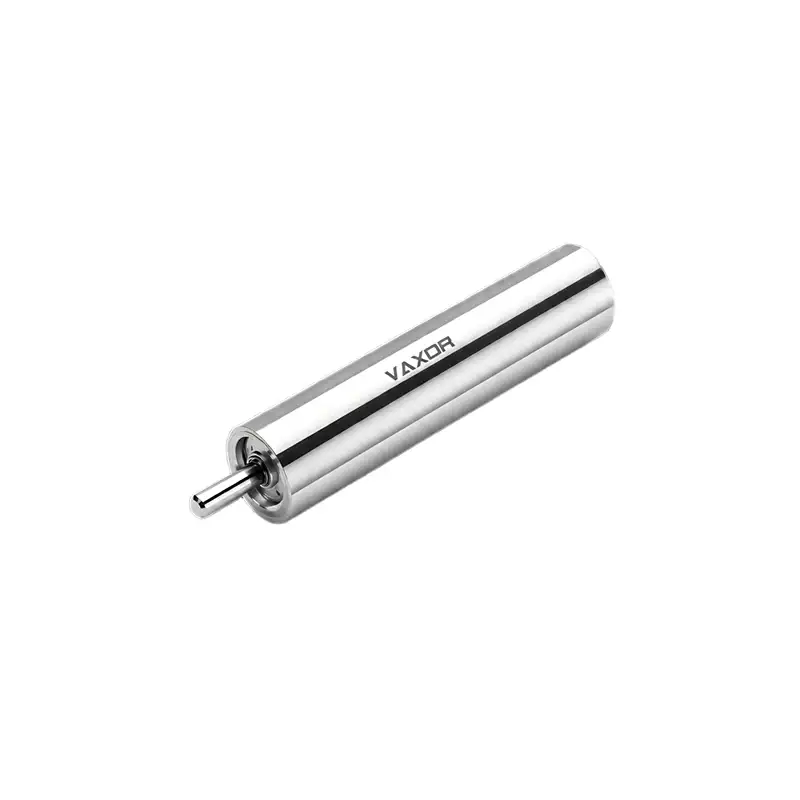
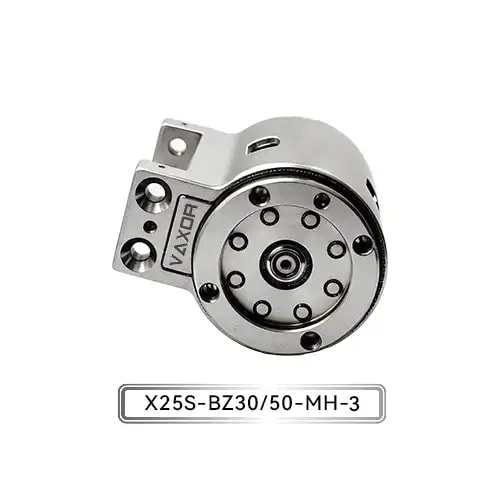
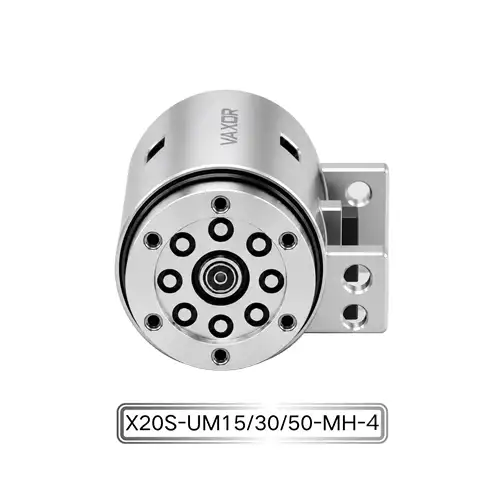
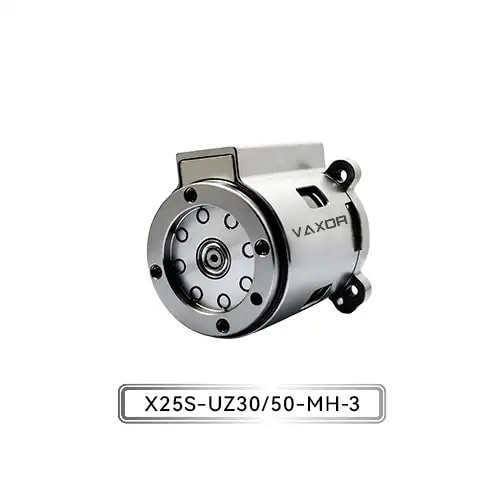
El microactuador de articulación de Φ25 mm, modelo X25S-UZ/BZ30/50-MH-3, tiene un peso específico de 93 a 103 gy funciona a 12-18 V. Su formato compacto es relevante para robots colaborativos, articulaciones biomiméticas y otros sistemas de movimiento donde el espacio de instalación y la masa en movimiento están restringidos.
El rango de peso indicado debe compararse con la configuración exacta que se está evaluando. Los ingenieros también deben tener en cuenta las estructuras de montaje, el cableado, los conectores, las disposiciones de refrigeración cuando corresponda y cualquier componente mecánico adicional necesario para la instalación.
En el caso de los robots y equipos móviles que funcionan con baterías, la compatibilidad de voltaje y la demanda de energía merecen especial atención. El suministro disponible debe permanecer dentro del rango operativo especificado en condiciones de carga realistas. El diseño eléctrico también debe considerar la demanda actual durante la aceleración, el arranque y otros eventos de alta carga.
Reducir la masa del actuador puede beneficiar a todo el robot, pero el peso nunca debe evaluarse independientemente de la capacidad de torsión, el rendimiento térmico y las demandas estructurales de la articulación.
Haga coincidir el actuador con escenarios operativos reales
Las diferentes aplicaciones robóticas crean diferentes combinaciones de requisitos de carga, velocidad y precisión.
En un robot de ensamblaje colaborativo, una articulación puede colocar repetidamente componentes pequeños a lo largo de una trayectoria definida. Los ingenieros deben tener en cuenta la masa de la herramienta, el componente que se manipula, la distancia desde el eje de la articulación y la frecuencia de los movimientos repetidos.
En una pinza robótica compacta, es posible que el actuador deba realizar un movimiento controlado dentro de un entorno de instalación restringido. El proceso de selección debe considerar el par de salida requerido, el recorrido o rotación disponible, las características de respuesta y el diseño mecánico del mecanismo de agarre.
Los robots biomiméticos introducen otro conjunto de exigencias. Es posible que sus articulaciones necesiten coordinar múltiples movimientos manteniendo el mecanismo liviano. Dependiendo del diseño, es posible que los ingenieros necesiten equilibrar la producción de par con la velocidad, el movimiento repetido y el comportamiento del varillaje general.
Para dispositivos médicos e instrumentos de precisión, la evaluación puede poner mayor énfasis en las limitaciones de controlabilidad, repetibilidad, ruido e integración. La idoneidad depende de los requisitos específicos del dispositivo, incluidos los estándares reglamentarios, de seguridad o de limpieza aplicables. Una especificación de actuador compacto por sí sola no establece que un sistema completo sea adecuado para una aplicación médica particular.
En estos escenarios, el enfoque más confiable es definir primero requisitos operativos mensurables y luego comparar las configuraciones del actuador con ellos.
Considere el diseño de unidad integrada
Un microactuador de articulación combina varios componentes cuya interacción afecta el resultado final. El diseño electromagnético del motor influye en la producción y la eficiencia del par. El mecanismo de reducción cambia la relación entre la potencia motora y el movimiento articular. La electrónica de control y retroalimentación del codificador respalda el posicionamiento y la operación coordinada.
VAXOR desarrolla microactuadores de articulación y motores sin núcleo ultramicro para robótica, dispositivos médicos, instrumentos de precisión y equipos inteligentes. Fundada en 2024 y con sede en Suzhou, China, la empresa reúne experiencia en diseño de motores, fabricación de precisión, ingeniería estructural y control robótico.
Su enfoque de desarrollo de microaccionamientos integra tecnología de motor de flujo axial, devanado PCB/FPCB, diseño electromagnético optimizado y mecanismos de reducción en miniatura. El objetivo es abordar requisitos prácticos de ingeniería, como dimensiones compactas, alta densidad de par, respuesta rápida y producción consistente.
Para los ingenieros que evalúan un actuador integrado, esta perspectiva a nivel de sistema es importante. En lugar de evaluar el motor, el reductor y el codificador de forma aislada, se debe revisar el conjunto completo con respecto al perfil de carga de la junta, las limitaciones de instalación, la arquitectura del controlador y los requisitos de producción. La validación y las pruebas de prototipos en condiciones operativas representativas pueden identificar problemas antes de que el diseño avance hacia una implementación a mayor escala.
Una lista de verificación práctica antes de la selección final
Antes de integrar un microactuador en un robot colaborativo, revise los siguientes puntos:
Calcule la carga: incluya la carga útil, los eslabones, la pinza y otros componentes que contribuyen al torque de la articulación.
Defina el perfil de movimiento: identifique la velocidad, aceleración, desaceleración, frecuencia de movimiento y condiciones de retención requeridas.
Separe las demandas continuas y de corta duración: compare el par sostenido con las clasificaciones continuas y verifique las demandas transitorias con los límites aplicables.
Elija la relación de reducción: evalúe el equilibrio entre el par de salida, la velocidad y la respuesta dinámica.
Confirme la compatibilidad eléctrica y de control: verifique el voltaje de funcionamiento, los requisitos del codificador, la interfaz de comunicación y la configuración del controlador.
Verifique la integración mecánica: revise las dimensiones, el montaje, la masa total en movimiento y el enrutamiento de los cables.
Pruebe el conjunto completo: valide el rendimiento bajo cargas, ciclos de trabajo, temperaturas y secuencias de movimiento realistas.
Este proceso convierte la selección del actuador de una comparación de especificaciones en una decisión de ingeniería basada en condiciones operativas mensurables.
Conclusión
Hacer coincidir el par del actuador con las cargas del robot colaborativo requiere más que encontrar una unidad con una clasificación de par suficientemente alta. Los ingenieros deben tener en cuenta la gravedad, la inercia, la aceleración, la relación de transmisión, la retroalimentación, el suministro eléctrico y el efecto de la masa del actuador en el mecanismo más amplio.
El microactuador de articulación de Φ25 mm ofrece una opción de accionamiento compacto con par continuo de hasta 1150 mN·m, par inicial de hasta 1800 mN·m, relaciones de transmisión de 30 y 50, un codificador magnético absoluto y comunicación CAN FD. Estas especificaciones proporcionan una base para evaluar su función en juntas robóticas compactas, sujeta a la confirmación de las condiciones operativas requeridas y datos de rendimiento detallados.
Al definir primero el perfil de carga y validar el variador integrado en condiciones realistas, los ingenieros pueden tomar decisiones más informadas sobre la capacidad de torsión, el rendimiento del movimiento y la integración mecánica. Centrándose en la tecnología de microaccionamientos integrados, VAXOR apoya a los equipos de ingeniería que trabajan para desarrollar sistemas robóticos compactos y receptivos.